无人机与测绘车进入高速作业后,GNSS 系统面对的不只是更快的移动,还有加速、减速、转弯、振动以及天线方向变化。本文把三类公开资料放在一起核对:Septentrio 的一次无人机测绘案例(7.5 公顷 / 15 分钟 / 143 张照片 / 20 个检查点三维精度优于 3.5 cm)、一篇 10 Hz 车辆动态 GNSS 速度估计论文(比较 RD、TDPR、TDCP、DDCP 四种速度算法与 GPS、BDS、GPS+BDS 三种星座组合)、以及印度空间研究组织(ISRO)关于高旋转率下接收机天线方向图与解算可用率的研究(单轴 2°/s 可用率 97.01%,5°/s 降至 69.40%,8°/s 为 0)。
三者研究对象与指标不同,不能拼成某个型号的产品性能承诺。本文的重点不是给出一个“最高速度”数字,而是给出一套可复现的验证口径:把线性动态与角运动分开报告,同时给出误差类型与分量、解算可用率、连续性、参考系统与平台条件。
关键词:高速作业GNSS、动态定位、速度估计、解算可用率、天线方向图、无人机测绘、Septentrio
图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
目录
摘要 | 一、“高速作业”要拆成两个问题 | 二、资料一:Septentrio 无人机测绘案例 | 三、资料二:车辆动态 GNSS 速度估计研究 | 四、资料三:ISRO 高旋转率天线与解算可用率 | 五、Septentrio 动态设置:Motion 与动态等级 | 六、验证高速作业表现的检查清单 | 七、常见问题(FAQ) | 八、相关 Septentrio 产品与方案
“高速作业”在宣传语境里常被简化成一个最高速度数字,但对定位系统来说,至少有两类彼此不同的动态负荷。第一类是线性动态:速度、加速度以及加速度的变化率(加加速度)。它影响的是接收机跟踪环路能否跟上多普勒变化率、导航滤波器在多快的运动变化下仍能保持收敛,以及位置/速度输出的平滑程度。第二类是角运动:转弯、机体旋转、以及由此带来的天线方向变化。它影响的是卫星信号能否被天线持续接收——也就是可见性与跟踪连续性,而不是解算算法本身。
这两类负荷的验证方法不同:线性动态通常用速度/位置误差、解算状态与可用率来评价;角运动则要先看天线方向图与卫星的方位/仰角分布,再看在这些几何条件下接收机能否连续跟踪到足够多的卫星。把两者混在一起,就会出现“某平台 7°/s 仍可定位”被读成“该无人机可以 7°/s 平移”这类错误换算。
为了把三类公开资料放在同一张桌子上核对,先明确每一份资料自己能证明什么、不能证明什么:
| 资料 | 直接提供的证据 | 不能据此声称 |
|---|---|---|
| Septentrio 无人机测绘案例 | 7.5 公顷 / 15 分钟 / 143 张照片;离线 RTK 照片定位;20 个检查点三维精度优于 3.5 cm | 不是高速专测;3.5 cm 是后处理摄影测量成果,不是实时飞行定位精度 |
| 动态车辆速度估计论文 | 10 Hz 车辆动态测试;不同 GNSS 速度算法及 GPS、BDS、GPS+BDS 的误差与可用性对比 | 不是 Septentrio 接收机测试;速度估计误差不等于位置误差 |
| ISRO 高旋转天线论文 | 单轴/三轴角速率下的解算可用率;天线方向图与卫星可见性的关系 | 属航天/轨道平台研究,角速率不能转换成无人机平移速度,也不能直接外推到民用无人机 |
| Septentrio 动态设置参考指南 | 接收机提供按 UAV、RaceCar 等场景设置运动类型的选项,并说明动态响应与噪声的权衡 | 具体设置与效果须核对实际推广的型号及固件版本 |
一句话结论:本文只在方法与检查项层面合并三份资料——把三者的测试设计要素取交集,形成一套可执行的验证清单;在数据层面严格分开,任何数字都标注它来自哪份资料、属于哪种误差、在什么条件下测得。
原始案例标题为 “Look, no Ground Control Points!”,讲的是一次采石场测绘工作流:场地因滑坡封闭,任务是在一个下午完成分散在约 7.5 公顷范围内的测量。设备包括高分辨率相机、Septentrio AsteRx-m UAS 接收机,以及用于执行预设航线的飞控。它值得借鉴的地方不在于某个速度指标,而在于把定位价值放进了“整项任务怎样完成”的叙事里。
案例记录与阅读边界
| 项目 | 案例记录 | 理解时的边界 |
|---|---|---|
| 任务覆盖 | 7.5 公顷(18.53 英亩),飞行用时 15 分钟 | 这是该任务的飞行时长,不代表接收机的最高速度或高速动态指标 |
| 影像 | 143 张照片 | 照片拍摄时间通过相机快门脉冲进行时间标记 |
| 机载记录 | 接收机记录双频 GNSS 观测及快门事件时间 | 为后处理提供观测数据与照片曝光时刻的对应关系 |
| 初始标签 | 照片最初以 GNSS 单点位置标记;案例给出的单点精度通常约 1–4 m | 这不是最终摄影测量成果 |
| 后处理 | 把机载观测与基站文件合并,离线计算 RTK 照片位置并更新照片 EXIF | 无需在飞行中持续维持接收机到基站的实时数据链 |
| 成果核查 | 20 个检查点;Pix4D 与 PhotoScan 处理结果的三维精度均优于 3.5 cm | 属于摄影测量成果与检查点对比,不应写成实时定位精度 |
案例的工作流是一条完整的闭环,可以按下面五个环节复述:
正因为省掉了地面控制点(GCP)的布设与测量,滑坡封场这种人员不便进入的场景才能在一个下午完成。宣传时可以强调“任务效率 + 数据工作流闭环”,但必须同时说明:3.5 cm 是后处理摄影测量成果与检查点对比的结果,它的前提是双频观测、快门时间同步、基站数据与离线 RTK 解算,而不是飞行途中的实时定位表现。案例本身也不是高速专测,把它写成“高速定位精度”属于口径错配。
第二份资料是发表于《Satellite Navigation》(2022 年)的论文 “Evaluation of the performance of GNSS-based velocity estimation algorithms”,作者为 Li Ji、Rui Sun、Qi Cheng、Junhui Wang,开放获取(CC BY 4.0)。研究问题是:不同观测与算法在静态、动态、开阔及城市环境下,速度估计表现有何差异。它给的是速度误差,不是位置精度,也不涉及任何 Septentrio 型号。
试验设计
| 要素 | 论文说明 |
|---|---|
| 接收机与采样 | 动态试验使用一台 10 Hz 采样的多频 GNSS 接收机(非 Septentrio 产品) |
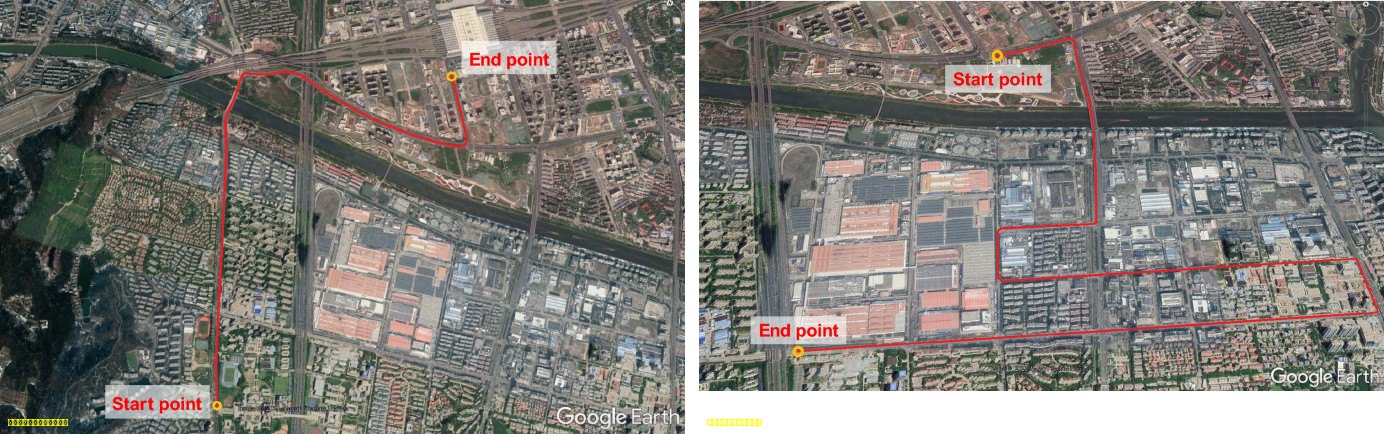
| 测试一 | 南京城市中较宽的主路、轻度城市化环境 |
| 测试二 | 南京中等城市峡谷街道,周围建筑较高,遮挡与反射更明显 |
| 参考速度 | 车载高精度 IMU 与 RTK GNSS 组合系统后处理得到 |
| 比较对象 | Raw Doppler(RD)、时间差分伪距(TDPR)、时间差分载波相位(TDCP)、双差载波相位(DDCP) |
| 星座组合 | 分别比较 GPS、BDS 以及 GPS+BDS 组合 |
四种速度估计方法怎么理解
| 方法 | 用什么信息 | 论文给出的使用观察 |
|---|---|---|
| RD(原始多普勒) | 当前历元的多普勒与伪距变化率 | 对快速运动状态变化反应较直接;论文认为在高度动态变化时表现较好 |
| TDPR(时间差分伪距) | 相邻历元的伪距变化 | 方法简单,但城市多路径会放大误差,论文中动态误差较大 |
| TDCP(时间差分载波相位) | 相邻历元的载波相位变化 | 精度较高;信号中断或失锁会影响连续性 |
| DDCP(双差载波相位) | 卫星间、历元间的差分载波相位 | 精度高但依赖足够卫星与连续观测,遮挡会导致可用率下降 |
论文强调这是“速度估计”研究:结果里的 m/s 是速度分量误差,不能改写成厘米级/分米级定位精度,也不能把某一种算法在某条路线上的表现直接当成产品的标称指标。
测试一:较开阔道路上的加减速
图1 左:测试一的较开阔/轻度城市化路线(论文 Figure 4);右:测试二的中等城市峡谷路线(论文 Figure 5)。测试路线来自原论文,并非 Septentrio 产品测试。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
测试一在较开阔道路进行。论文的速度曲线显示车辆有明显加减速和运动状态变化;作者特别放大了第 4620–4660 历元的片段,指出该时段车辆持续减速、加速。RD 的结果曲线更贴近参考速度曲线,而其他算法出现不同程度的偏差和波动。
| 指标 | 测试一报告值 | 读法 |
|---|---|---|
| 采样率 / 参考 | 10 Hz;参考由高精度 IMU + RTK GNSS 组合系统后处理 | 动态试验而非静态台架 |
| BDS + RD RMSE | 东向 0.051 m/s;北向 0.077 m/s;天向 0.147 m/s | 这是速度误差,天向误差高于水平分量 |
| BDS + TDCP / DDCP RMSE | 东、北向均低于 0.1 m/s;天向低于 0.2 m/s | 论文文字给出的范围性结果 |
| BDS + TDPR RMSE | 东向 0.173 m/s;北向 0.341 m/s;天向 0.857 m/s | 本测试中明显高于 RD、TDCP、DDCP |
| TDPR 最大误差举例 | BDS 东向 1.280 m/s;北向 2.789 m/s;天向 7.125 m/s | 仍有较大离群误差,论文将其与伪距误差和多路径联系起来 |
| 其他三种方法最大误差 | RD、TDCP、DDCP 最大误差均在 1 m/s 以内 | 论文对该动态测试的描述 |
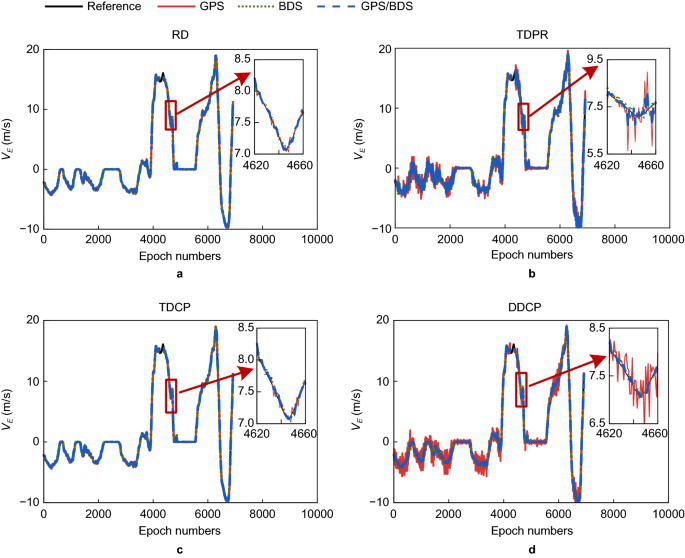
图2 测试一东向速度分量随历元变化。四个子图分别是 RD、TDPR、TDCP、DDCP;黑线为参考,彩线为 GPS、BDS、GPS+BDS。横轴为历元编号,曲线不应直接解读为某种产品的定位精度。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
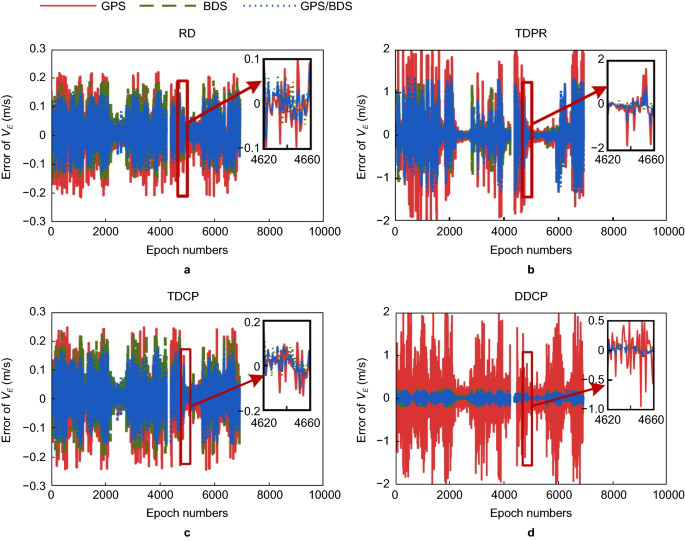
图3 测试一东向速度误差与放大窗口。TDPR 波动范围明显更大;图表为论文算法比较,非 Septentrio 产品对比。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
测试二:城市峡谷环境
测试二在中等城市峡谷环境进行,建筑遮挡与反射加重了多路径影响。论文报告 RD、TDCP、DDCP 的速度精度大致在 0.1–0.2 m/s;TDPR 则从分米每秒到米每秒范围。GPS+BDS 组合曲线整体更贴近参考,并减少尖峰误差。
| 指标 | GPS | BDS | 论文解读 |
|---|---|---|---|
| RD 水平 RMSE 东向 | 0.104 m/s | 0.081 m/s | BDS 在本次测试中的东向速度 RMSE 较低 |
| RD 水平 RMSE 北向 | 0.142 m/s | 0.085 m/s | BDS 在本次测试中的北向速度 RMSE 较低 |
| RD 最大水平误差 东向 | 0.462 m/s | 0.442 m/s | BDS 较低 |
| RD 最大水平误差 北向 | 0.728 m/s | 0.476 m/s | BDS 较低 |
| DDCP 连续可用率 | 77.14% | 96.60% | 论文指出 BDS 可用卫星较多,满足 DDCP 所需卫星数的时段更多;GPS+BDS 组合进一步改善整体可用性,但论文未在此列出组合的具体百分比 |
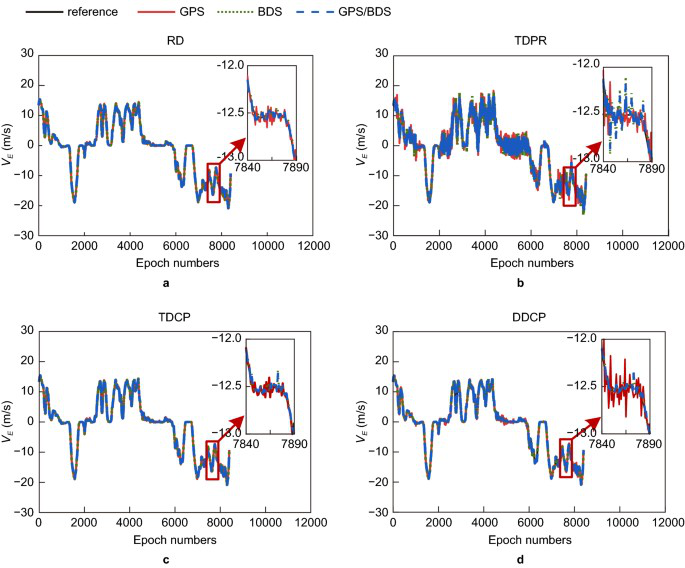
图4 测试二东向速度结果及局部放大(论文 Figure 9)。城市峡谷环境下各星座与各算法的差异。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
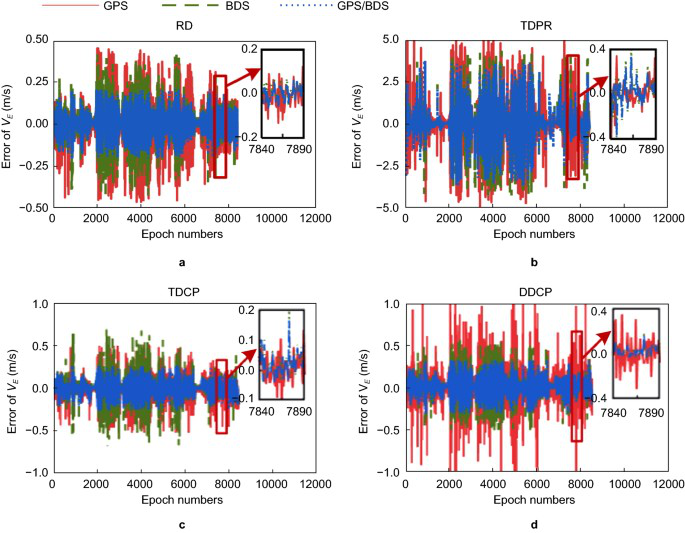
图5 测试二东向速度误差(论文 Figure 10)。遮挡与反射条件下误差的发散程度明显高于测试一。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
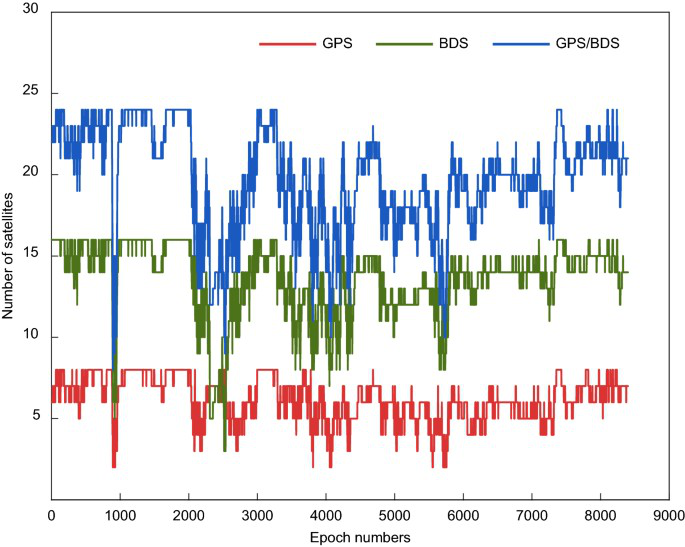
图6 测试二不同星座的可见卫星数(论文 Figure 11)。GPS+BDS 通常能提供更多可见卫星,但实际效果仍受遮挡与信号质量影响。图片来源:Ji et al., Satellite Navigation (2022),CC BY 4.0
从这项研究可以借鉴的不是“某接收机更快更准”,而是测试设计:给出采样率、参考系统、路线环境、运动状态、误差统计和可用率,并分别查看水平/垂直分量。同一套数据里,DDCP 的“精度高”与“可用率只有 77.14%(GPS)”是同时成立的两件事——只报告其中一半,就会把可用性问题藏起来。
第三份资料是 ISRO 惯性系统单元的论文 “Impact of Radiation Pattern of GNSS Receiver Patch Antenna in positioning during high rotation rate & Mitigation Techniques”,发表于 URSI-RCRS 2022。它研究的是航天/轨道平台上的机体角速率,不是普通无人机的平移速度。核心结论是:接收机的线性动态能力,与平台旋转时天线的卫星可见性,是两件不同的事。
研究用的接收链路与天线
| 项目 | 报告描述 |
|---|---|
| 天线数量与布局 | 两副天线在机体上相隔 180°;经各自 LNA 放大后由功率合路器合并,再进入单个 GNSS 接收机前端 |
| 工作频段 | GPS L1:1575.42 MHz;NavIC L5:1176.45 MHz |
| 天线类型 | 叠层圆极化微带贴片天线,RHCP;阻抗 50 Ω |
| 部分指标 | 典型增益 3 dBic;带宽(RL>10 dB)约 ±5 MHz;回波损耗 ≥14 dB;轴比 ≤5 dB |
| 天线方向图 | 两副天线相隔 180° 形成方向性覆盖;峰值增益约在方位角 0° 与 180°、仰角 0° 附近。报告指出可见卫星的方位/仰角需大致落在 ±70° 范围内才能获得足够信号 |
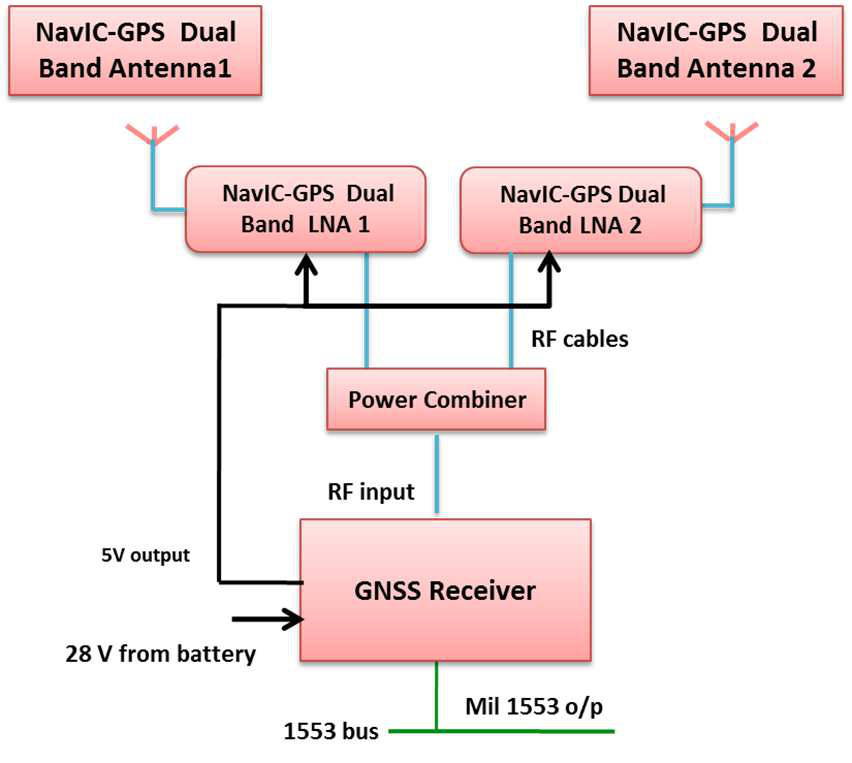
图7 两副双频天线经各自 LNA 放大后由功率合路器合并,进入单个 GNSS 接收机前端(论文 Figure 1)。图片来源:ISRO / URSI-RCRS 2022
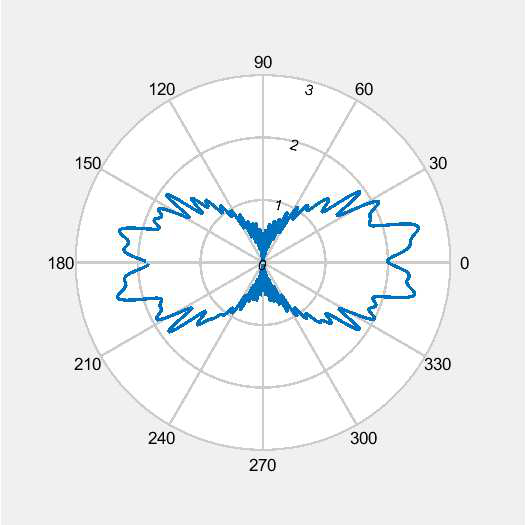
图8 两副 180° 对置天线组合后的方位-增益极坐标图(论文 Figure 2)。图中主要增益方向与卫星持续可见性相关。图片来源:ISRO / URSI-RCRS 2022
解算所需的连续跟踪条件
论文列出,卫星要参与定位,接收机必须先接收星历并解出卫星时间(TOW)。报告给出的跟踪时长为:GPS 星历约 18–36 秒、NavIC 约 24–60 秒;GPS TOW 约 12–18 秒、NavIC 约 24–36 秒。满足上述条件后,还需至少 4 颗这样的卫星连续跟踪约 1 秒才能计算定位解。因此平台旋转造成的短时失锁,可能直接影响解算连续性——即使信号“偶尔能收到”,也未必能凑成一次有效定位。
单轴理论分析使用约 140° 的连续跟踪方位窗口与 GPS 至少 12–18 秒的连续跟踪时间,论文以 140° ÷ 18 秒估得约 7.78°/s 的理论上限,并把可行速率概括为约 7°/s。随后用 GNSS 射频信号模拟器与实际飞行硬件做了测试。
| 试验条件(Case 1 单轴) | 机体角速率 | 解算可用率 | 报告备注 |
|---|---|---|---|
| 单轴(表列 Roll) | 0.5°/s | 97.88% | 基本可用 |
| 单轴(表列 Roll) | 1°/s | 97.21% | 基本可用 |
| 单轴(表列 Roll) | 2°/s | 97.01% | 基本可用 |
| 单轴(表列 Roll) | 5°/s | 69.40% | 定位表现明显受影响 |
| 单轴(表列 Roll) | 7°/s | 59.28% | 定位表现明显受影响 |
| 单轴(表列 Roll) | 8°/s | 0% | 无定位解 |
| 单轴(表列 Roll) | 10°/s | 0% | 无定位解 |
| 轨道条件三轴角速率测试 | 报告解算可用率 | 报告备注 |
|---|---|---|
| 2°/s | 96.38% | 可用率较高 |
| 5°/s | 74.62% | 可用率下降 |
| 6°/s | 6.78% | 可用性严重受影响 |
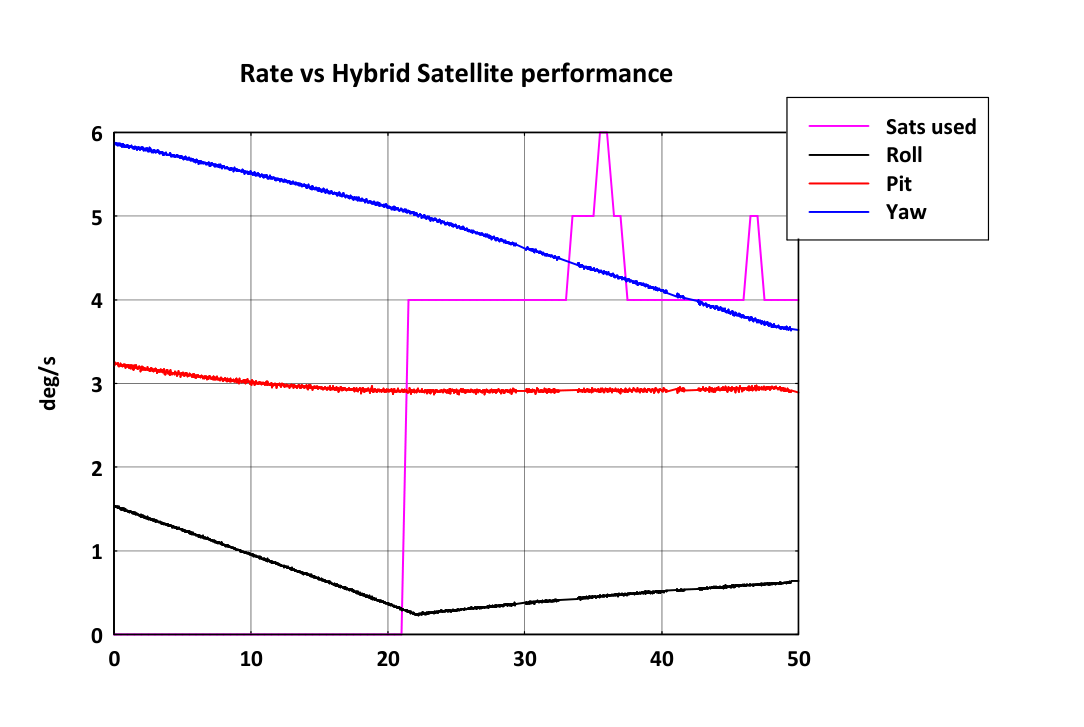
图9 轨道平台实验中三轴角速率与用于解算的卫星数(论文 Figure 6)。初始偏航约 6°/s、俯仰 3°/s、滚转 1°/s;高角速率阶段无可用解,约 20 秒后偏航降至 5°/s 以下,解算恢复。图片来源:ISRO / URSI-RCRS 2022
论文也讨论了天线方案:3 副天线相隔 120° 的方案会因方向图干涉而变差;4 副天线相隔 90°、并把相对天线分成两组接入独立 RF 前端,是作者提出的潜在缓解方案,但论文明确说明验证仍在进行中,不是已证实的产品结论。
转用到无人机宣传时,正确的说法是“角运动与天线方向图也会影响卫星的持续可见性”,而不是把 7°/s 说成无人机可飞速度。这个数值来自轨道平台/特定天线配置下的测试,与旋翼机的平移速度没有换算关系。
Septentrio AsteRx SB3 Pro+ 参考指南(固件 v4.10.1)说明了接收机端可做的配置:可以按预期运动类型设置 Motion,例如 UAV、RaceCar、Automotive 等;动态等级 Level 用于在“快速动态响应”和“噪声”之间做平衡。指南建议通常保持 Moderate 自适应;若希望呈现冲击、振动或快速位移等高频变化,可选更高的动态等级,但噪声会增加。Max 会关闭导航滤波器、逐历元独立计算,且可能增加 PVT 输出延迟。
| 设置项 | 可选值 | 说明与代价 |
|---|---|---|
| Motion(运动类型) | UAV / RaceCar / Automotive 等 | 按平台预期运动特性选择,使滤波器动态模型与平台匹配 |
| Level(动态等级) | Moderate(建议默认)/ 更高等级 / Max | 等级越高,高频动态呈现越充分,但位置噪声增大 |
| Level = Max | 关闭导航滤波器,逐历元独立计算 | 响应最快,但输出更抖、且可能增加 PVT 输出延迟 |
这组设置可以成为“高速动态不是只调高参数”的科普切入点:需要结合平台速度、转弯、振动、定位噪声与输出延迟来权衡。反过来,把 Level 调到 Max 就宣称“支持高速”,是把一个权衡项当成了性能指标——噪声与延迟的代价并不会因为参数更高而消失。此外,参考指南属于 AsteRx SB3 Pro+ 及对应固件文档,宣传前必须核对实际推广的型号与固件是否有相同选项。
综合三份资料,验证一款接收机或一个平台在高速作业中的表现,最小可行做法是在目标平台上记录完整任务数据:速度变化、转弯与振动情况,定位/速度输出、解算可用率以及异常时段;再用独立参考系统对比水平与垂直误差。接收机的运动场景设置要与实际平台匹配,并核对噪声与输出延迟的影响。
对外发布前的口径核对
| 检查项(建议明确写出) | 常见混写错误(必须避免) |
|---|---|
| 型号、固件、天线、安装、采样率、平台和路线环境 | 把不同论文/型号的数值拼成一个产品承诺 |
| 误差指标是位置还是速度;水平还是垂直;RMSE 还是最大误差 | 把速度误差 m/s 写成定位精度 cm |
| 是否实时 RTK、是否离线后处理;是否有独立参考系统 | 把照片后处理 3D RMS 当成实时飞行定位精度 |
| 平台线性速度/加速度与角速度分开报告 | 把 °/s 角速率换算成无人机平移速度 |
建议记录的原始数据
高速作业,考验的不只是速度,也考验定位系统能否在动态变化中持续提供可用数据。把线性动态与角运动分开测、把误差与可用率一起报、把平台条件写清楚,比任何一个“最高速度”数字都更有说服力。
它只说明接收机跟踪环路在该速度范围内的多普勒变化率下仍能工作,属于线性动态能力的一部分。它不说明转弯、振动、遮挡与城市多路径条件下的表现,也不说明输出延迟与解算可用率。判断是否适配某个高速场景,需要把速度、加速度、角运动与环境条件放在同一份测试记录里看。
这个案例如实记录的是任务覆盖面积与飞行用时,这两项由航线设计、重叠度、电池与空域条件共同决定,与接收机的动态指标没有换算关系。同样,20 个检查点上优于 3.5 cm 的三维精度来自后处理摄影测量成果与检查点的比对,前提是双频观测、快门时间同步与离线 RTK,不能读成飞行途中的实时定位精度。
不可以。论文比较的是速度估计误差(RD、TDPR、TDCP、DDCP 四种算法),单位 m/s 描述的是速度分量误差;位置精度是另一套指标,需要位置真值与位置误差统计。两者不能互相换算,尤其不能把 0.051 m/s 之类的数字改写成定位精度。
不能。该数值来自轨道平台/特定天线配置下的单轴理论估算与模拟器、飞行硬件测试,描述的是机体角速率与解算可用率的关系;它与旋翼机的平移速度没有换算关系。可借鉴的是方法:报告角运动时要同时给出天线方向图、卫星方位/仰角分布与解算可用率。
不一定。动态等级是在“响应速度”和“噪声”之间做权衡:等级更高能呈现冲击、振动或快速位移等高频变化,但位置噪声也会增大;Max 关闭导航滤波器、逐历元独立计算,可能增加 PVT 输出延迟。是否改善要看具体平台与指标要求,并且要核对所推广型号与固件的实际选项。
至少记录:型号与固件、天线与安装、采样率与输出率、路线环境与平台条件;速度/角速率序列;定位状态与解算可用率、失锁与恢复时刻;输出延迟;以及独立参考系统给出的水平/垂直误差(RMSE 与最大误差,注明样本数与时间窗口)。
上述资料涉及的设备都属于 Septentrio 模组与板卡体系,可按用途对应选型:
在动态与高速场景做选型评估时,建议按本文第六章的清单组织一次实测:同一平台、同一路线、同一参考系统,分别调整 Motion 与 Level 配置各测一遍。南京宏成可提供上述产品的测试板、配置建议与技术支持。
作者:管理员
发布日期:2026年10月29日
内容来源:本站依据三份公开资料整理:Septentrio 无人机测绘案例、《Satellite Navigation》2022 年车辆动态 GNSS 速度估计论文、ISRO/URSI-RCRS 2022 高旋转率天线论文,并参照 Septentrio AsteRx SB3 Pro+ 参考指南(固件 v4.10.1)整理动态设置说明。三类资料的研究对象与指标不同,文中已逐项标注使用边界。
外部参考:
图表说明:图1–图6 来自开放获取论文页面,依其 CC BY 4.0 许可标注出处;图7–图9 为 ISRO/URSI-RCRS 2022 论文中的选用图表。对外商业使用前,请按原刊及图表许可要求确认转载范围。
Septentrio全球最大代理商-南京宏成:南京宏成智能科技有限公司长期供应 Septentrio Mosaic-G5 系列(P3 / P3H / T / P6 / P8)、mosaic-X5、PolaRx5 系列与 AsteRx 系列高精度 GNSS 模组、板卡与接收机,并提供选型、集成与技术支持。相关需求请联系 cs@hc-zn.com。
电话: 025-85577685
地址:南京市江宁开发区诚信大道990号优尚天地3栋417室
企业微信