现代关键基础设施高度依赖 GNSS 提供的“时间”与“位置”:5G/5G-A 基站同步、电网相位同步、金融高频交易时间戳、数据中心时间同步,以及无人机、自动驾驶、测绘等。一旦 GNSS 受到干扰,轻则精度下降,重则服务中断——甚至会出现更隐蔽的情况:定位看起来没坏,时间却被“悄悄”改变了。本文结合 Septentrio 在 ITSF 2025 的技术分享与 mosaic-X5 的城市实测,讲清干扰如何同时威胁定位与授时,以及 AIM⁺ / 带内零延迟抗干扰技术的应对之道。
关键词:Septentrio、AIM+、带内零延迟抗干扰、GNSS 授时、PPS 偏移、群时延、抗干扰接收机、mosaic-X5、南京宏成智能
内容来源:Septentrio 在 ITSF 2025 Prague 的技术分享《Stable GNSS Timing Under Jamming Attacks》,以及基于 mosaic 系列模组的城市干扰枪实测数据。
GNSS 同时提供“位置”和“时间”。其中“时间”往往容易被忽视,却是通信、电力、金融、数据中心等系统的同步基准。干扰对两者的影响并不相同:定位可能只是变差或丢失,而授时可能在不被察觉的情况下被偏移——这类“静默失效”对依赖精确时间的关键系统尤其危险。
图1 Septentrio ITSF 2025 Prague 技术分享:干扰攻击下的稳定 GNSS 授时与零延迟抗干扰技术(图片来源:Septentrio)
干扰(Jamming):在 GNSS 频段内注入射频(RF)噪声,以掩盖来自卫星的信号。
欺骗(Spoofing):注入伪造的类 GNSS 信号,压制并取代来自卫星的真实信号。
普遍认知是:干扰只是“拒绝服务”(信号被掩盖 → 丢失 GNSS 秒脉冲 PPS),而欺骗更危险(PPS 看似有效,实际却被偏移)。
但事实未必如此——如果处理不当,即便是简单的干扰机,也能让 PPS 发生偏移。
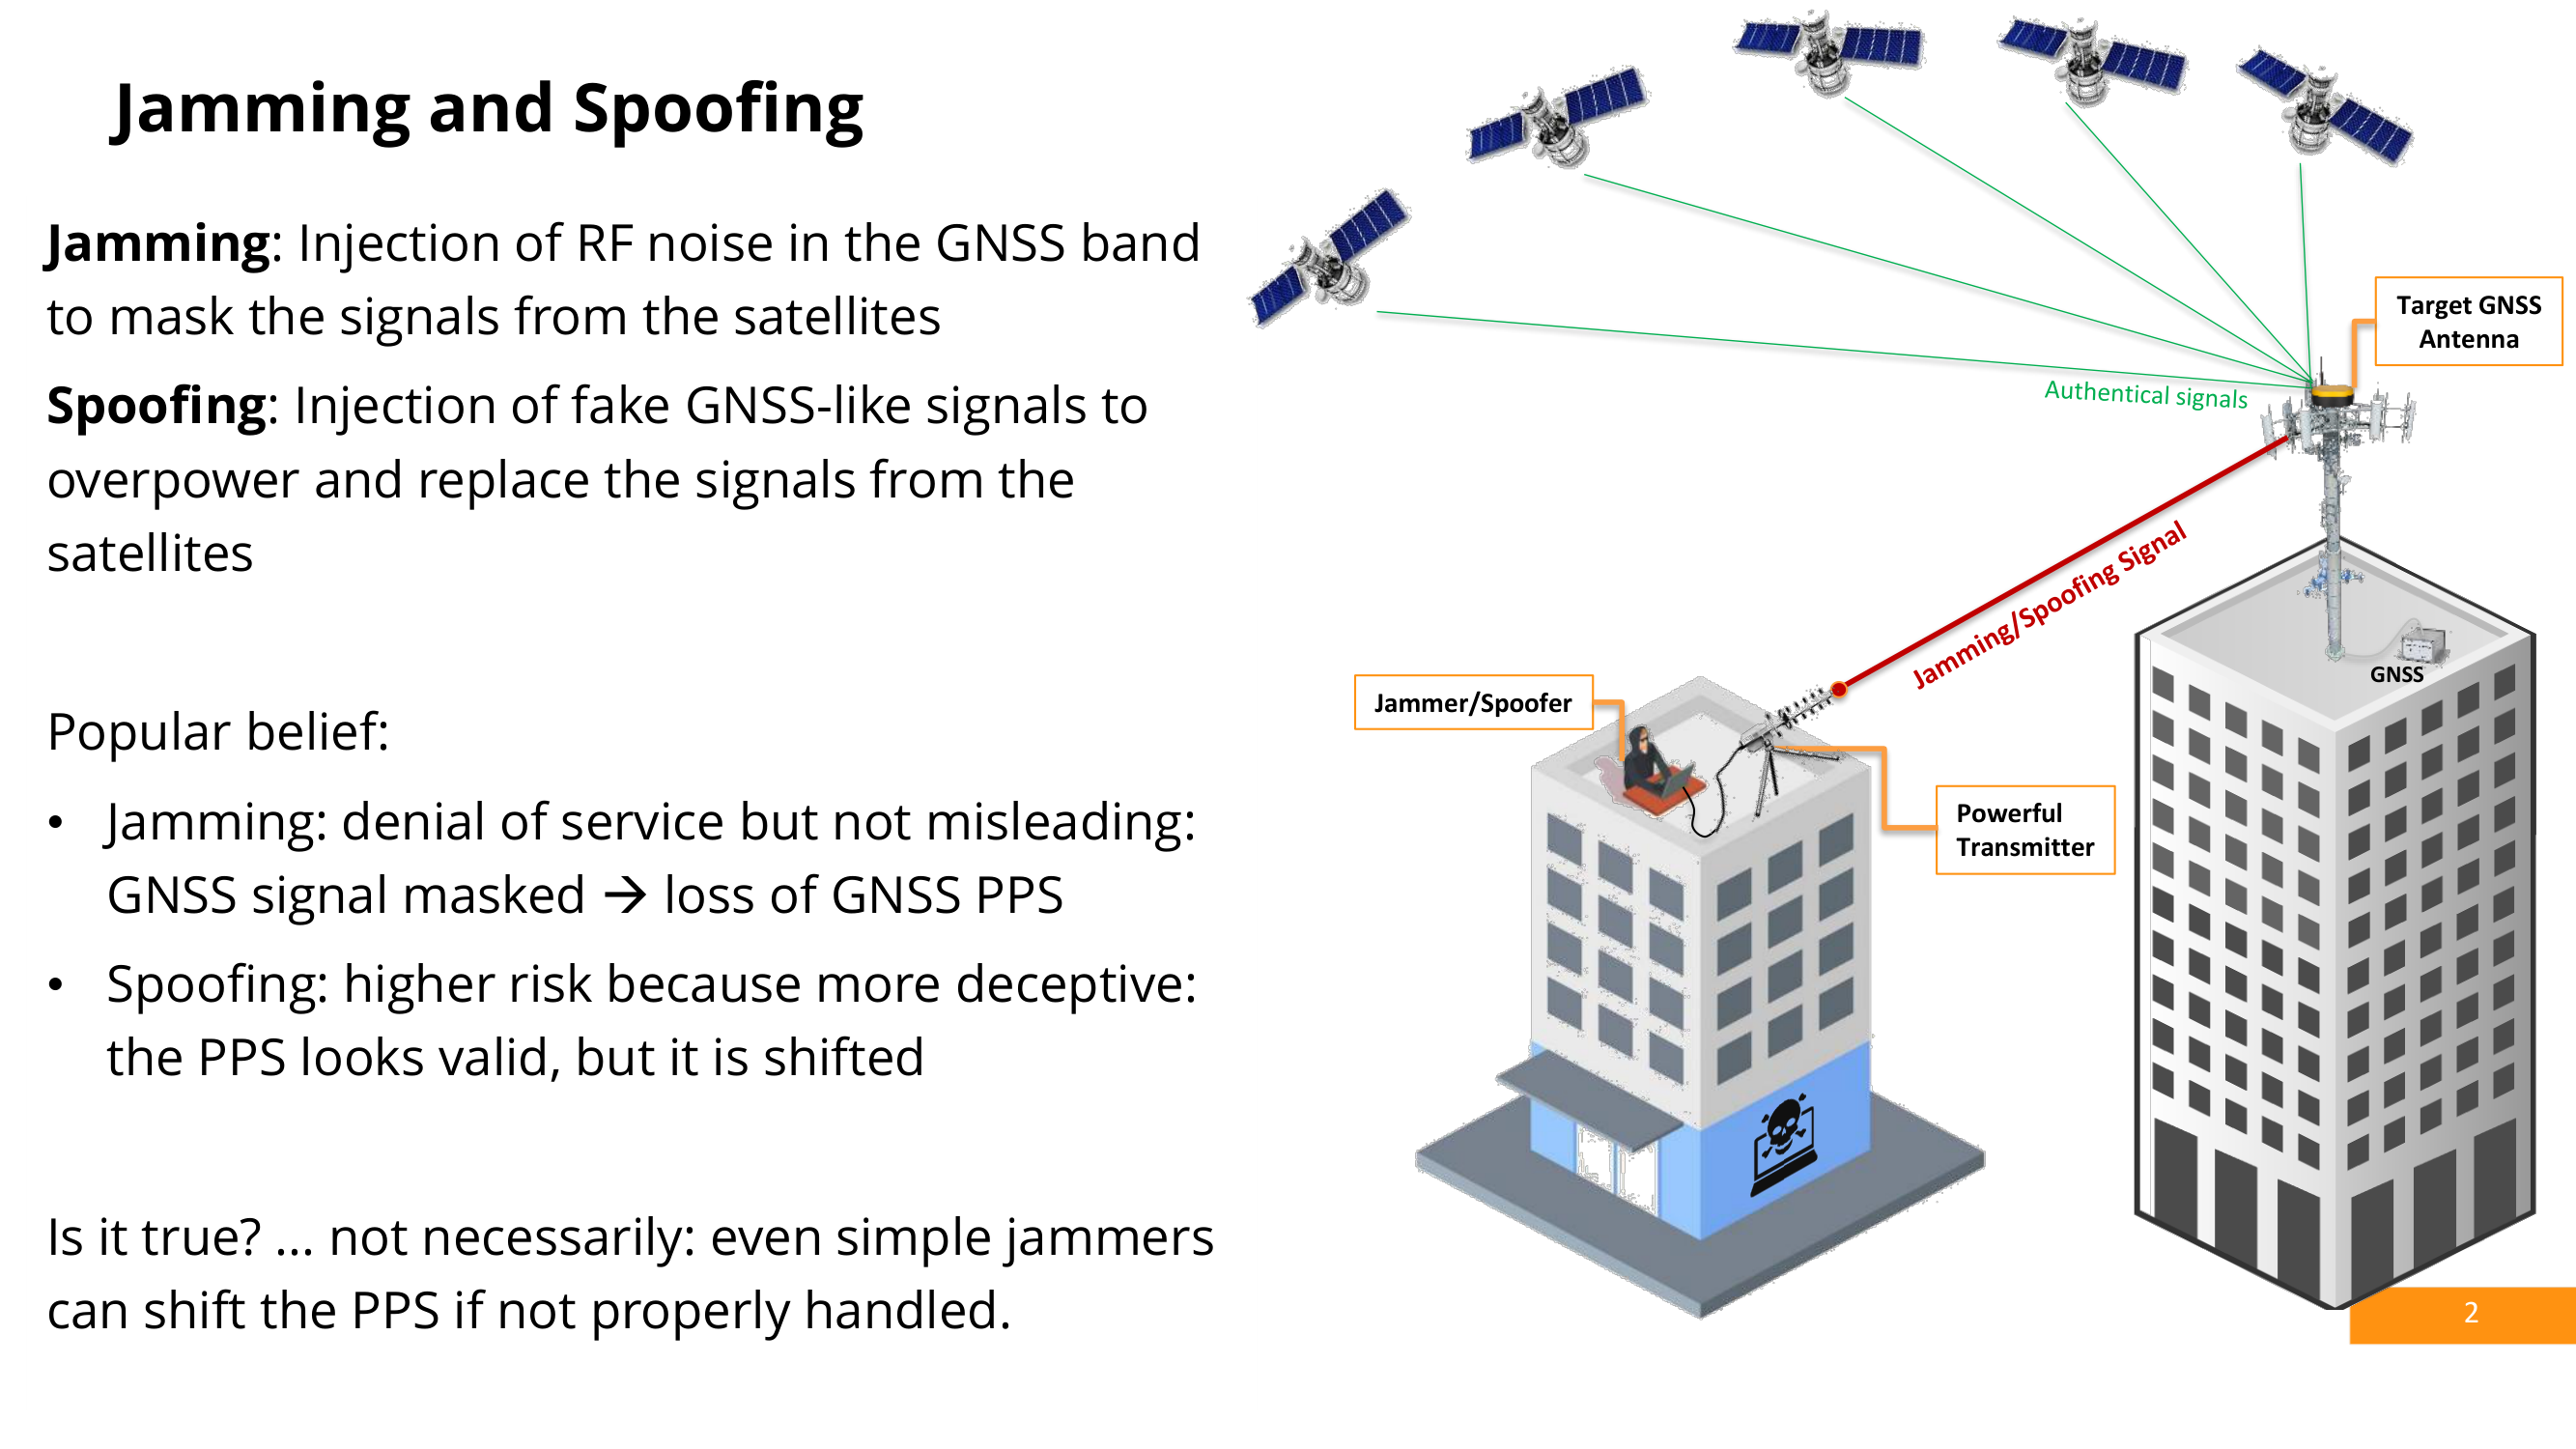
图2 干扰与欺骗:两类典型威胁的作用方式(图片来源:Septentrio)
干扰会让你“收不到”或“收不准”信号:各频段载噪比(C/N0)下降,严重时失去卫星跟踪。
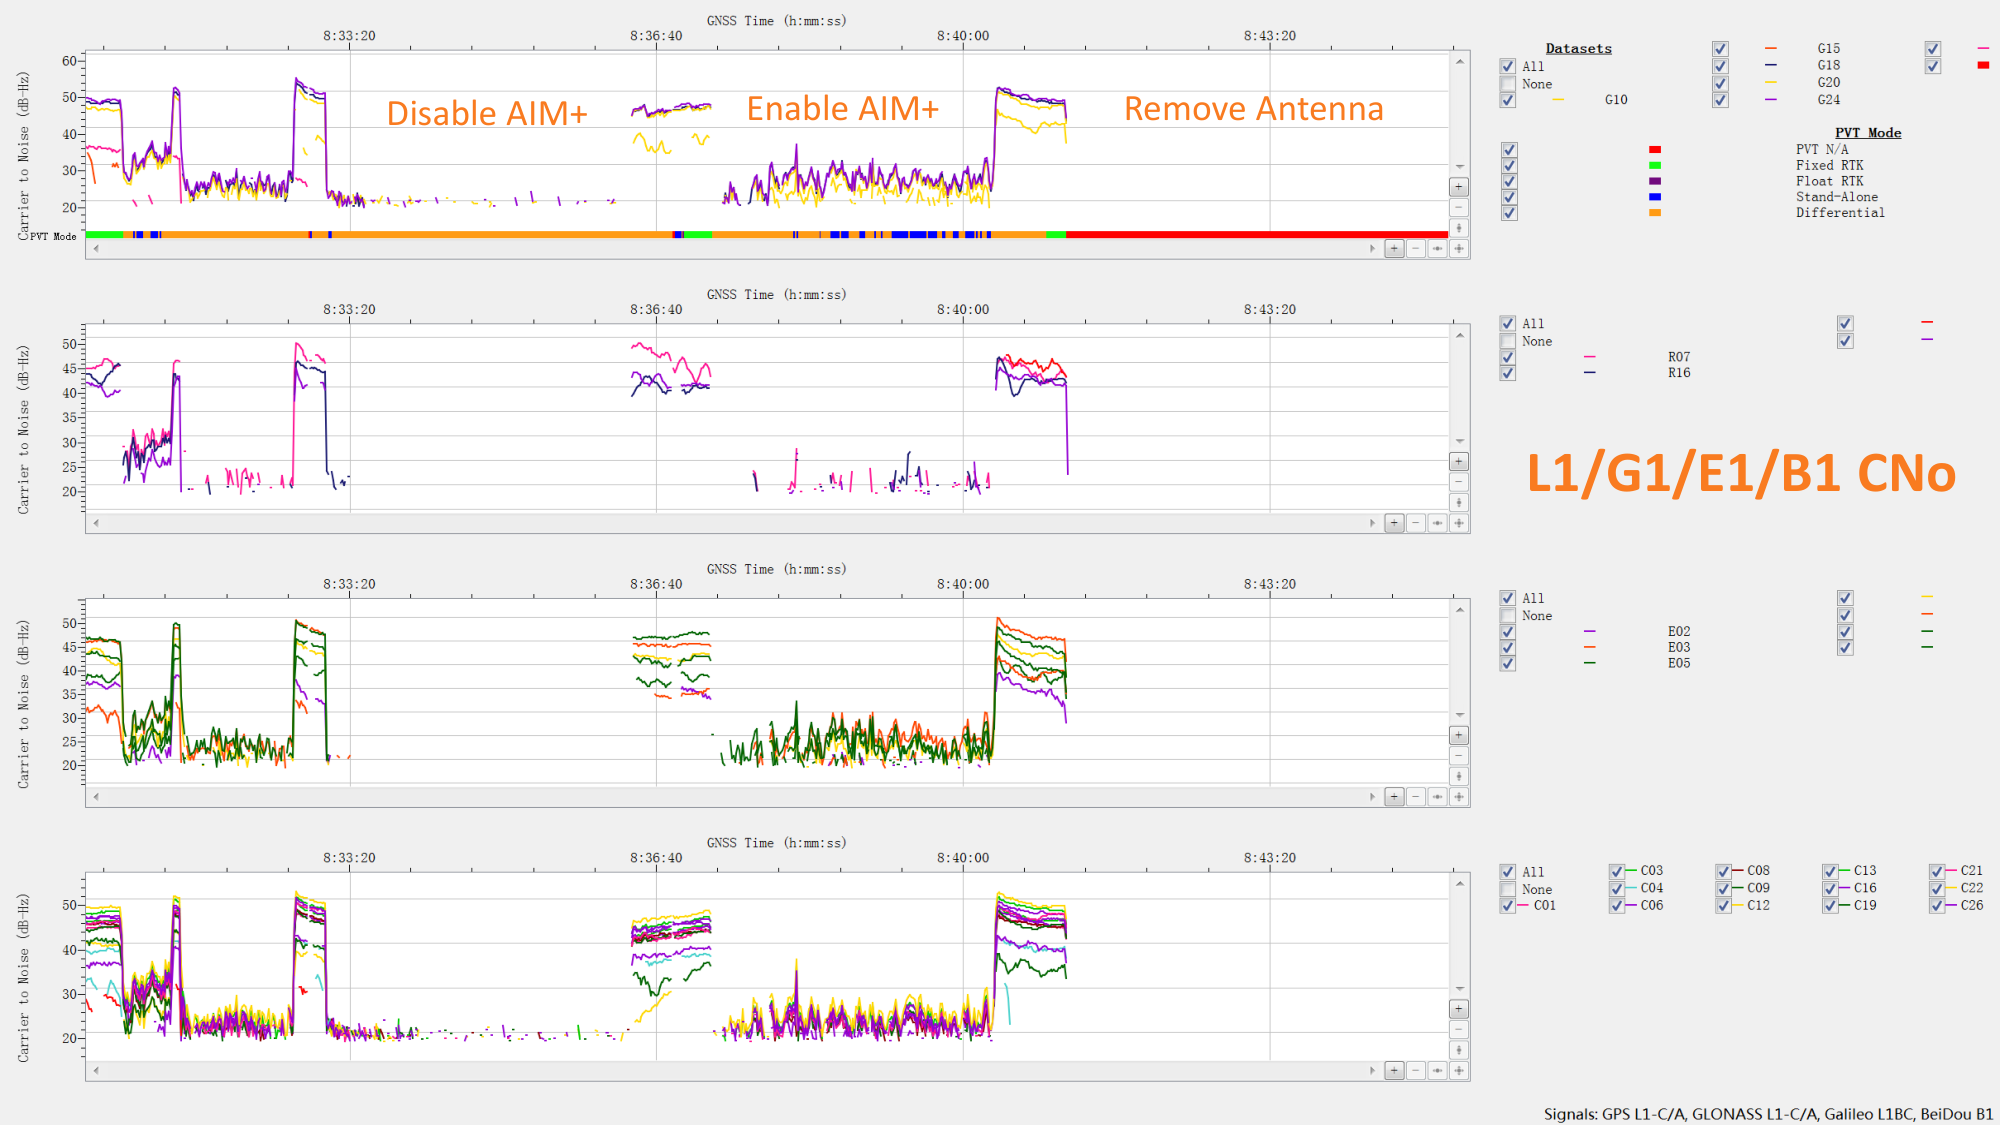
图3 受干扰频段的载噪比(C/N0)变化:AIM+ 关闭与开启对比(图片来源:Septentrio)
接收机仍在持续输出 PPS,各项表现看起来也正常(PPS 精度未见下降)——但在干扰期间,PPS 实际上已经被时间偏移。
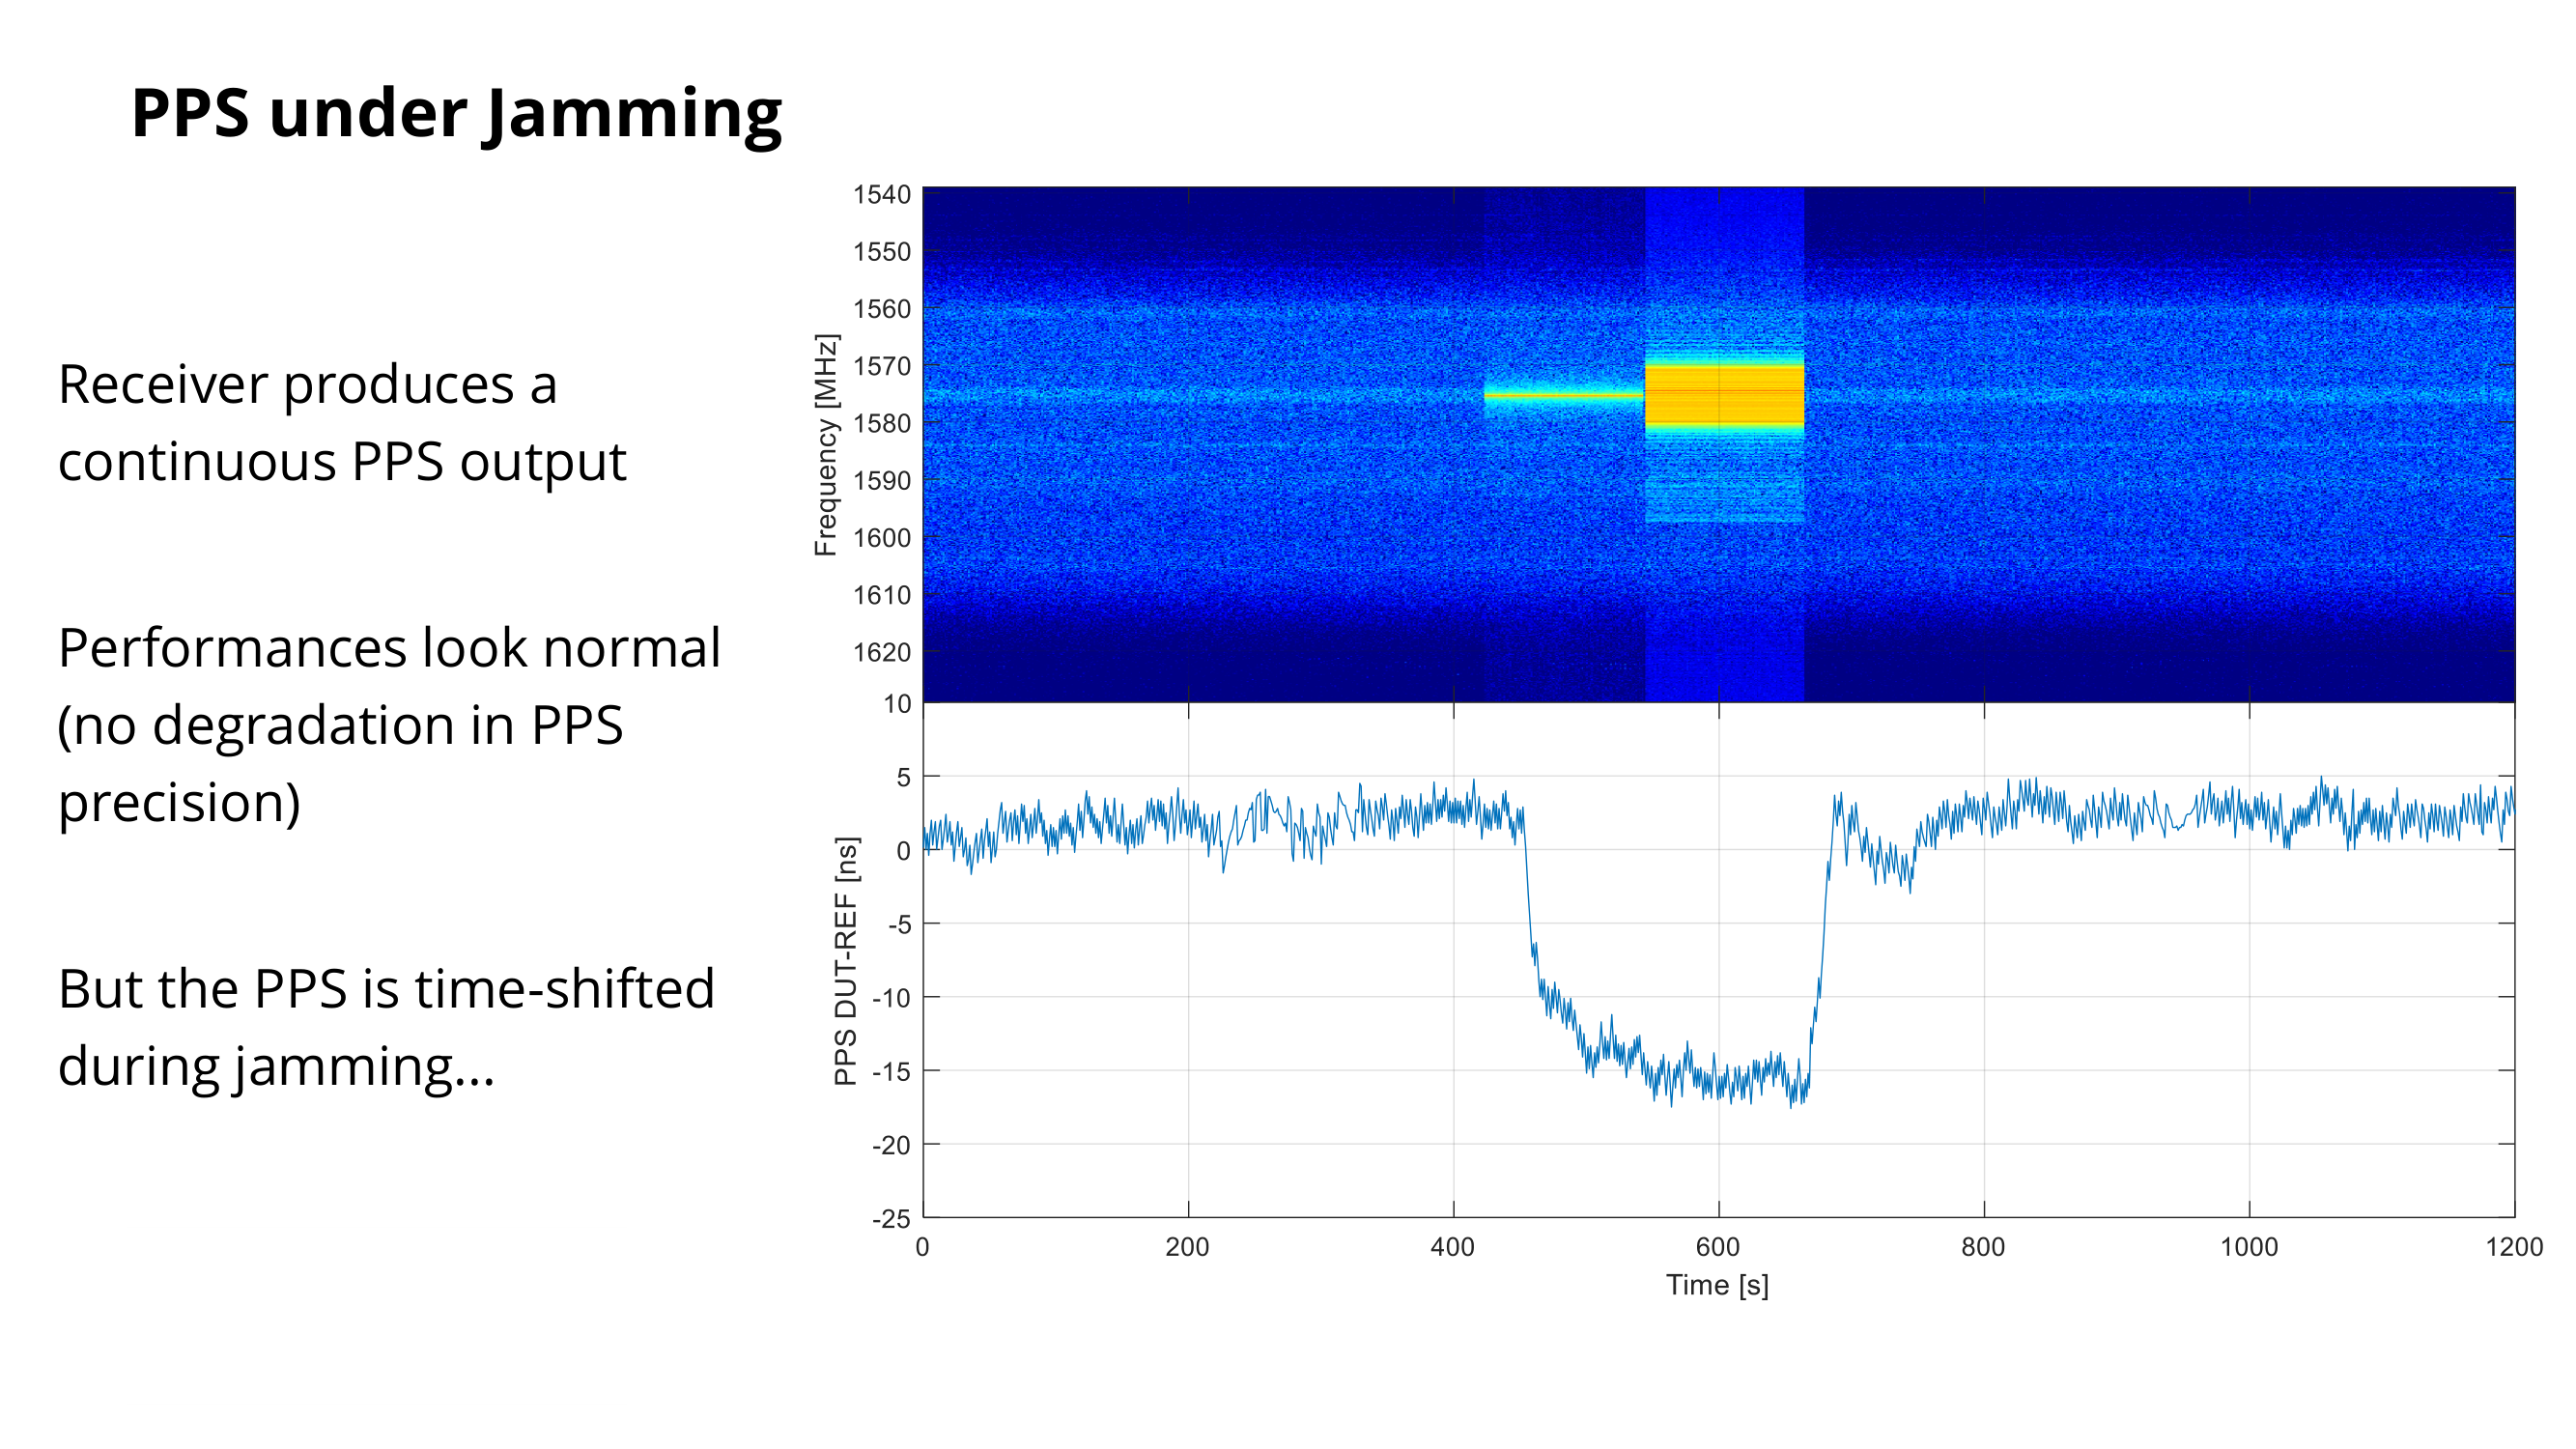
图4 干扰期间接收机仍持续输出 PPS,各项表现看似正常,但时间已发生偏移(图片来源:Septentrio)
GNSS 接收机使用的是来自不同频段信号的组合。当某个频段被干扰时,参与信号组合的信号会随之改变,相应地,处理链路上适用的延迟也发生了变化。
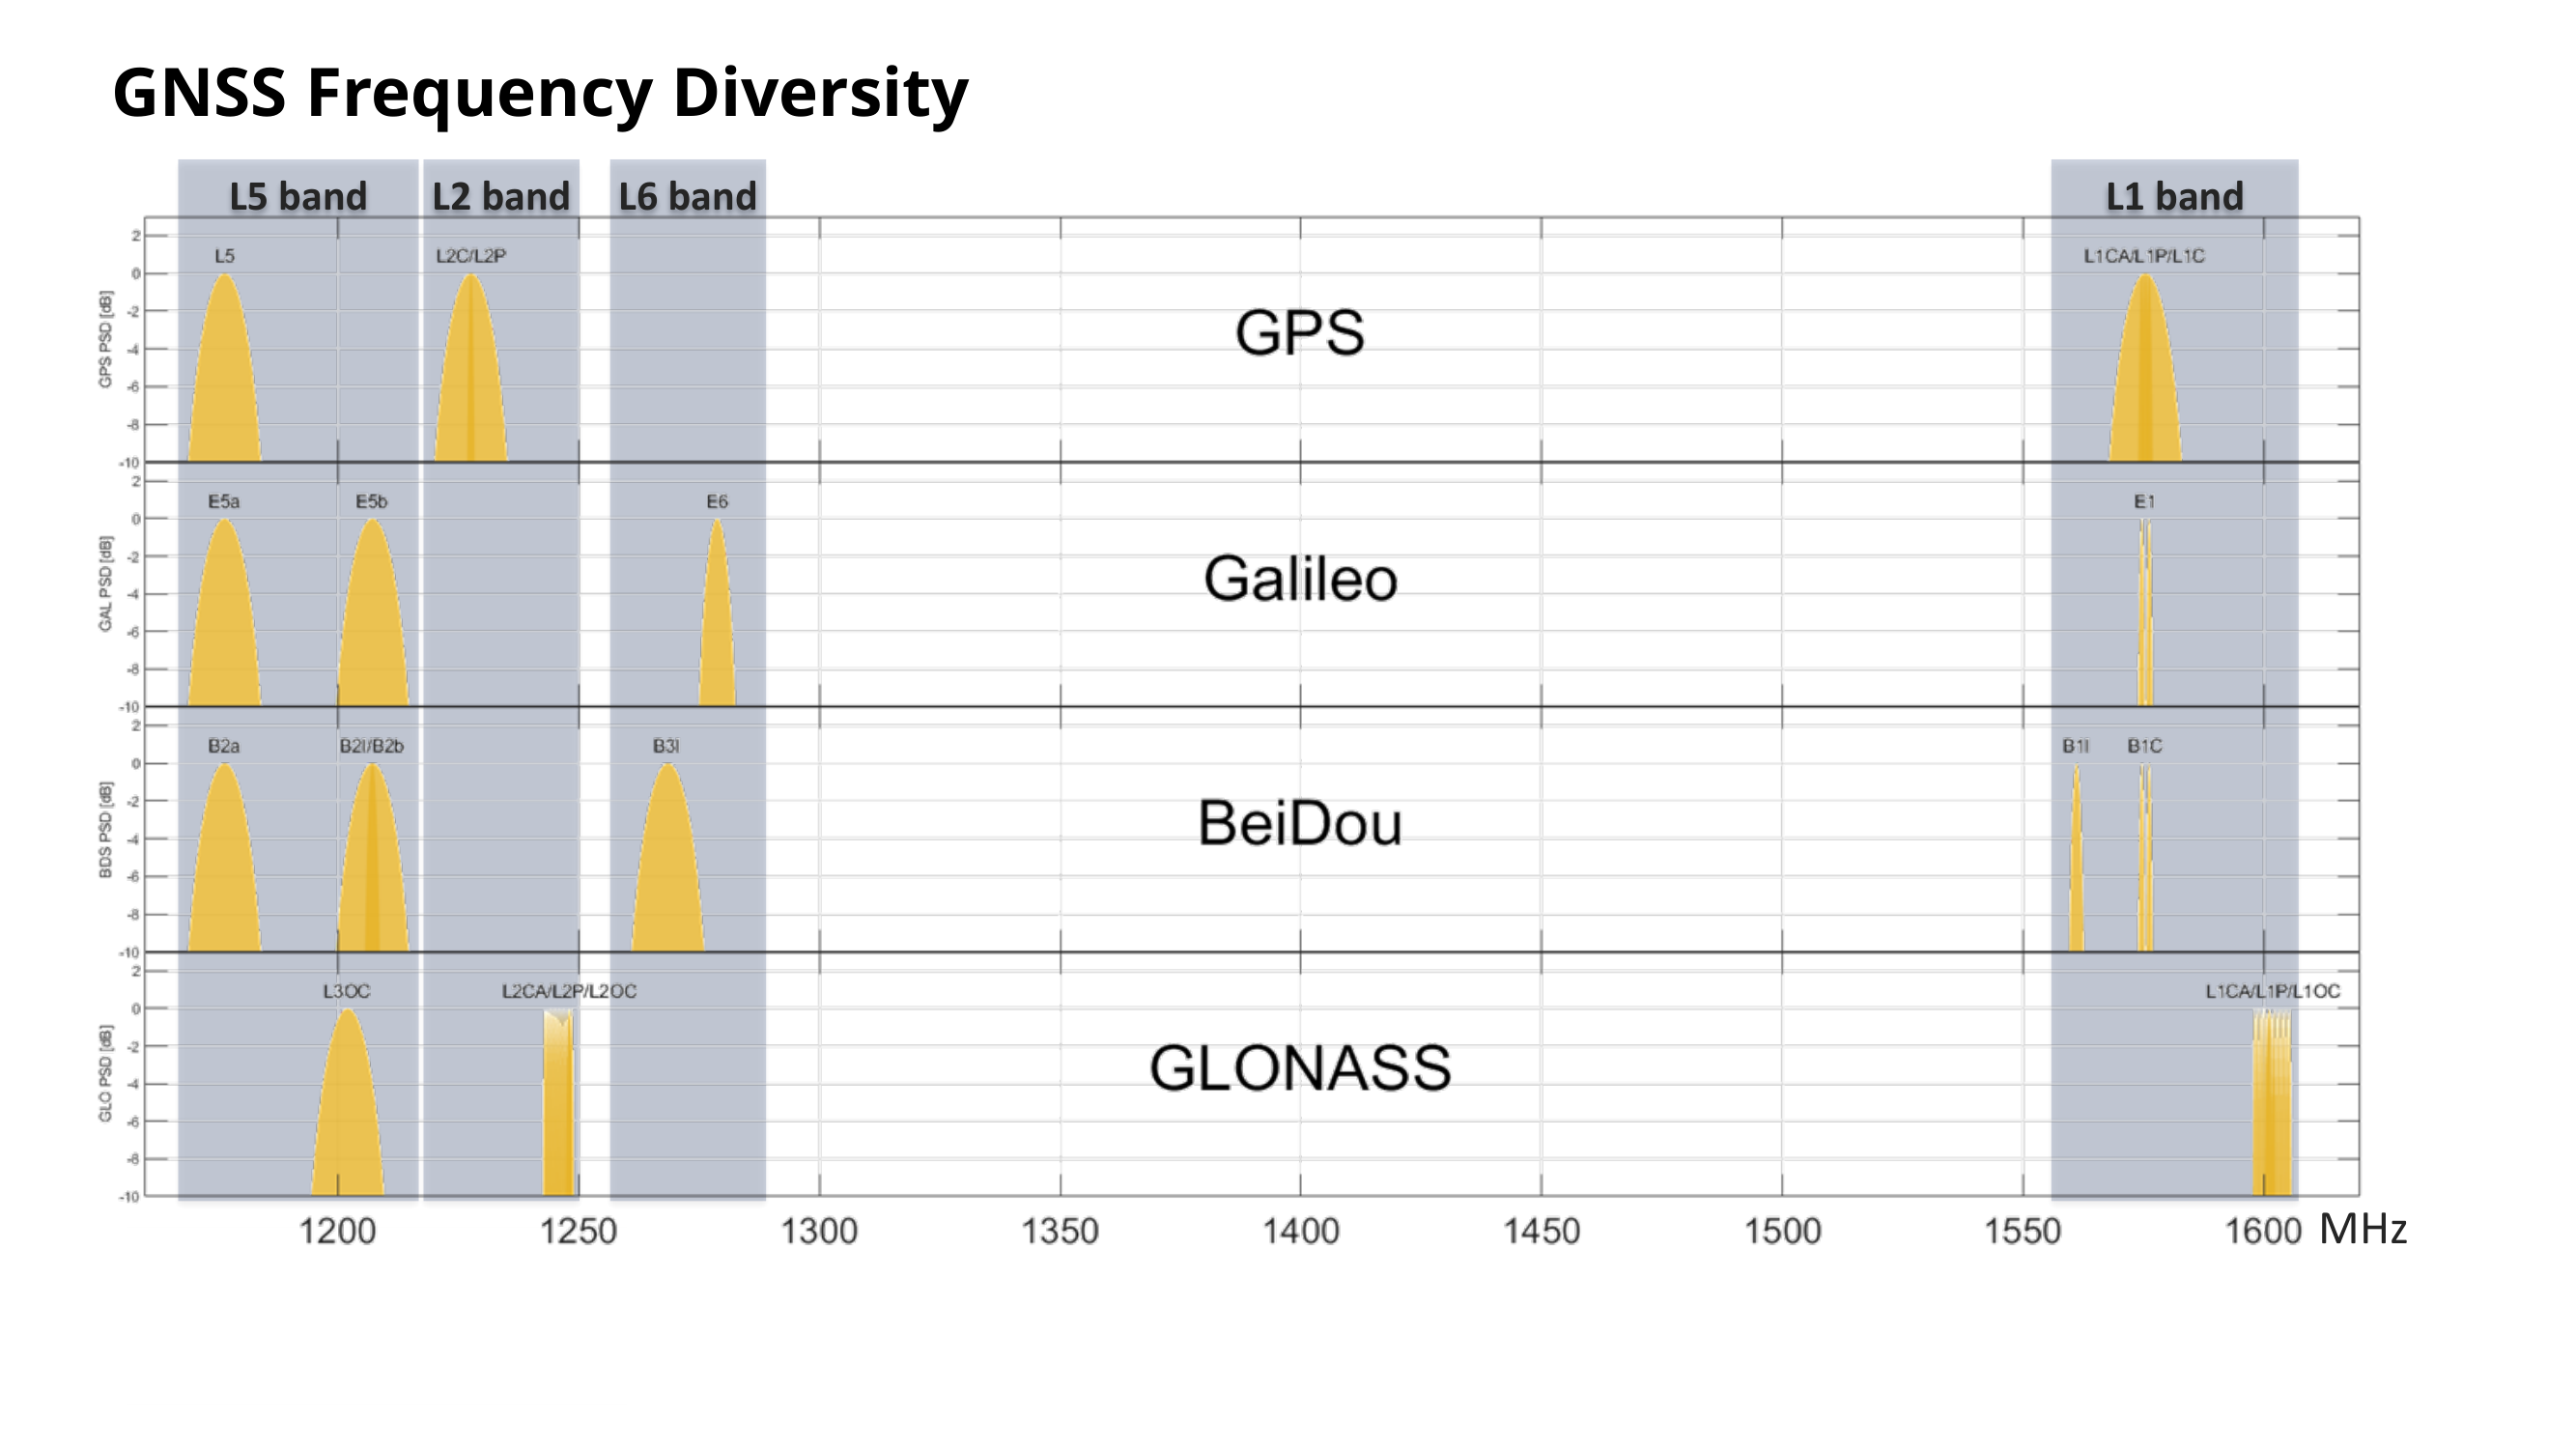
图5 GNSS 频段分集:接收机使用来自多个频段的信号组合(图片来源:Septentrio)
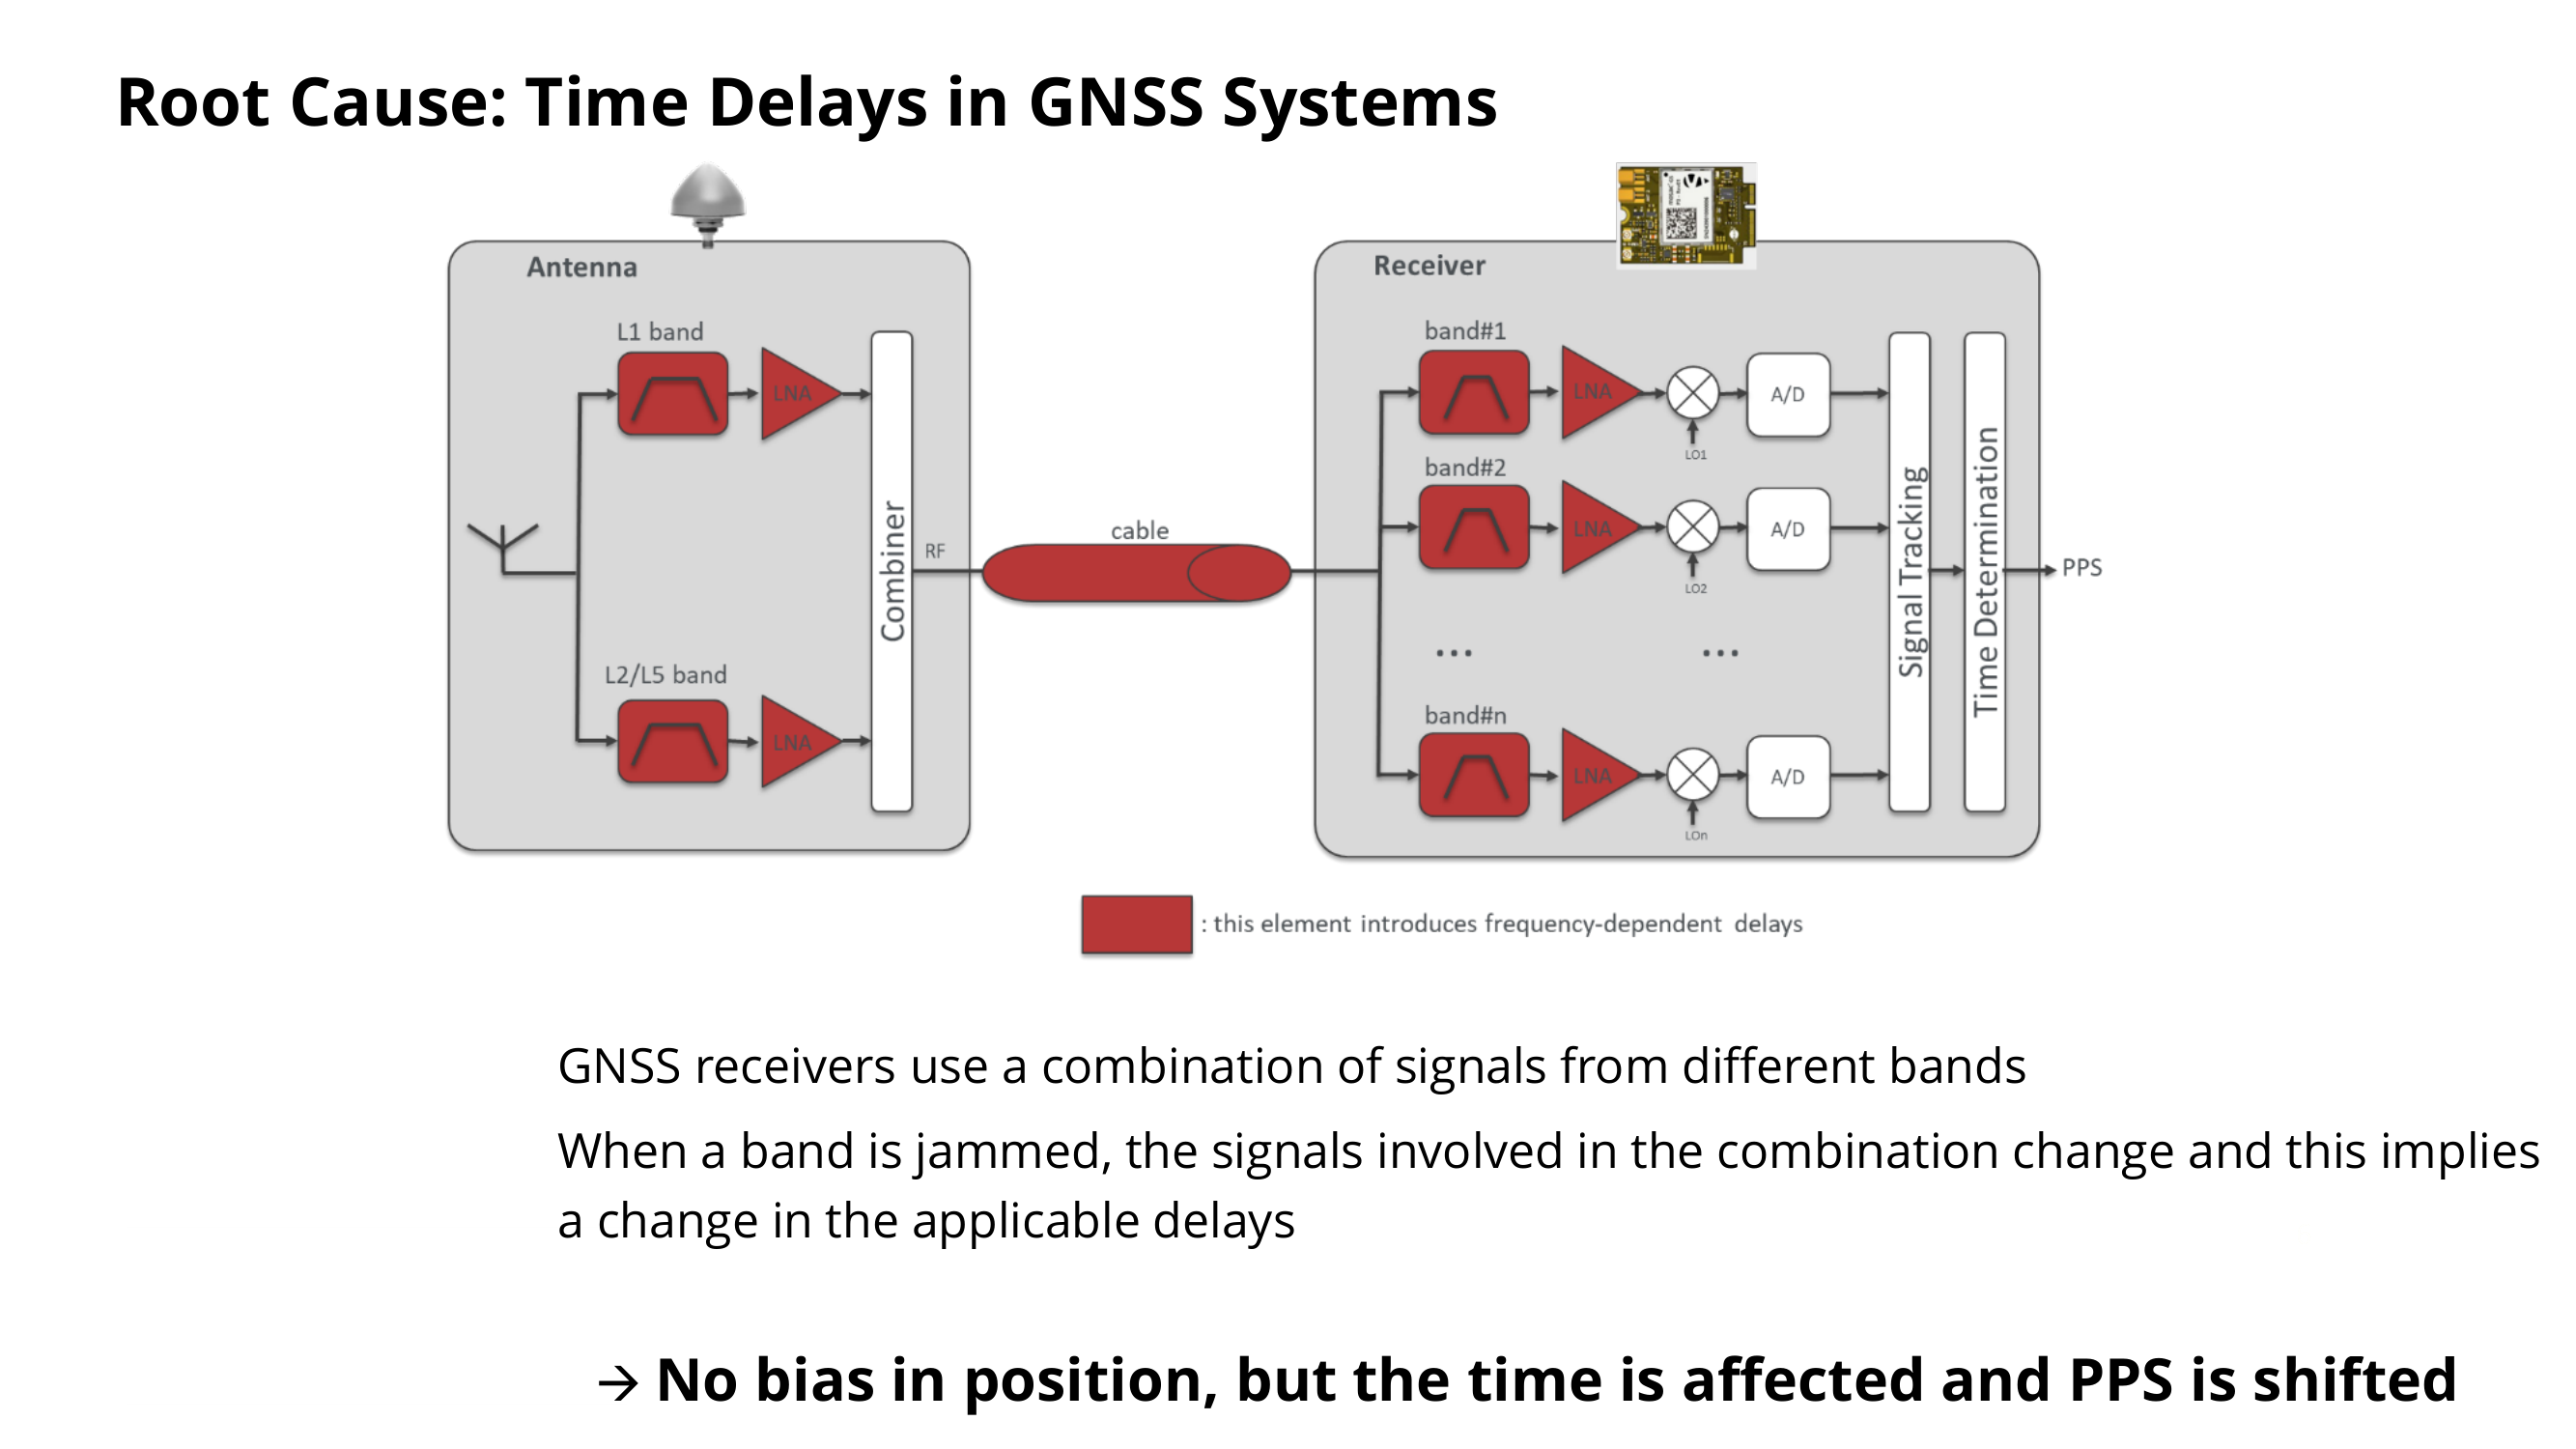
图6 根本原因示意:参与组合的信号改变 → 适用的处理时延改变 → PPS 发生偏移(图片来源:Septentrio)
天线和接收机中的各类模拟器件(滤波器、放大器等)会引入频率相关的时延——例如天线滤波器在不同频率上的群时延(Group delay)并不相同。
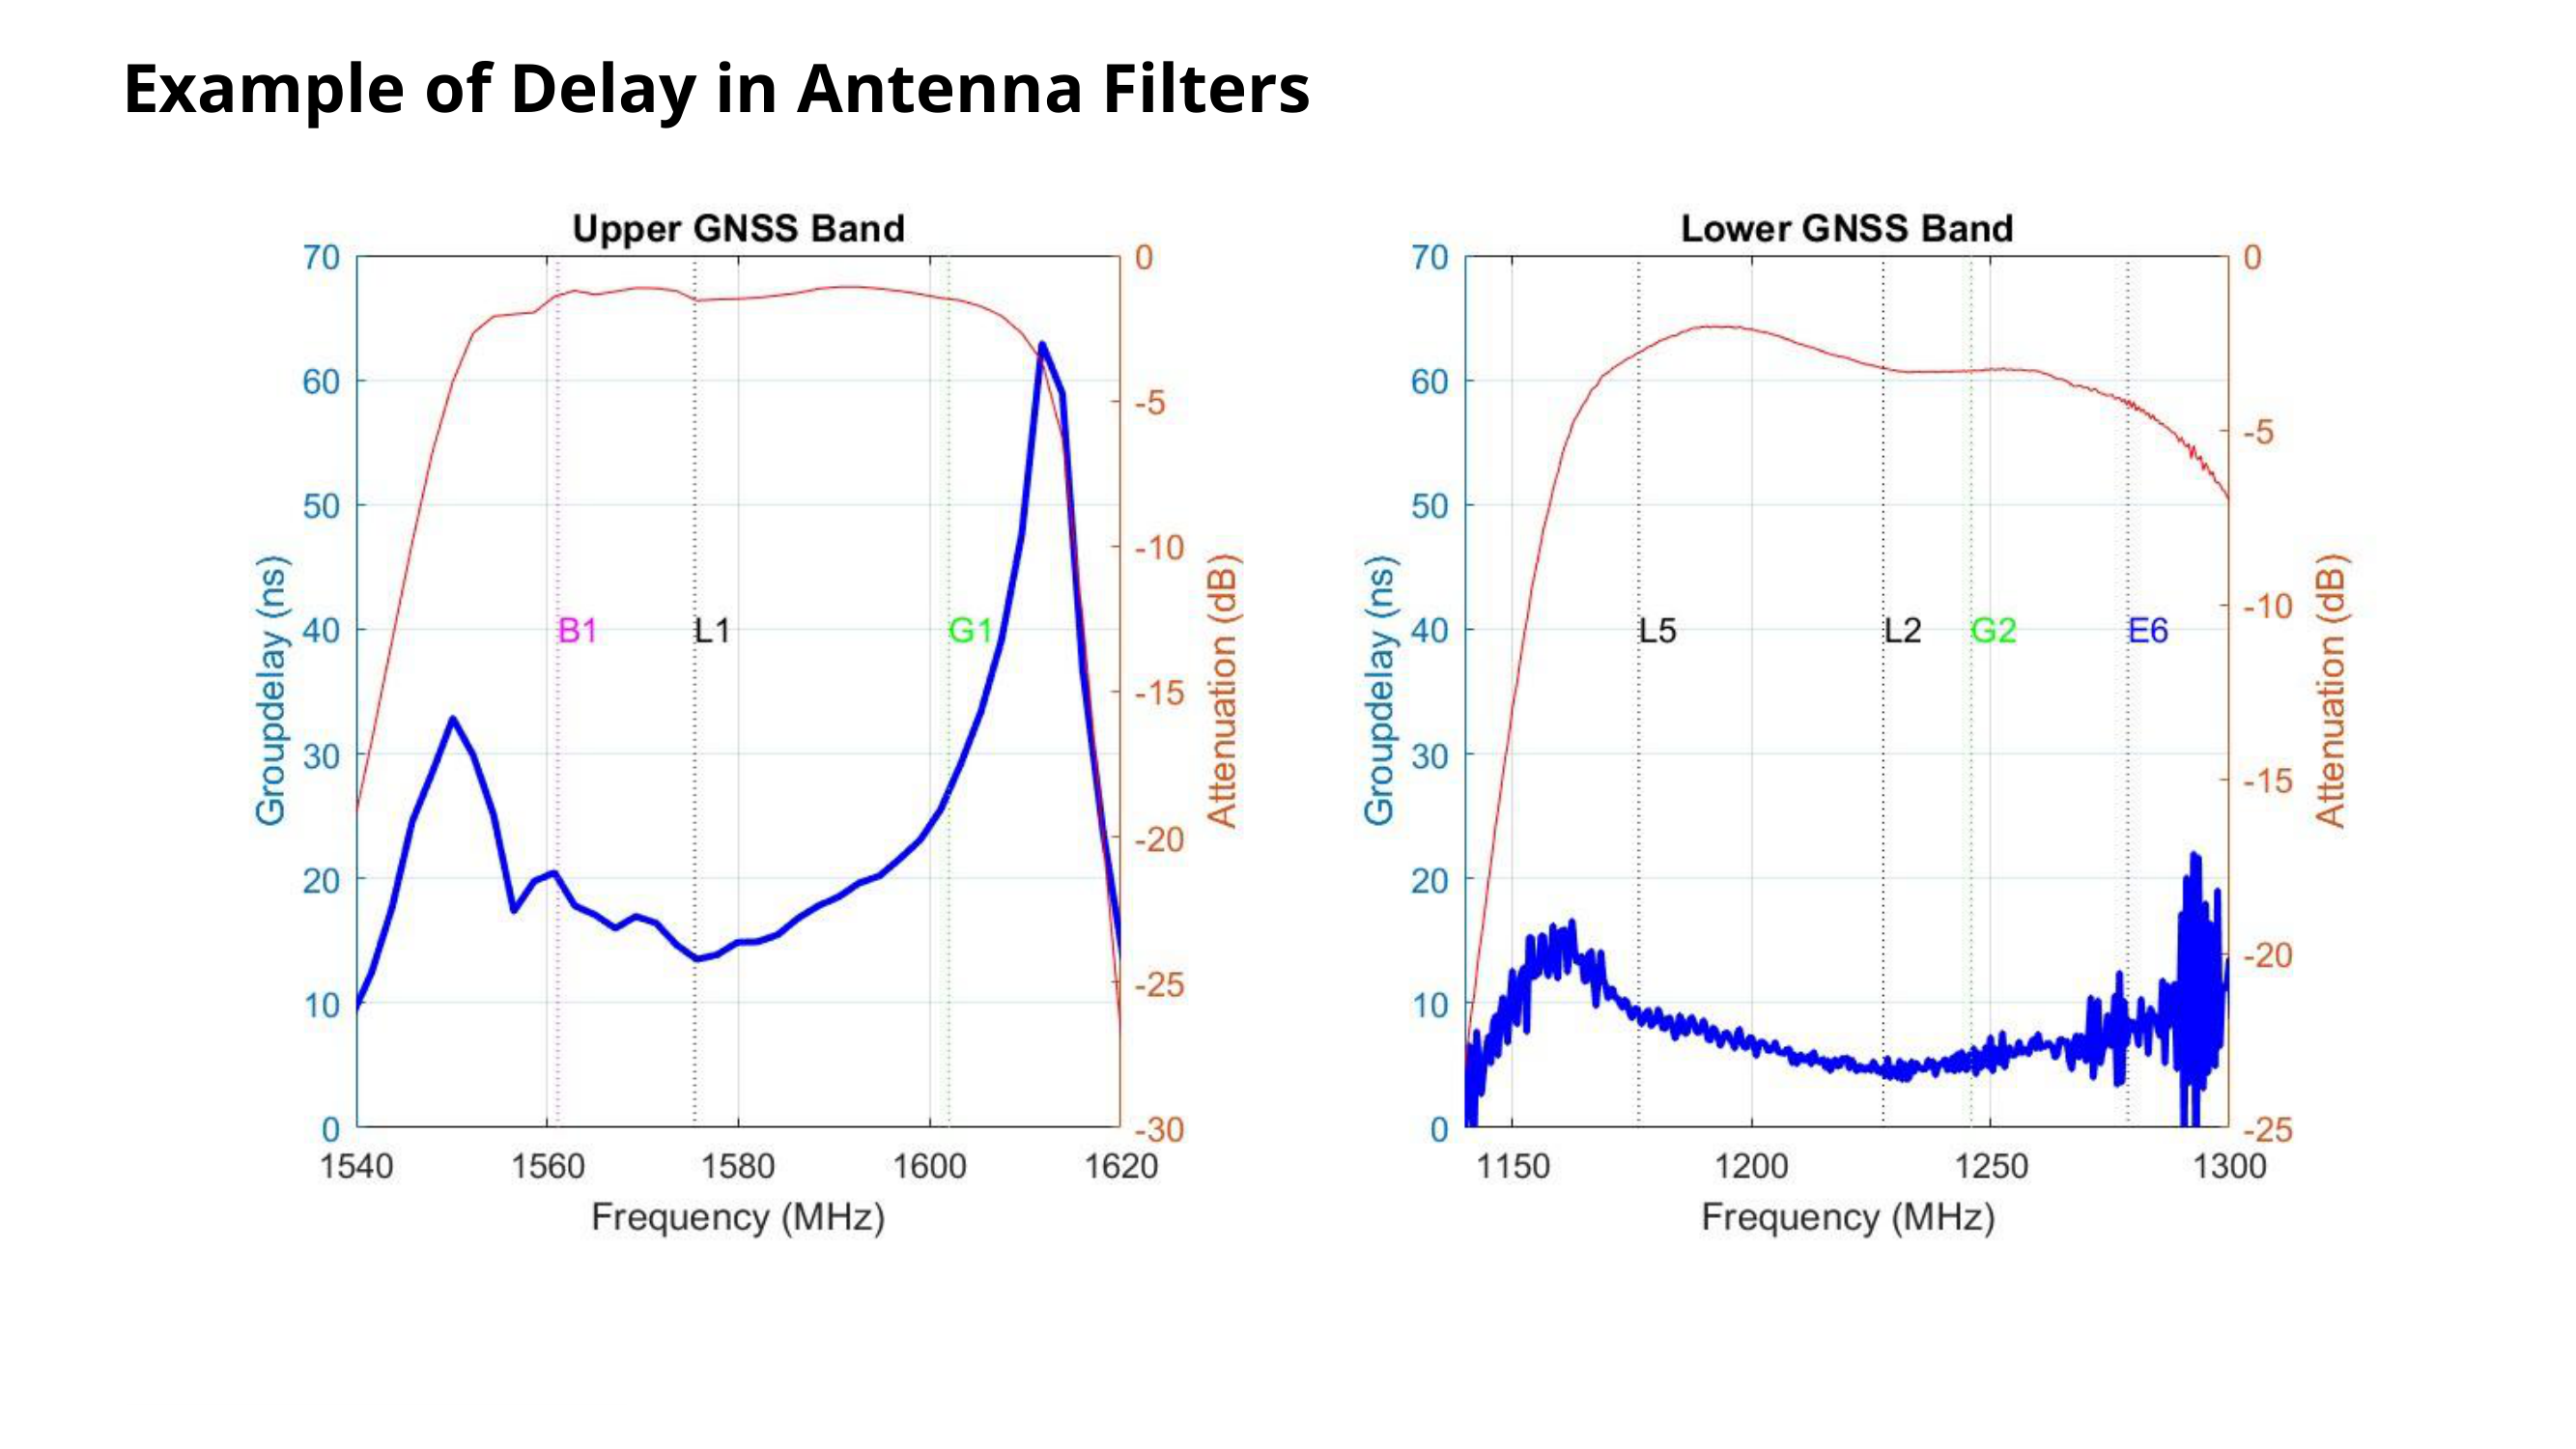
图7 天线滤波器在不同 GNSS 频段的群时延实测(单位:ns)(图片来源:Septentrio)
结果是:定位结果可能不受影响,但时间受到了影响,PPS 由此发生偏移。
传统做法是“频率分集”:被干扰就切换到其他频段;但信号切换会带来时延变化,从而产生 PPS 偏差。Septentrio 的思路是:不清空、不丢弃受影响的频段,而是把它“清洗”干净。
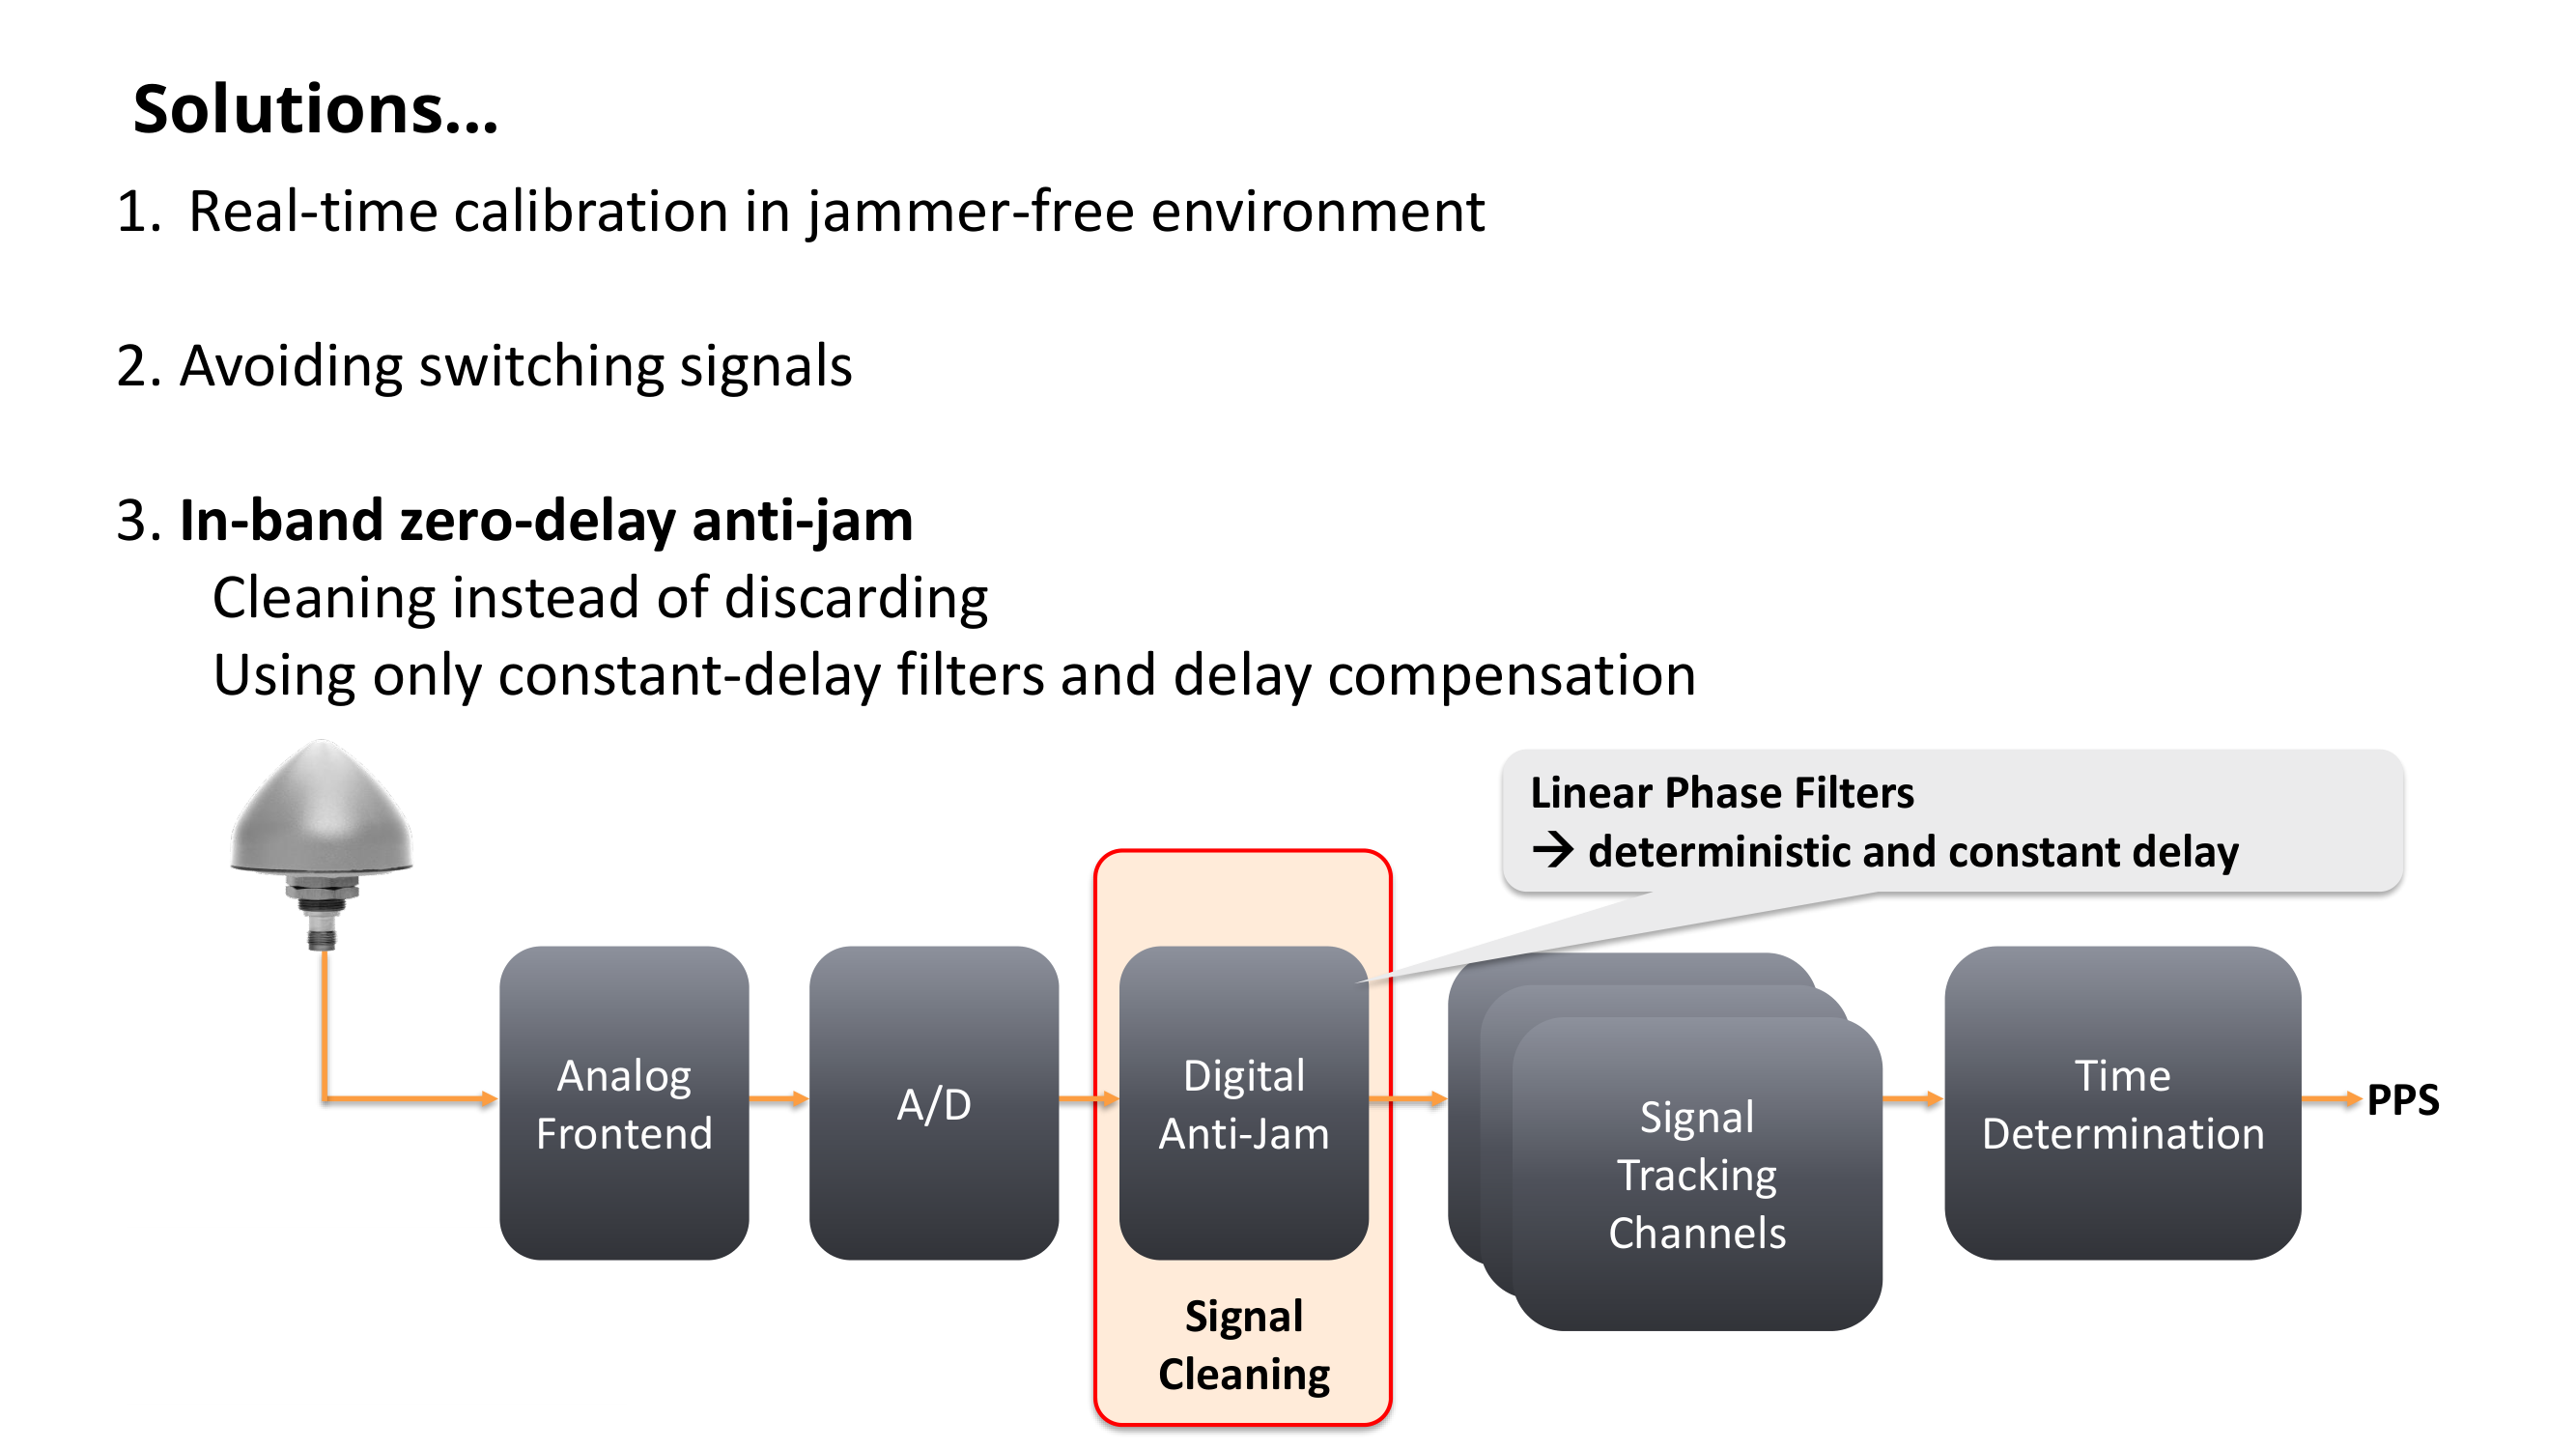
图8 带内零延迟抗干扰方案:在信号处理链内完成清洗,保持恒定延迟(图片来源:Septentrio)
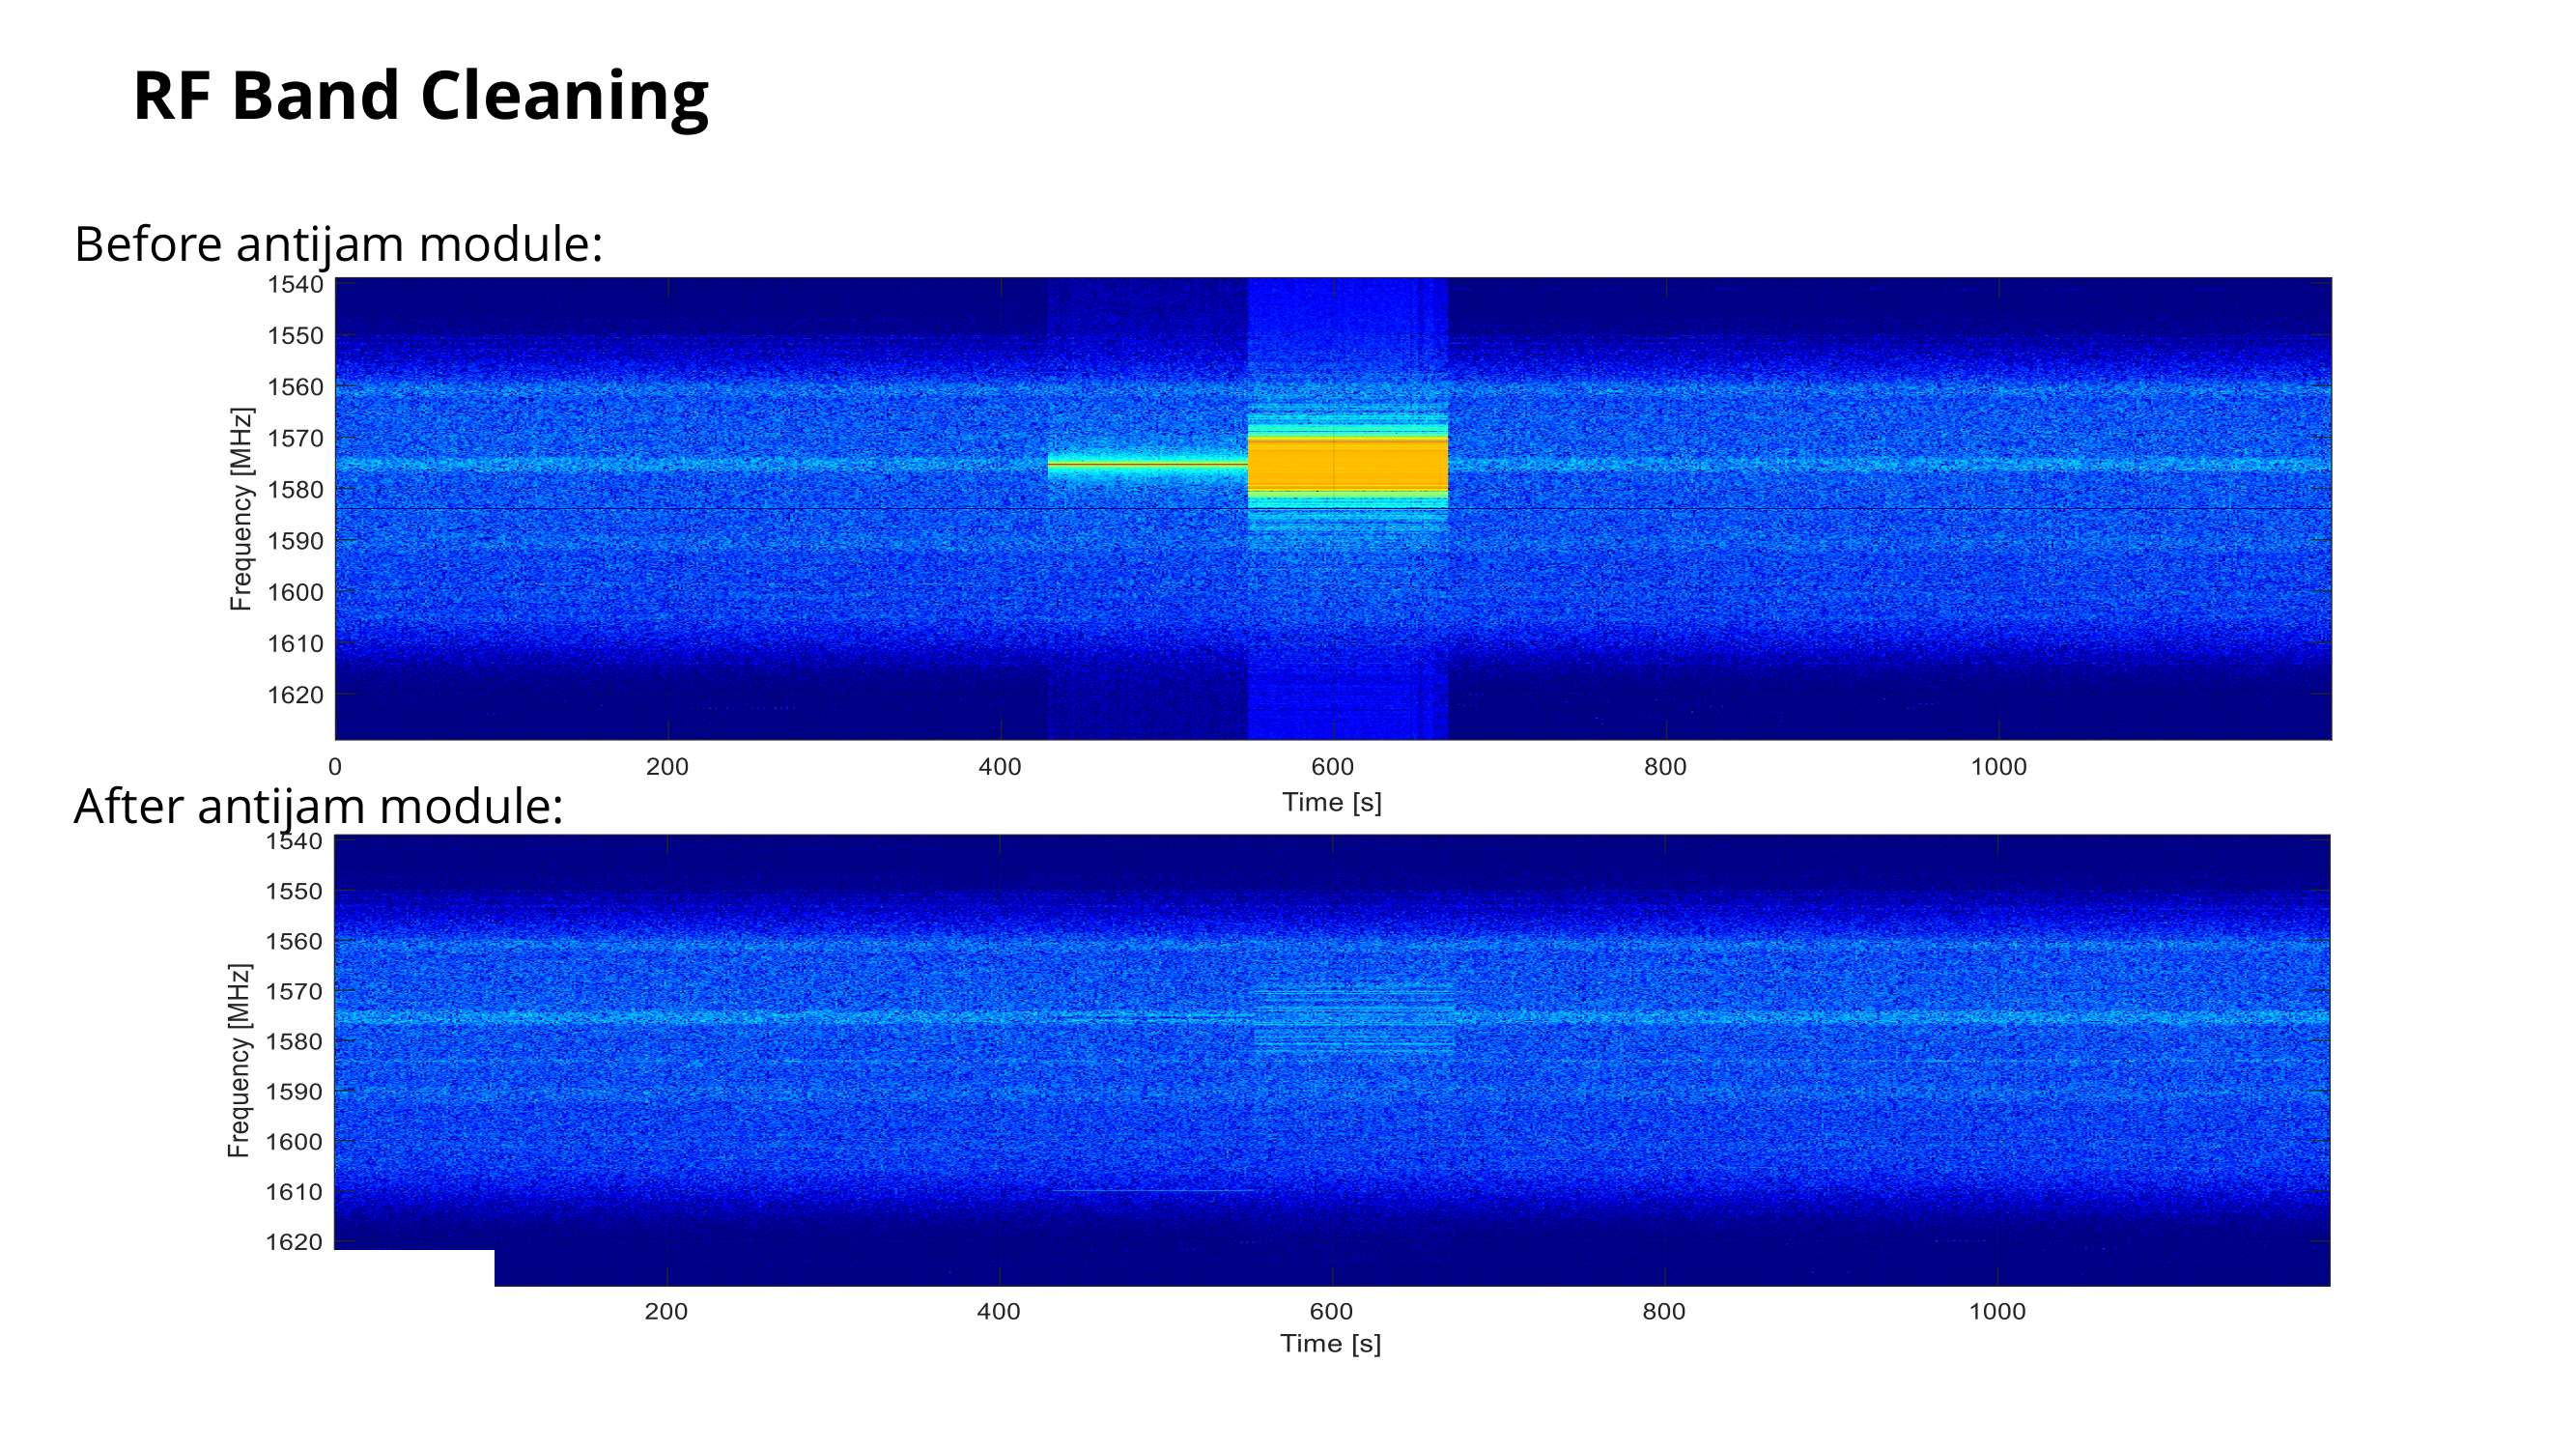
清洗效果:抗干扰模块前,干扰信号明显可见;抗干扰模块后,干扰被清除,仅剩背景噪声。
图9 抗干扰模块前后的射频频段:干扰能量被清除,仅保留背景噪声(图片来源:Septentrio)
由于干扰期间无需切换到其他信号,PPS 位置保持稳定。
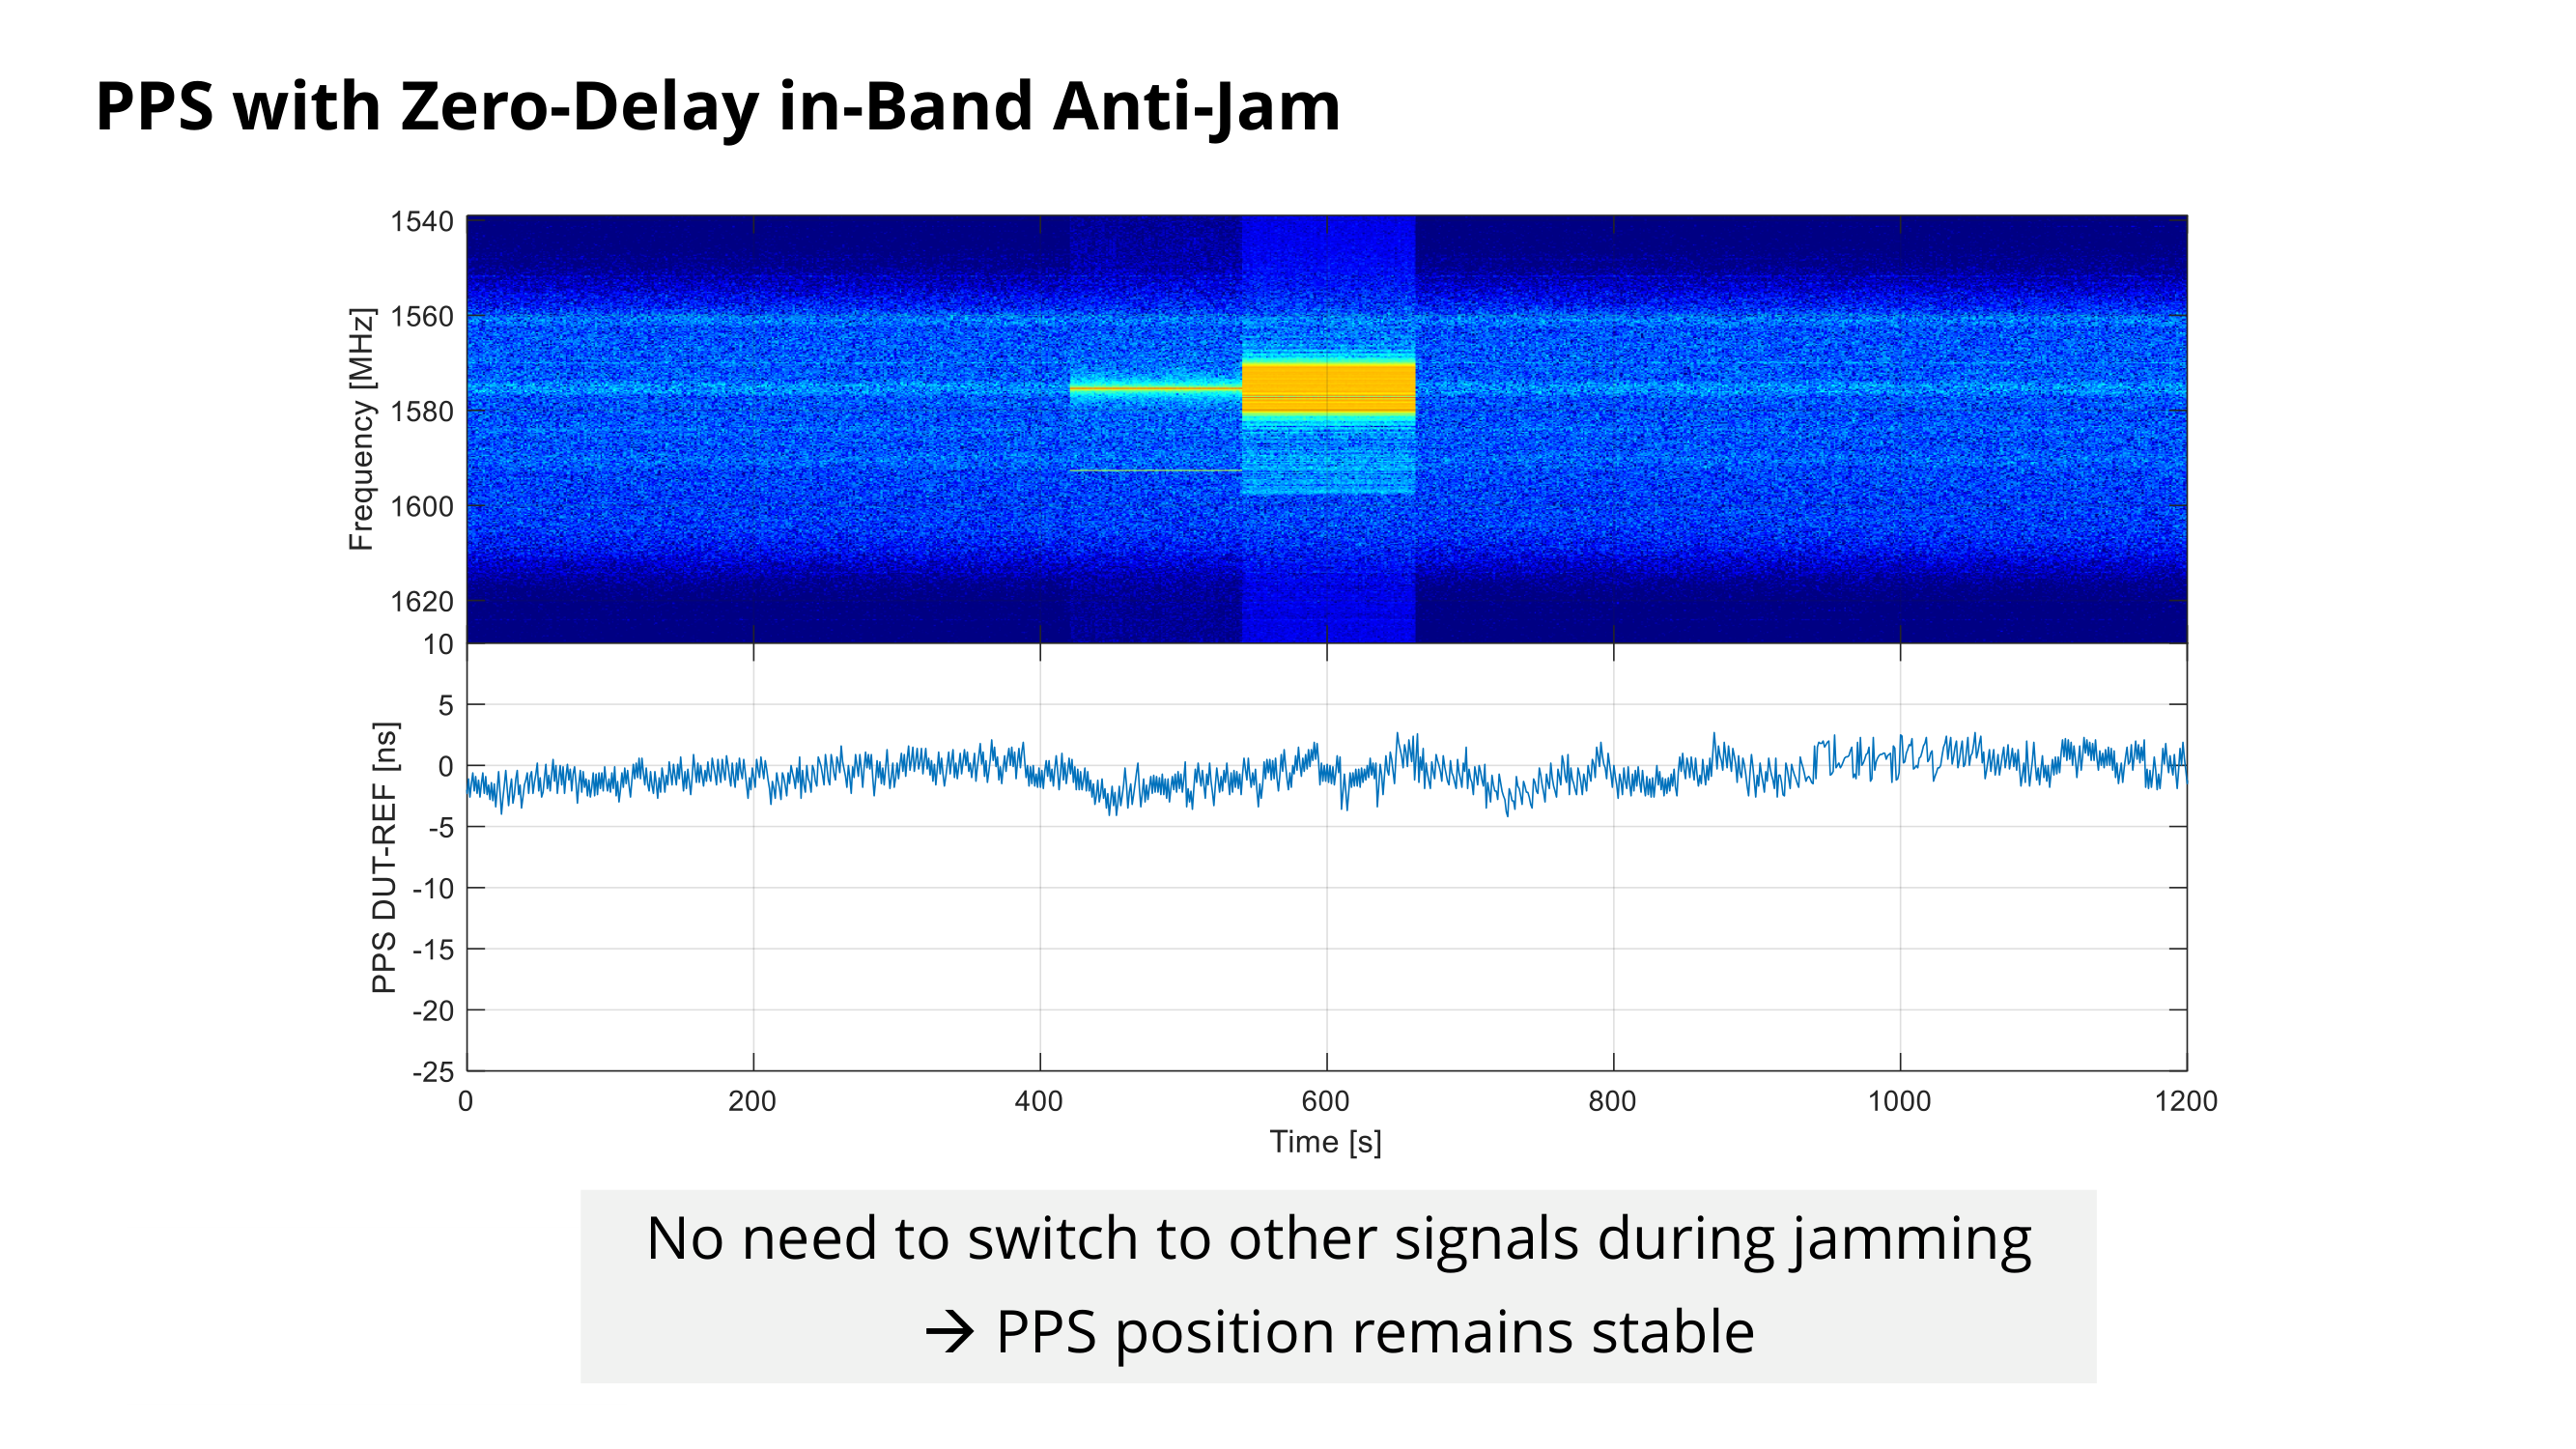
图10 干扰期间无需切换信号,PPS 位置保持稳定(图片来源:Septentrio)
| 对比项 | 传统频率分集 | 带内零延迟抗干扰 |
|---|---|---|
| 受干扰频段 | 被丢弃,接收机切换到其他信号组合 | 保留,并在原频段内完成清洗 |
| 时延行为 | 随信号组合改变而变化 | 恒定,带延迟补偿,并在无干扰环境中实时校准 |
| 干扰期间的 PPS | 可能发生偏移,且状态显示通常无异常 | 位置保持稳定 |
在城市环境中,用 DJI 干扰枪对搭载 AIM⁺ 的 mosaic(mini)进行了现场测试。
测试条件:
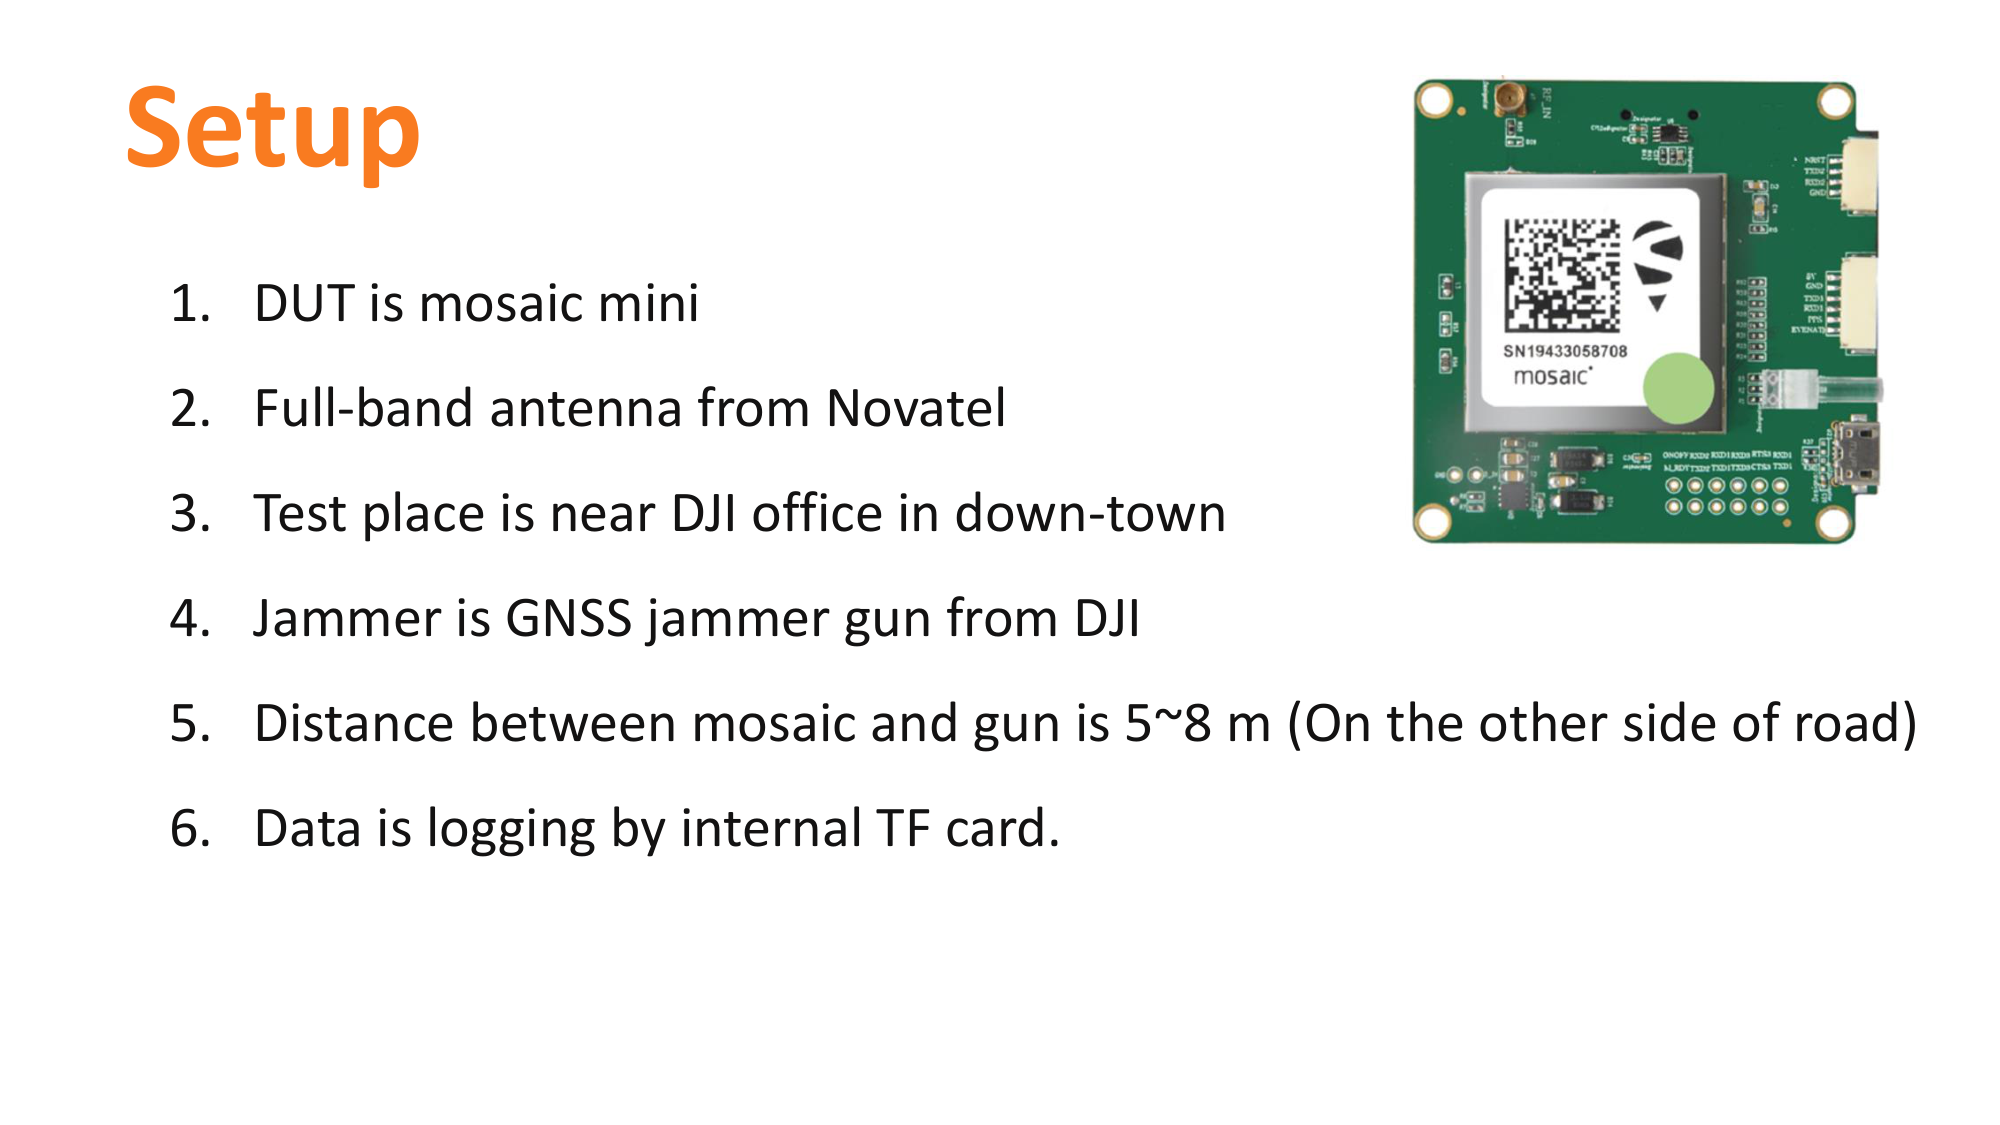
图11 城市现场实测条件:被测设备、天线、干扰源与距离(图片来源:Septentrio)
L1 频段在受干扰时出现三个强干扰峰(约 1563、1575、1602 MHz)。启用 AIM⁺ 后,这些干扰峰被清除,只剩背景噪声。
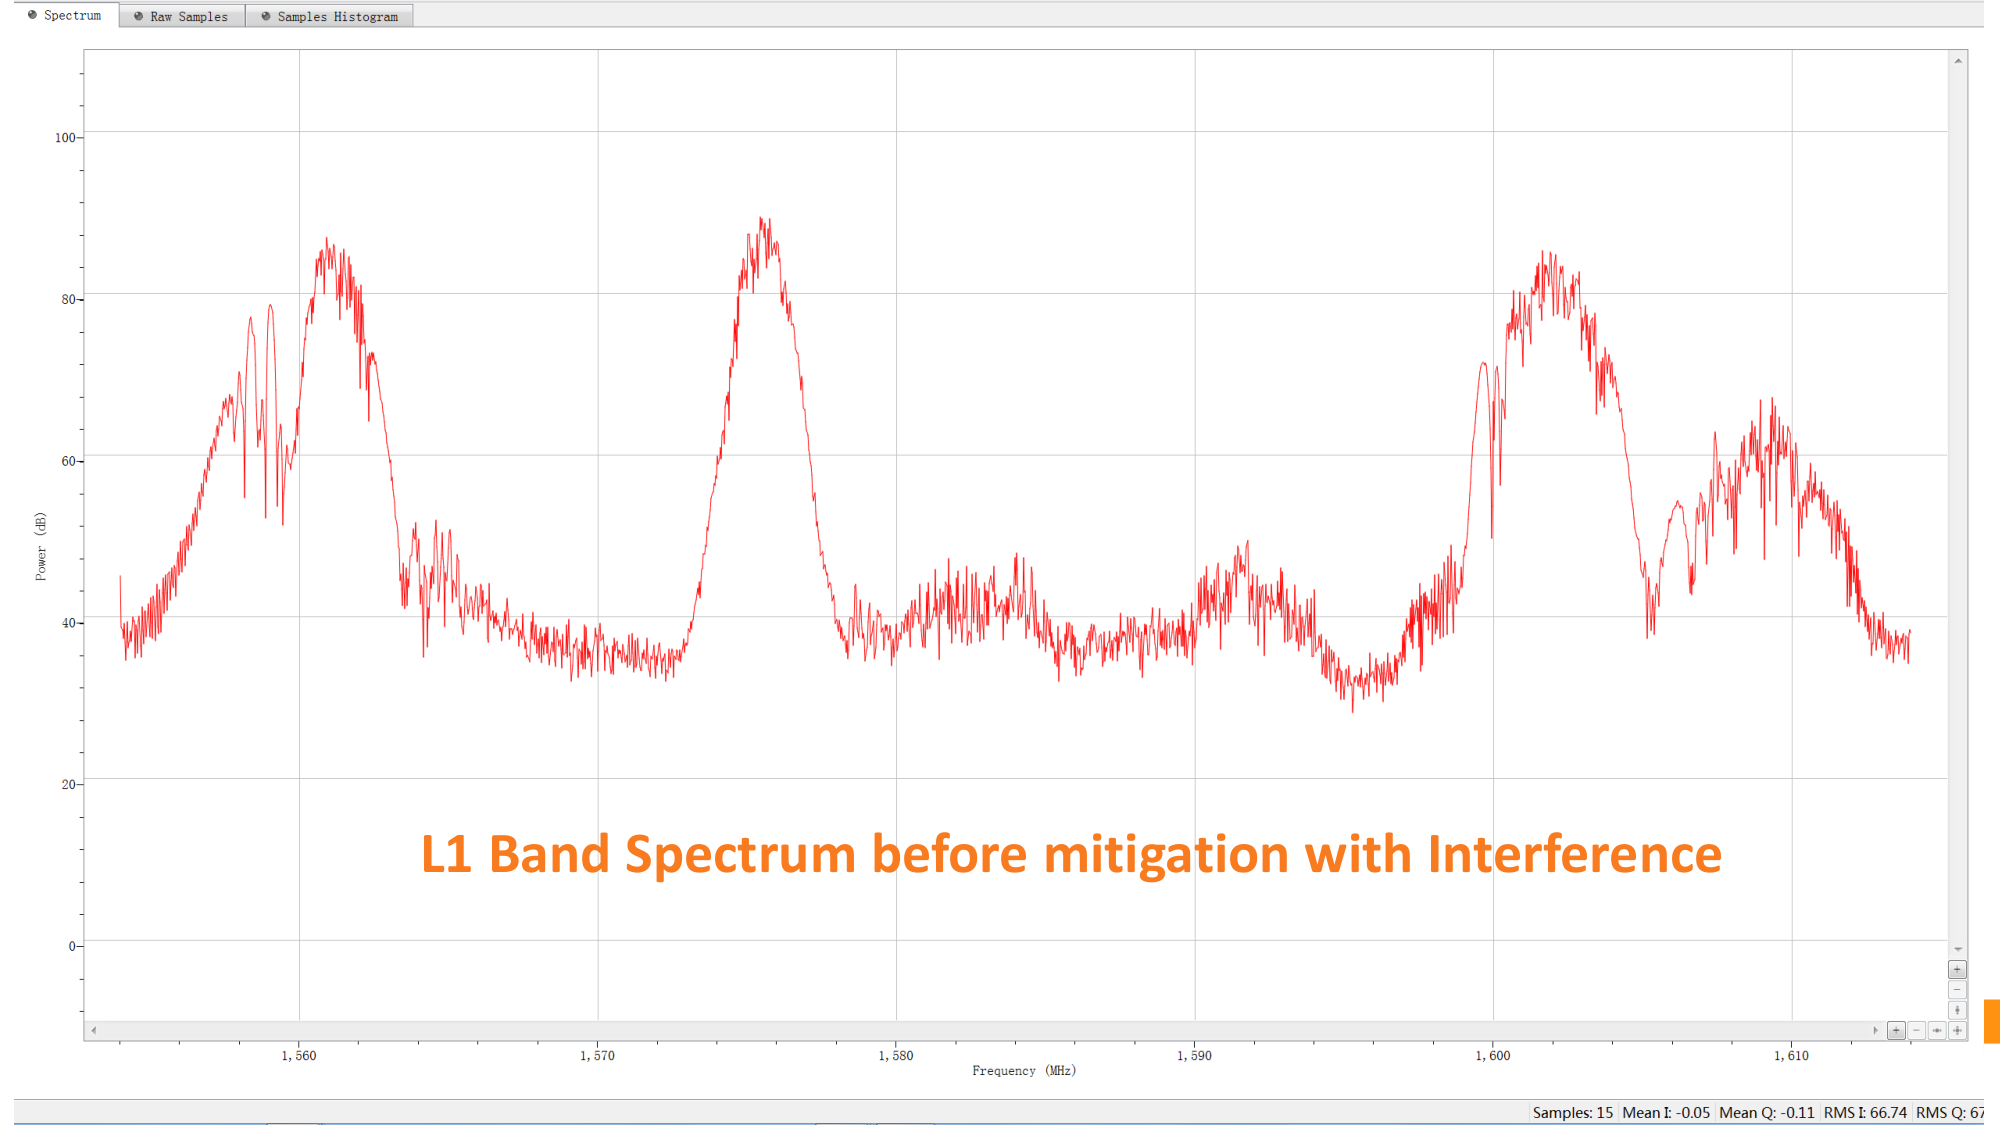
图12 受干扰时 L1 频段频谱:约 1563 / 1575 / 1602 MHz 三个强干扰峰(图片来源:Septentrio)
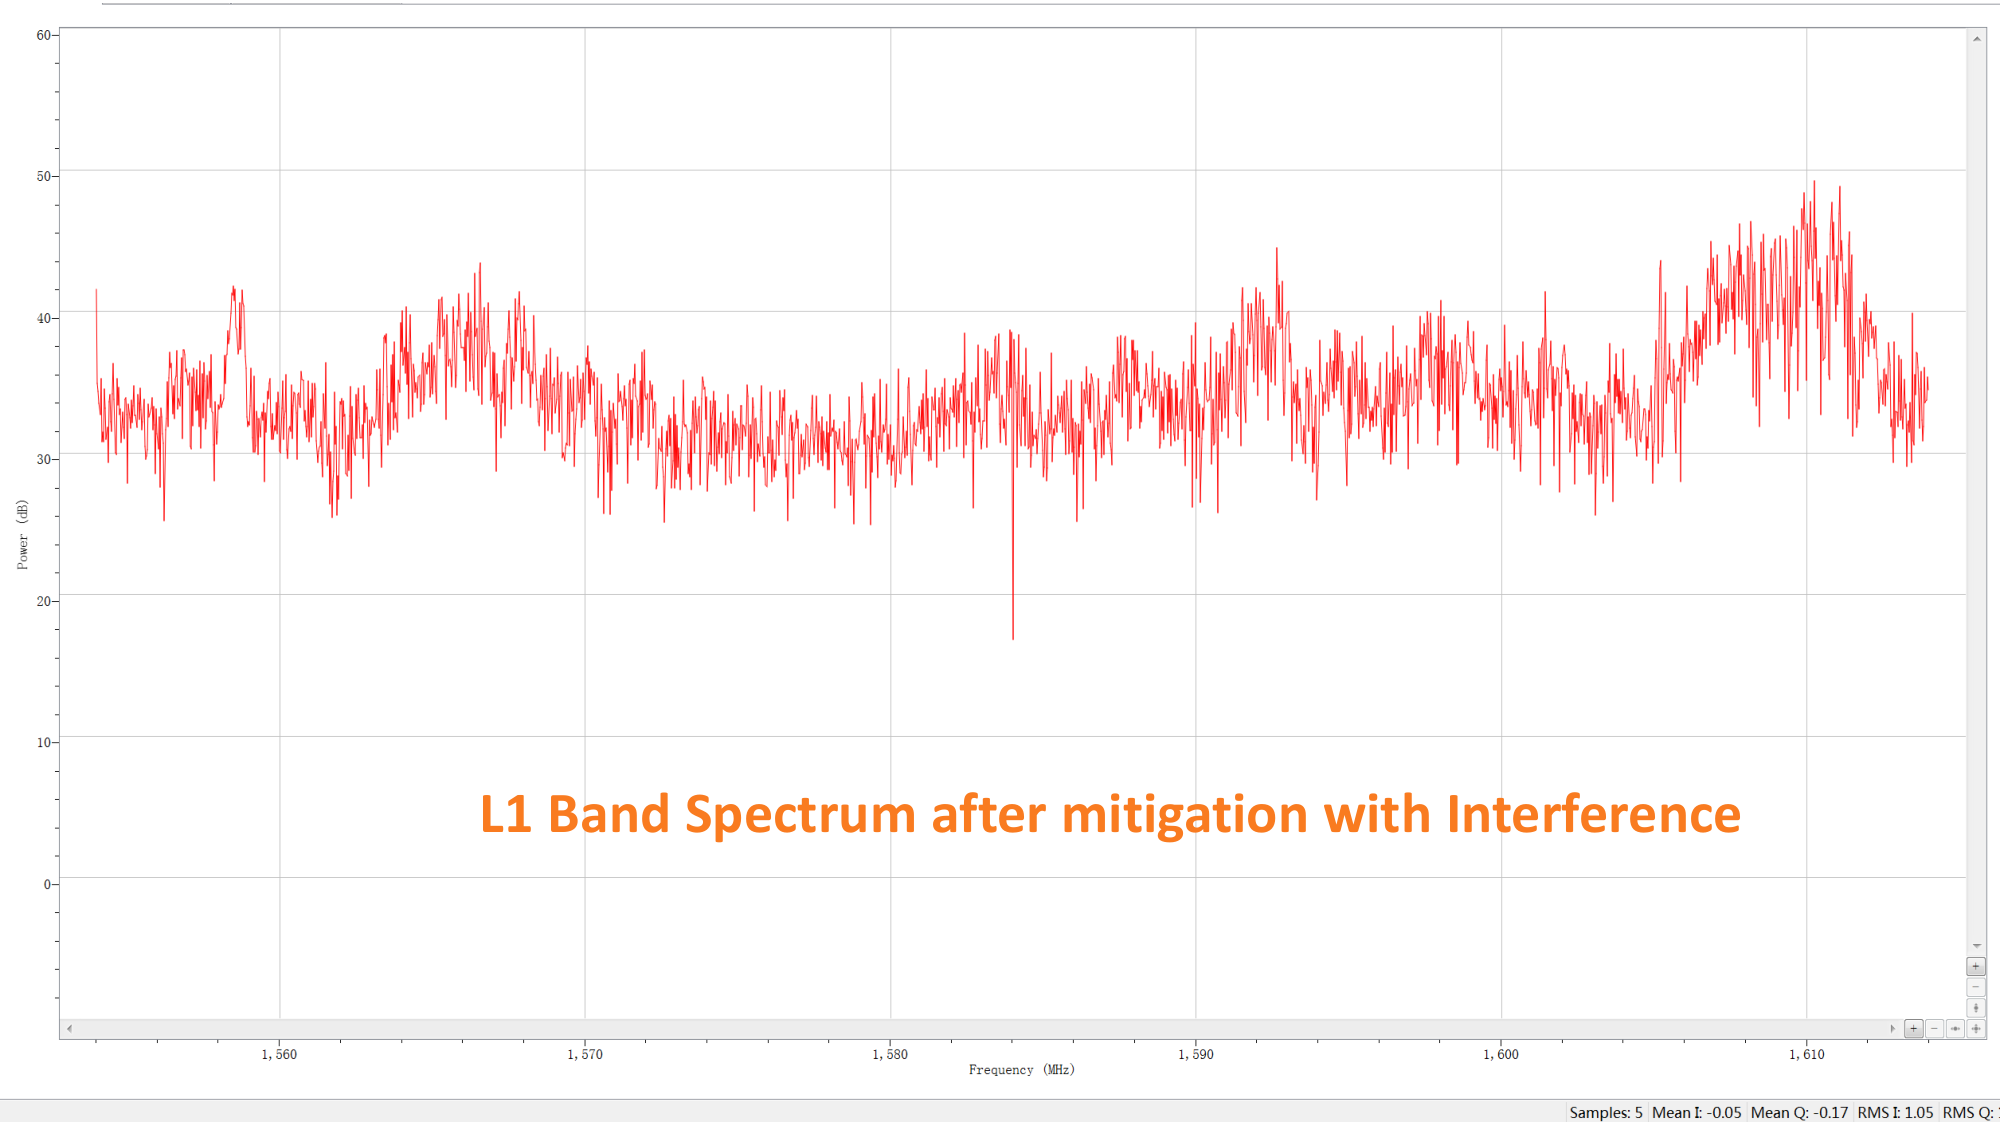
图13 启用 AIM+ 后 L1 频段频谱:干扰峰被清除,仅剩背景噪声(图片来源:Septentrio)
干扰集中在 L1/B1/G1 频段。AIM⁺ 关闭时 C/N0 不稳定(受压制),开启后恢复稳定;L5/L2 等其他频段受影响很小。
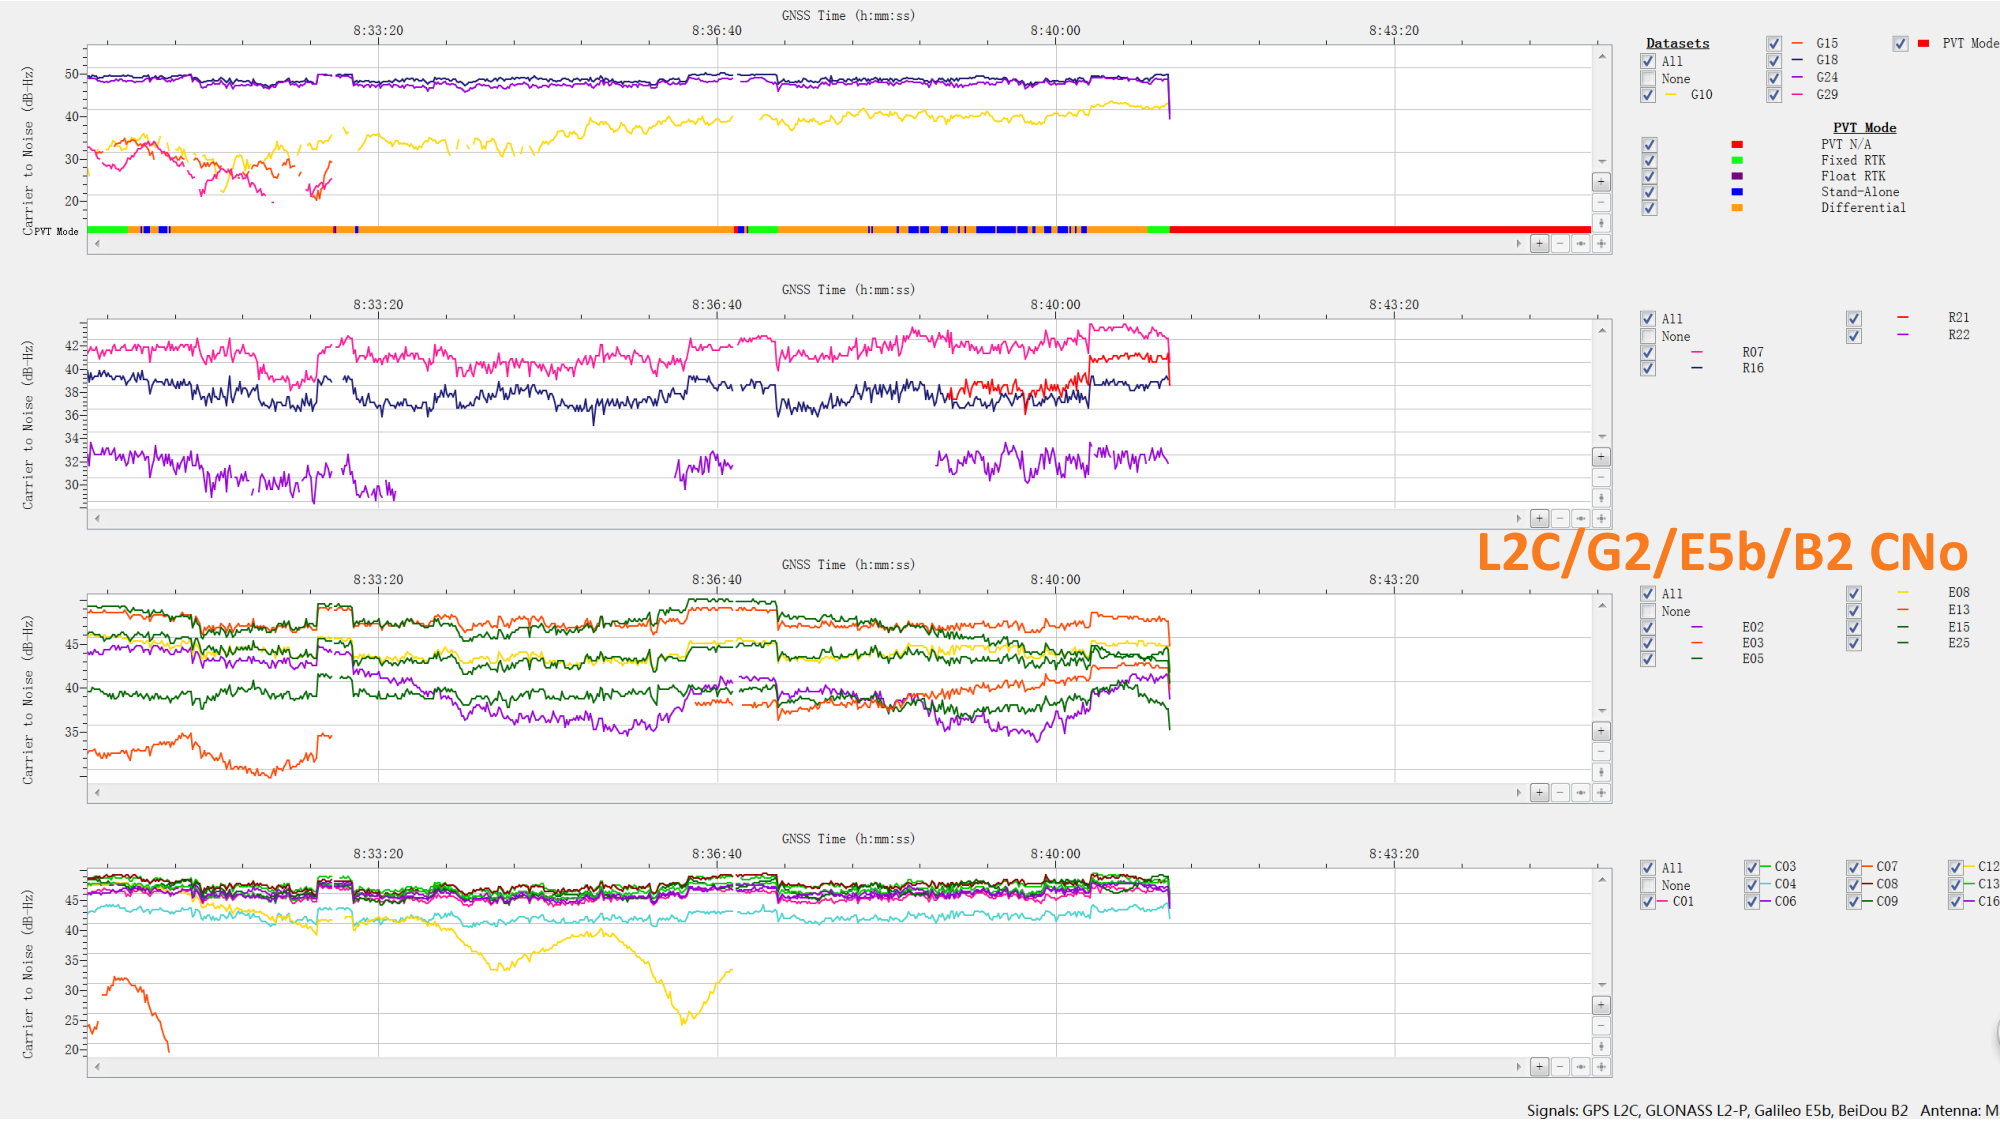
图14 L2C / G2 / E5a / B2 频段载噪比(AIM+ 关闭与开启对比)(图片来源:Septentrio)
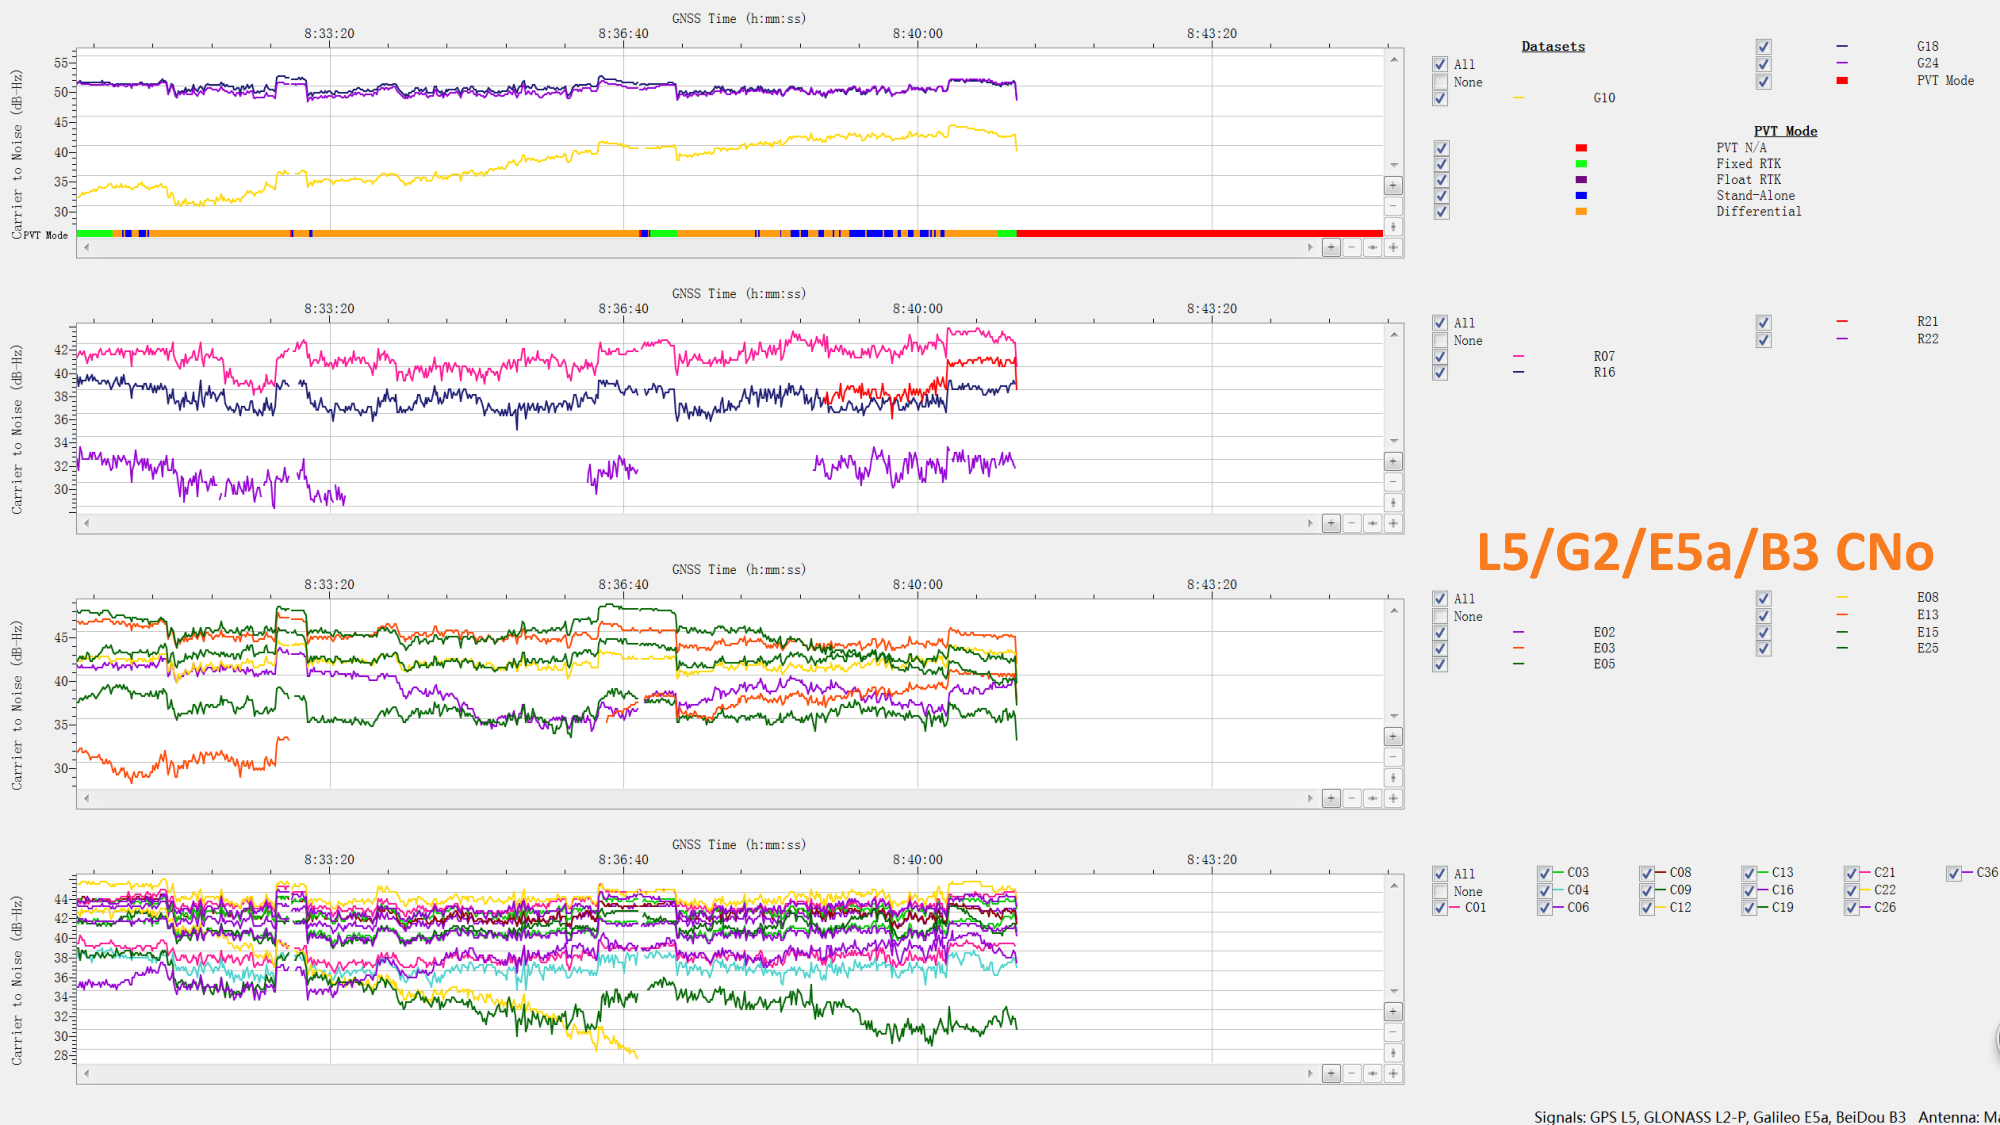
图15 L5 / G2 / E5a / B3 频段载噪比(AIM+ 关闭与开启对比)(图片来源:Septentrio)
AIM⁺ 关闭时,受影响的 L1/G1 等频段增益剧烈波动,甚至触及噪声底;开启后增益趋于稳定。
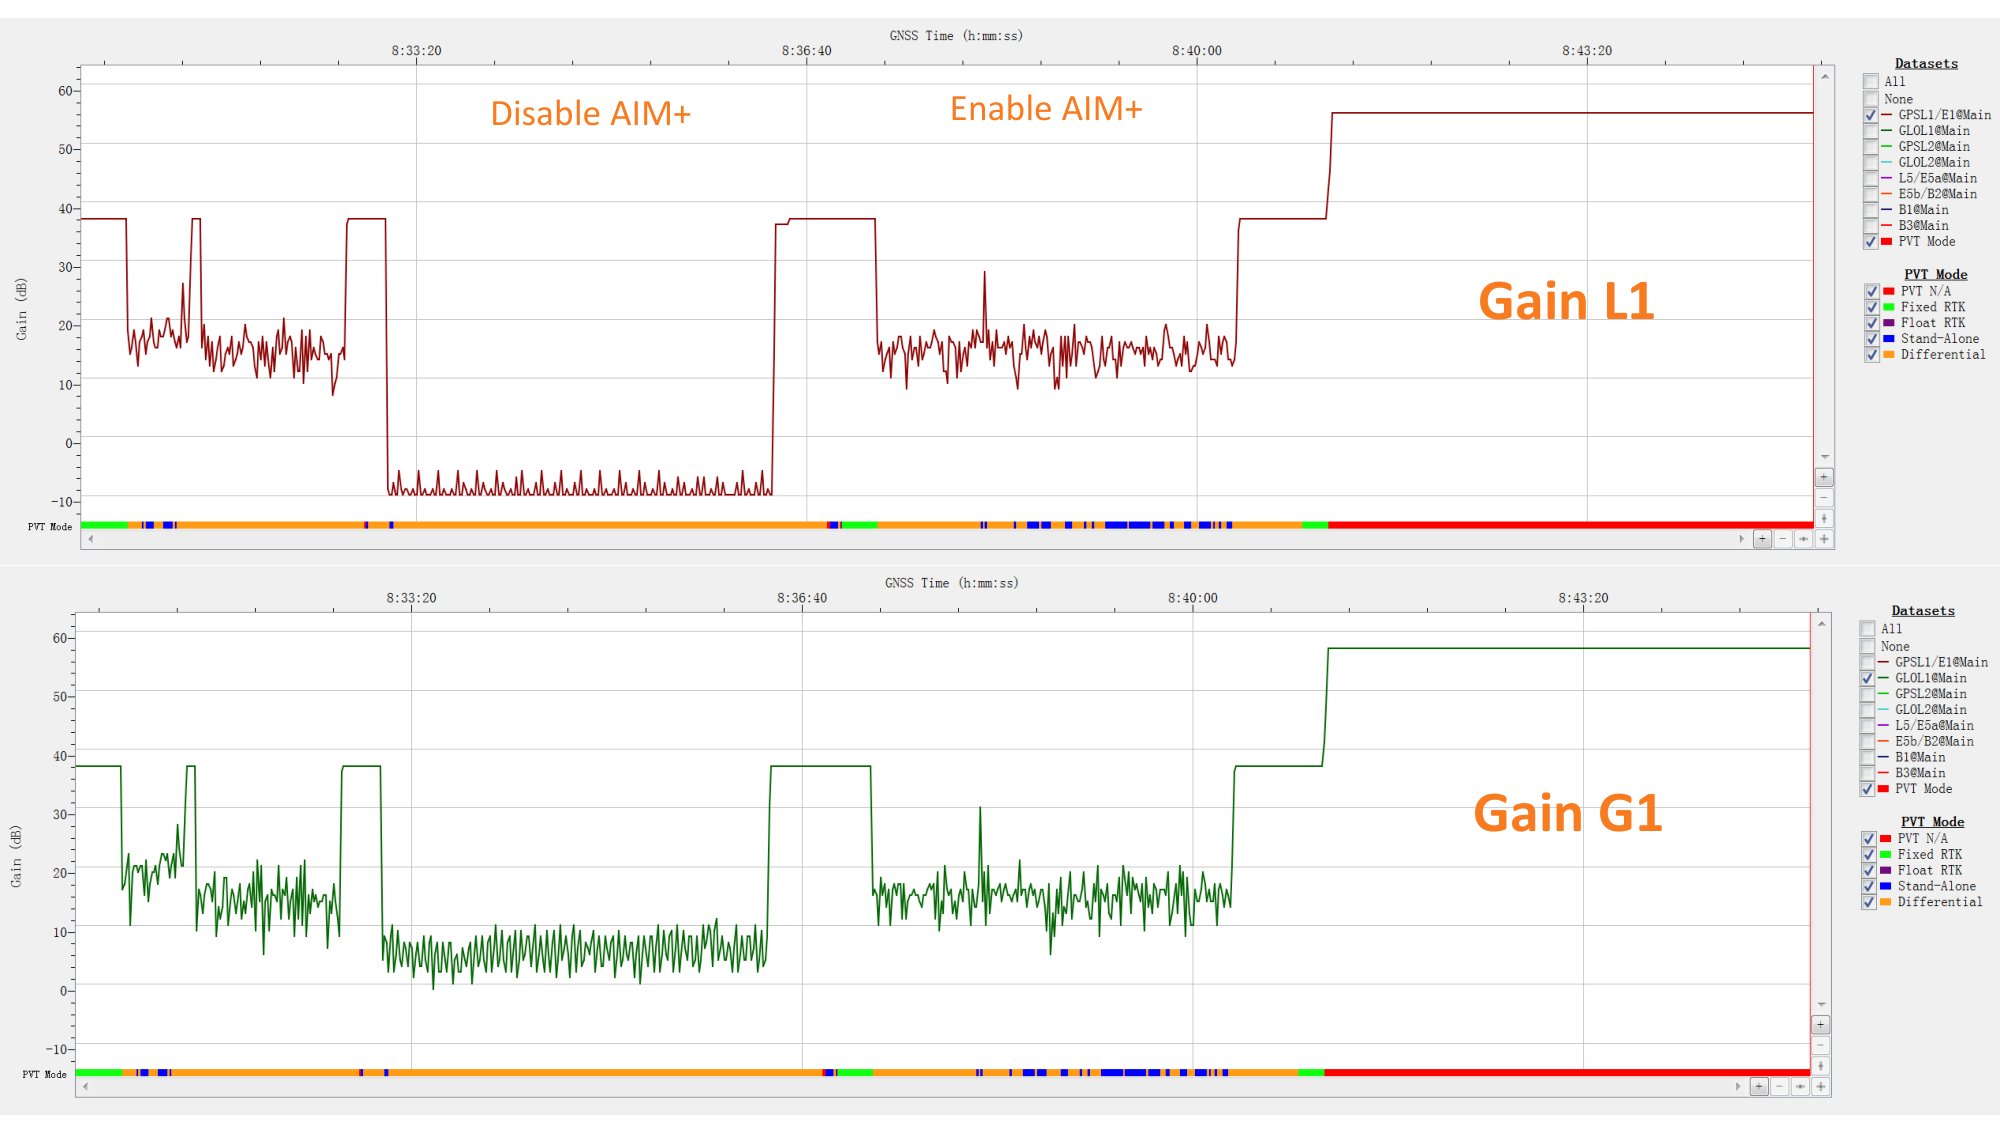
图16 L1 与 G1 频段增益(AIM+ 关闭时剧烈波动,开启后趋于稳定)(图片来源:Septentrio)
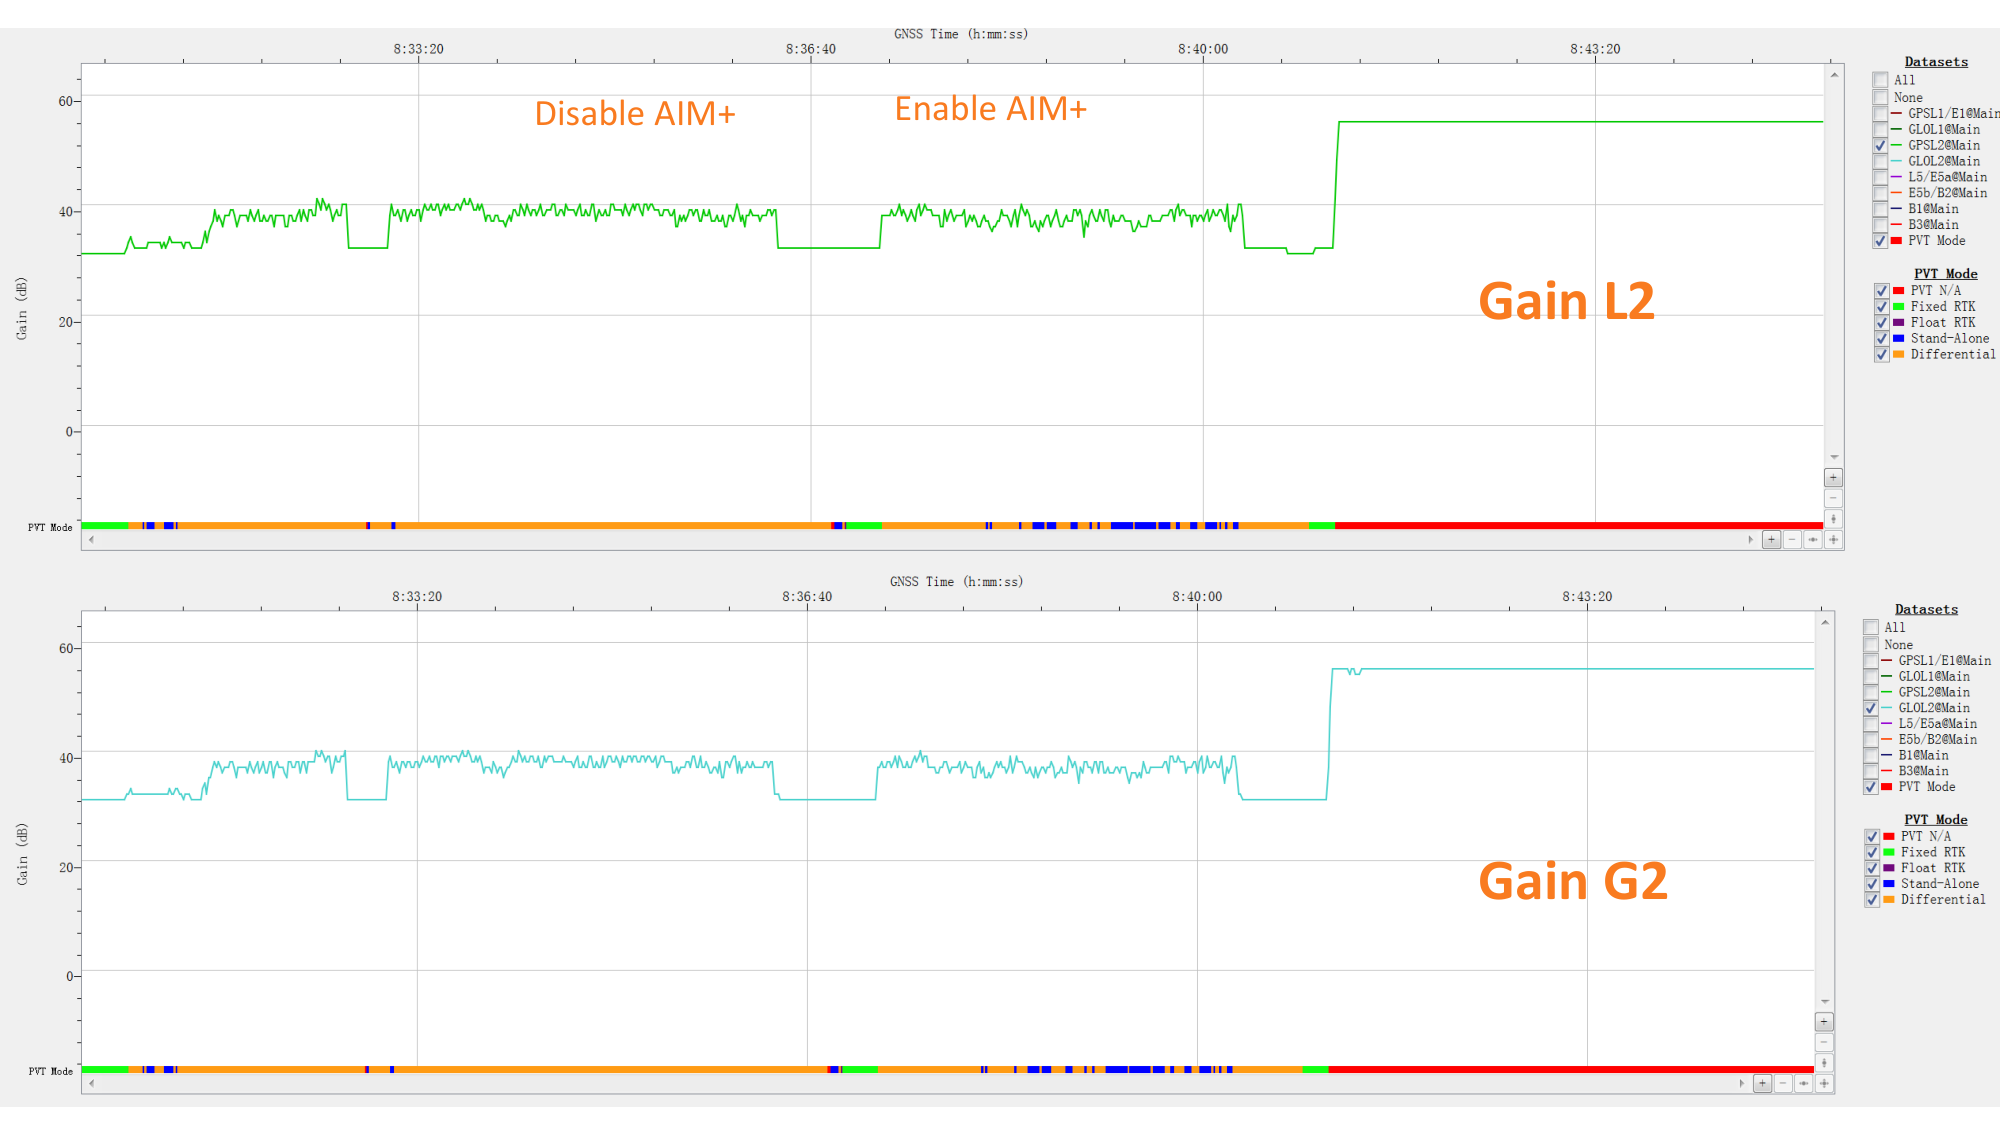
图17 L2 与 G2 频段增益(受干扰影响较小的频段)(图片来源:Septentrio)
接收机可实时上报哪些频段检测到干扰、以及是否已抑制(例如:8 = 检测到干扰、未抑制;2 = 检测到干扰并成功抑制),便于系统监控与判断干扰类型。
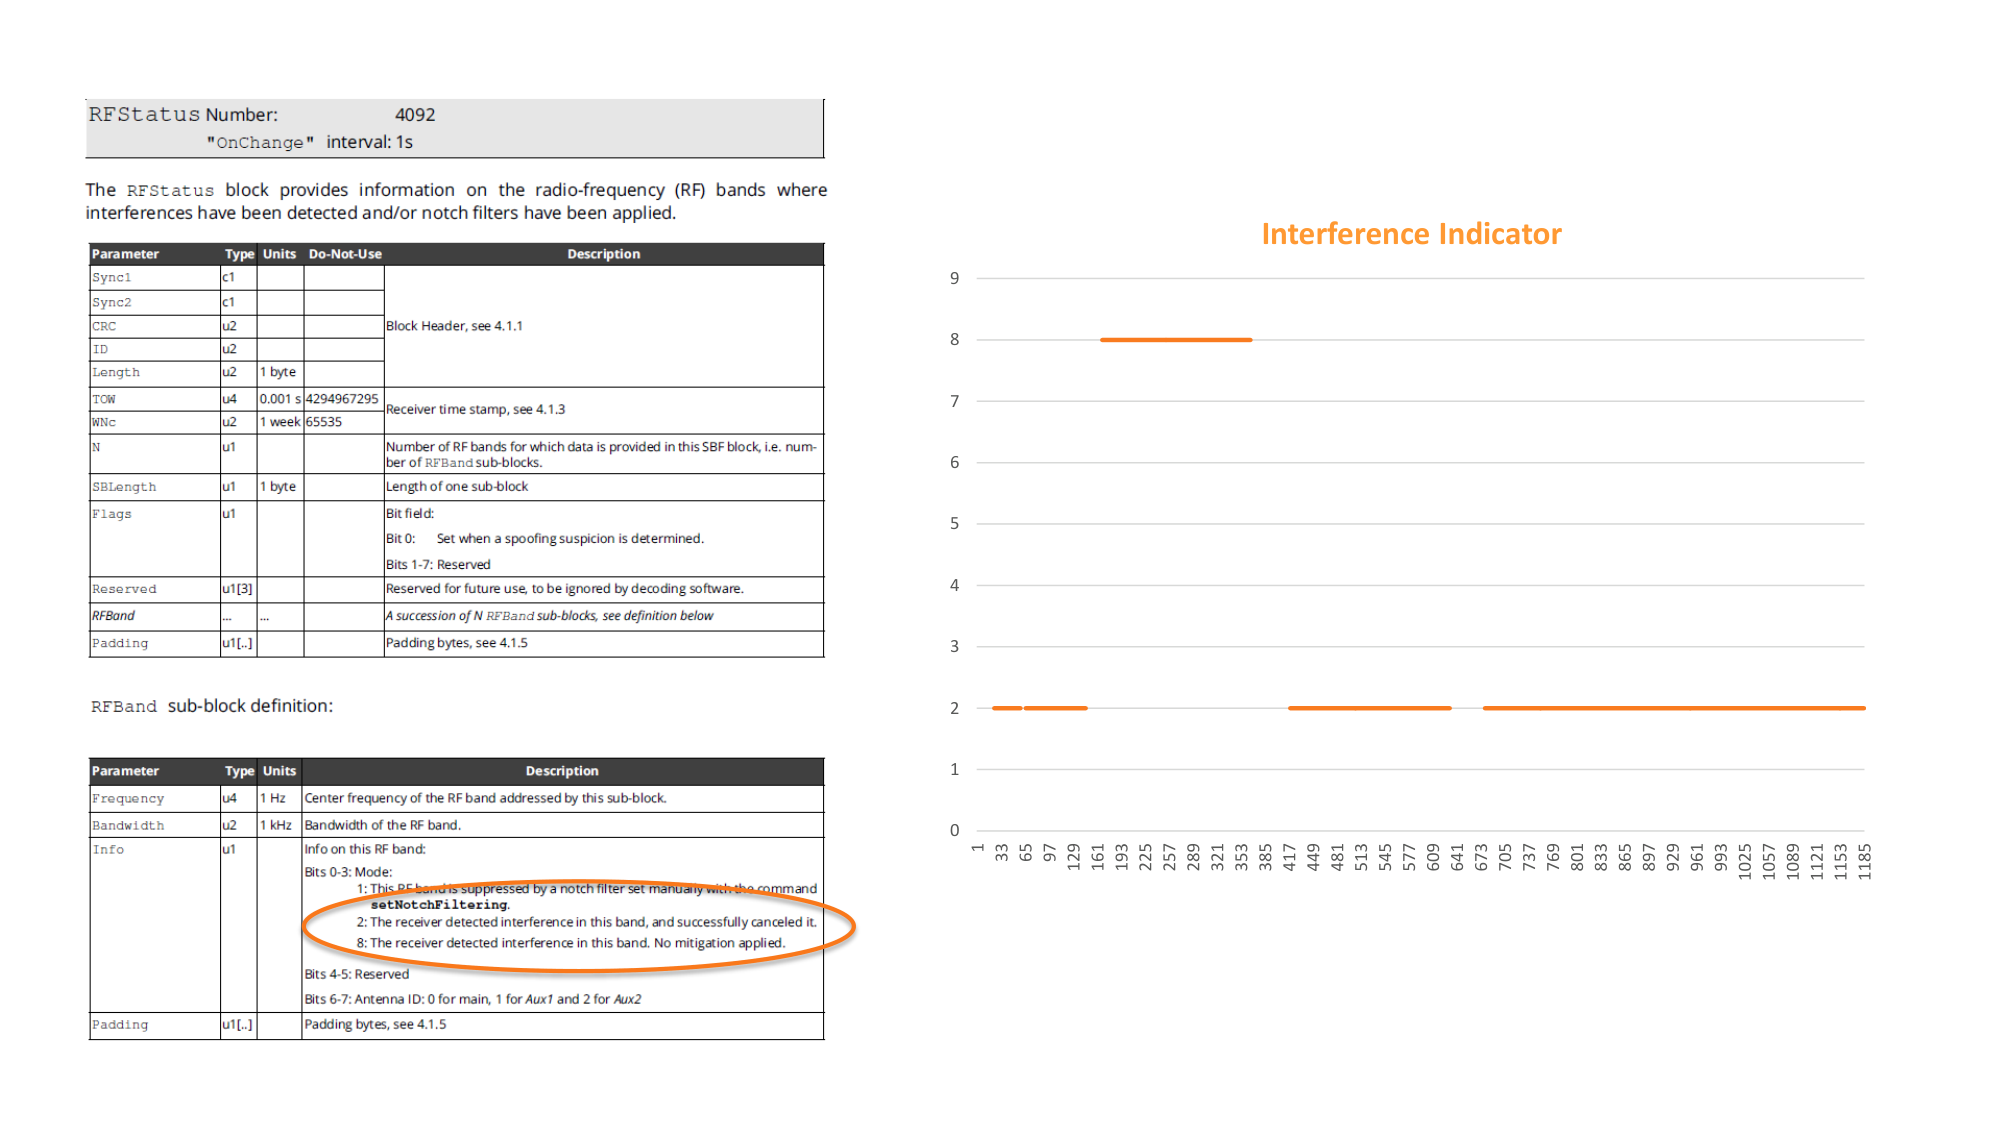
图18 干扰指示器(RFStatus)输出:8 = 检测到干扰、未抑制;2 = 检测到干扰并成功抑制(图片来源:Septentrio)
在城市峡谷且存在干扰的情况下:所有定位点均在 2 m 以内,所有 RTK Fix 定位点均在 1 cm 以内。
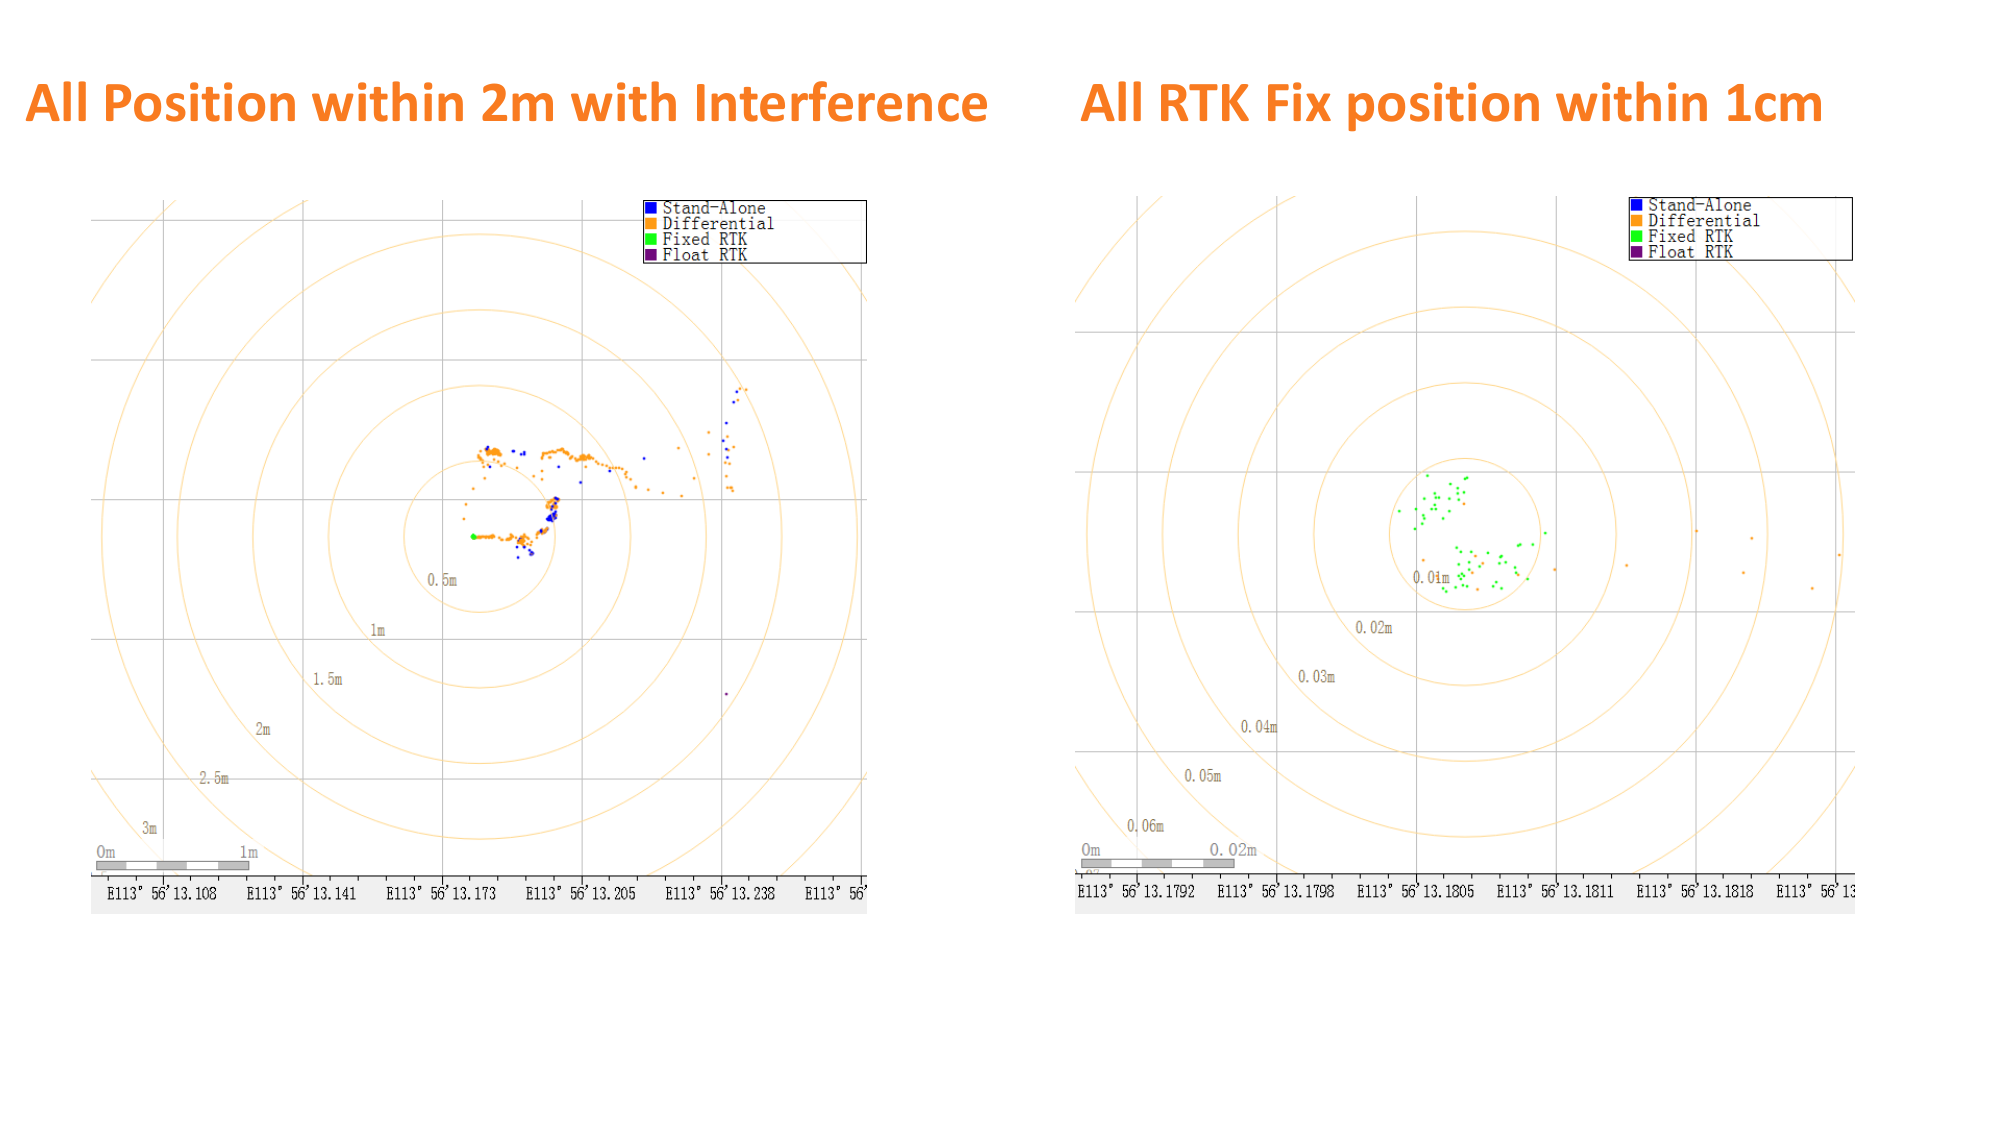
图19 城市峡谷干扰环境下的定位精度:所有定位点 ≤2 m,所有 RTK Fix 定位点 ≤1 cm(图片来源:Septentrio)
同时,卫星跟踪数、参与 PVT 的卫星数以及速度解算均保持稳定。
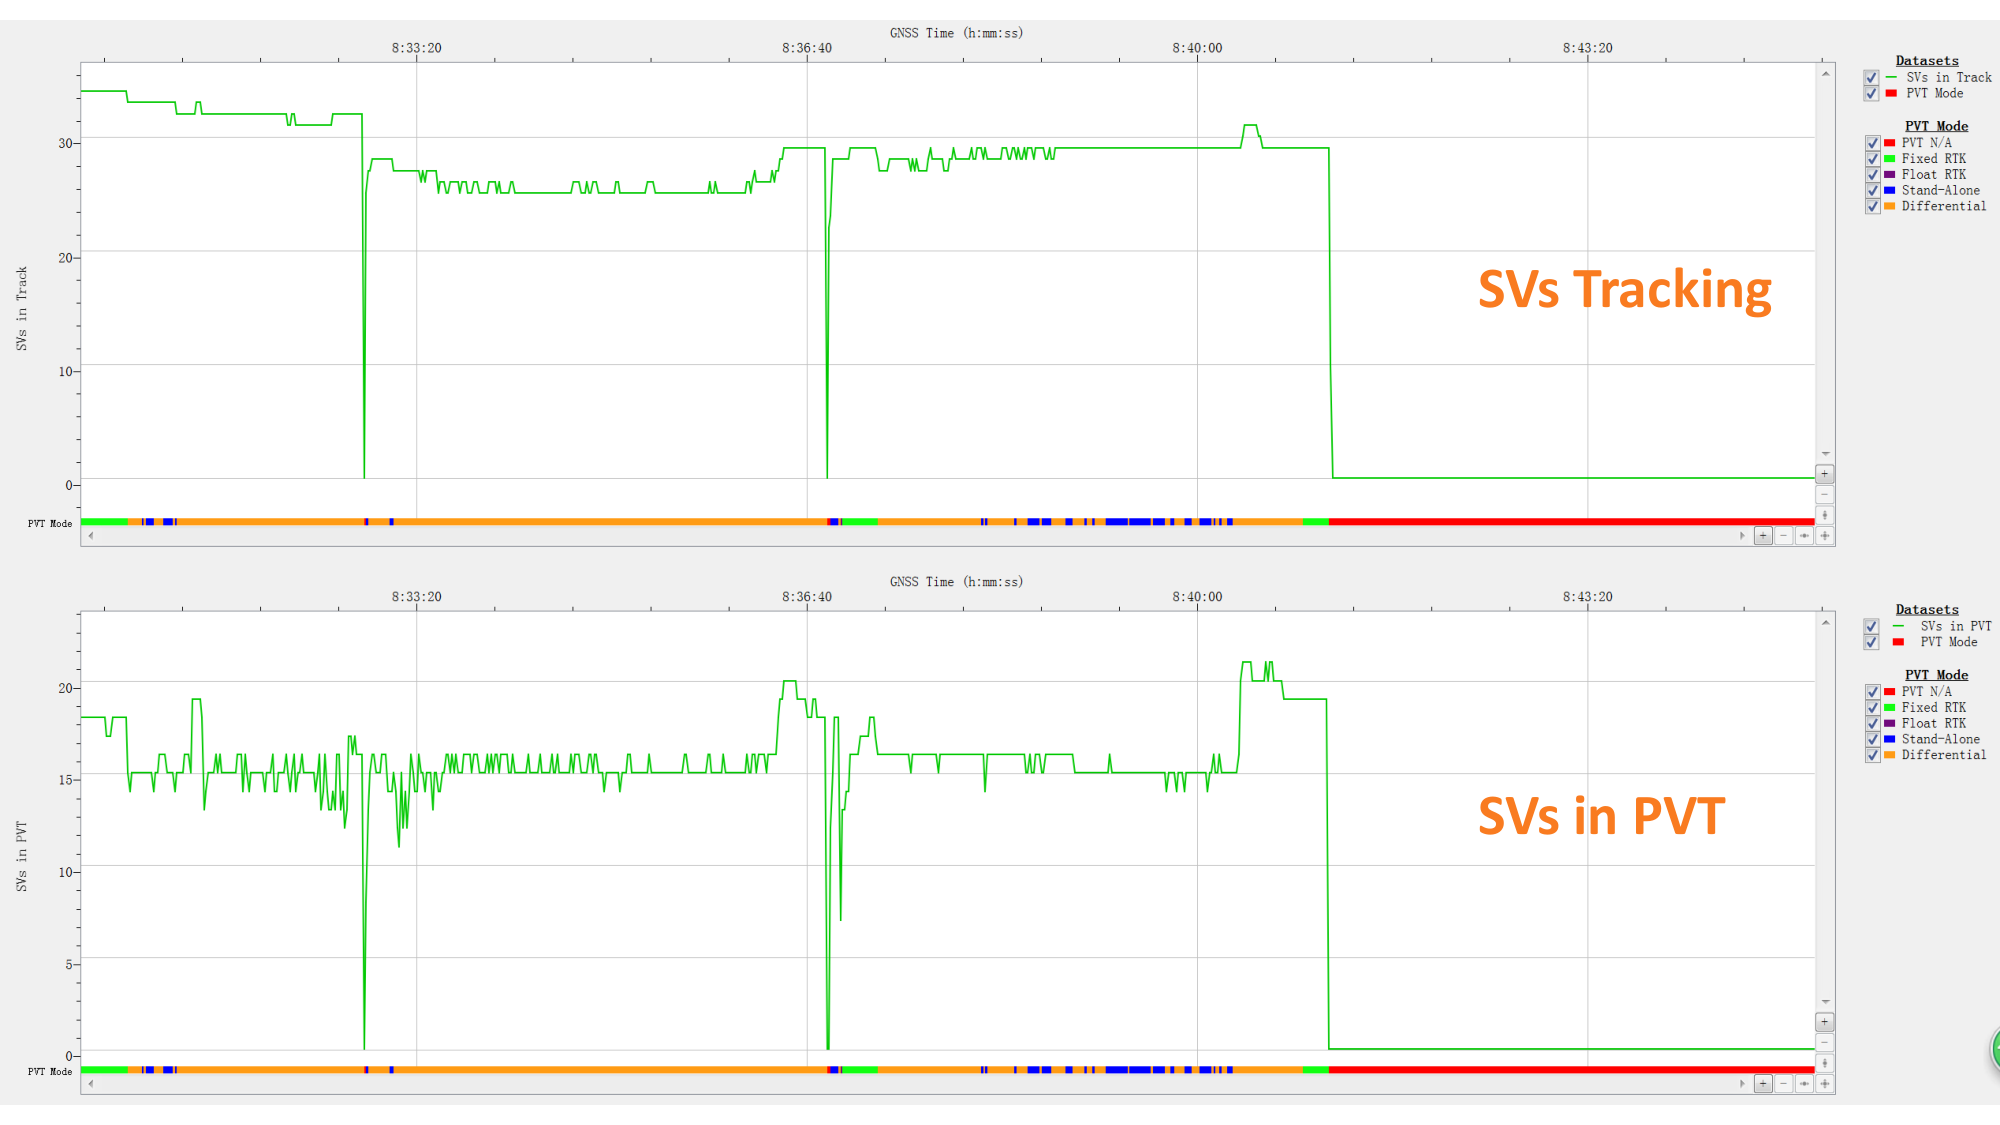
图20 干扰期间的卫星跟踪数与参与 PVT 解算的卫星数保持稳定(图片来源:Septentrio)
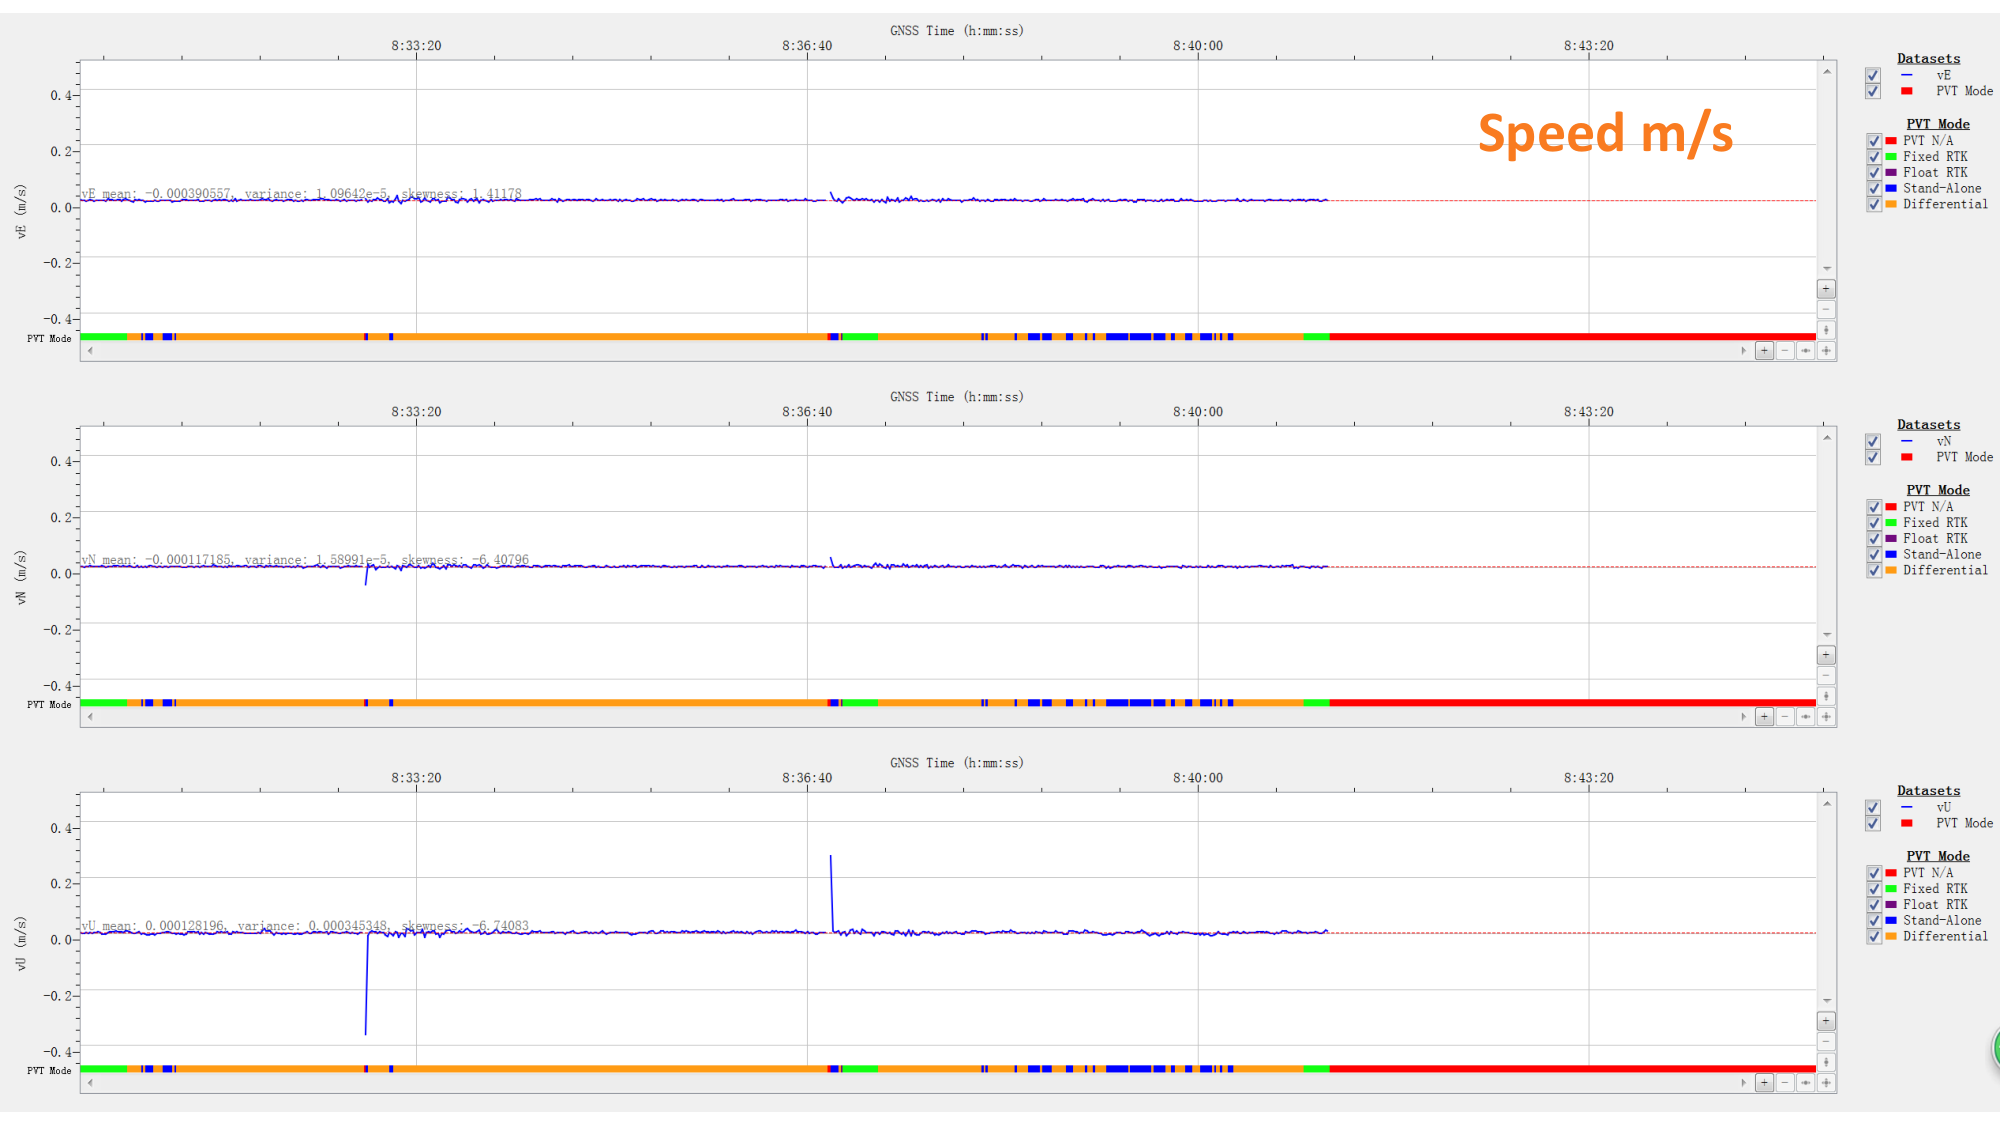
图21 干扰期间的速度解算保持稳定(图片来源:Septentrio)
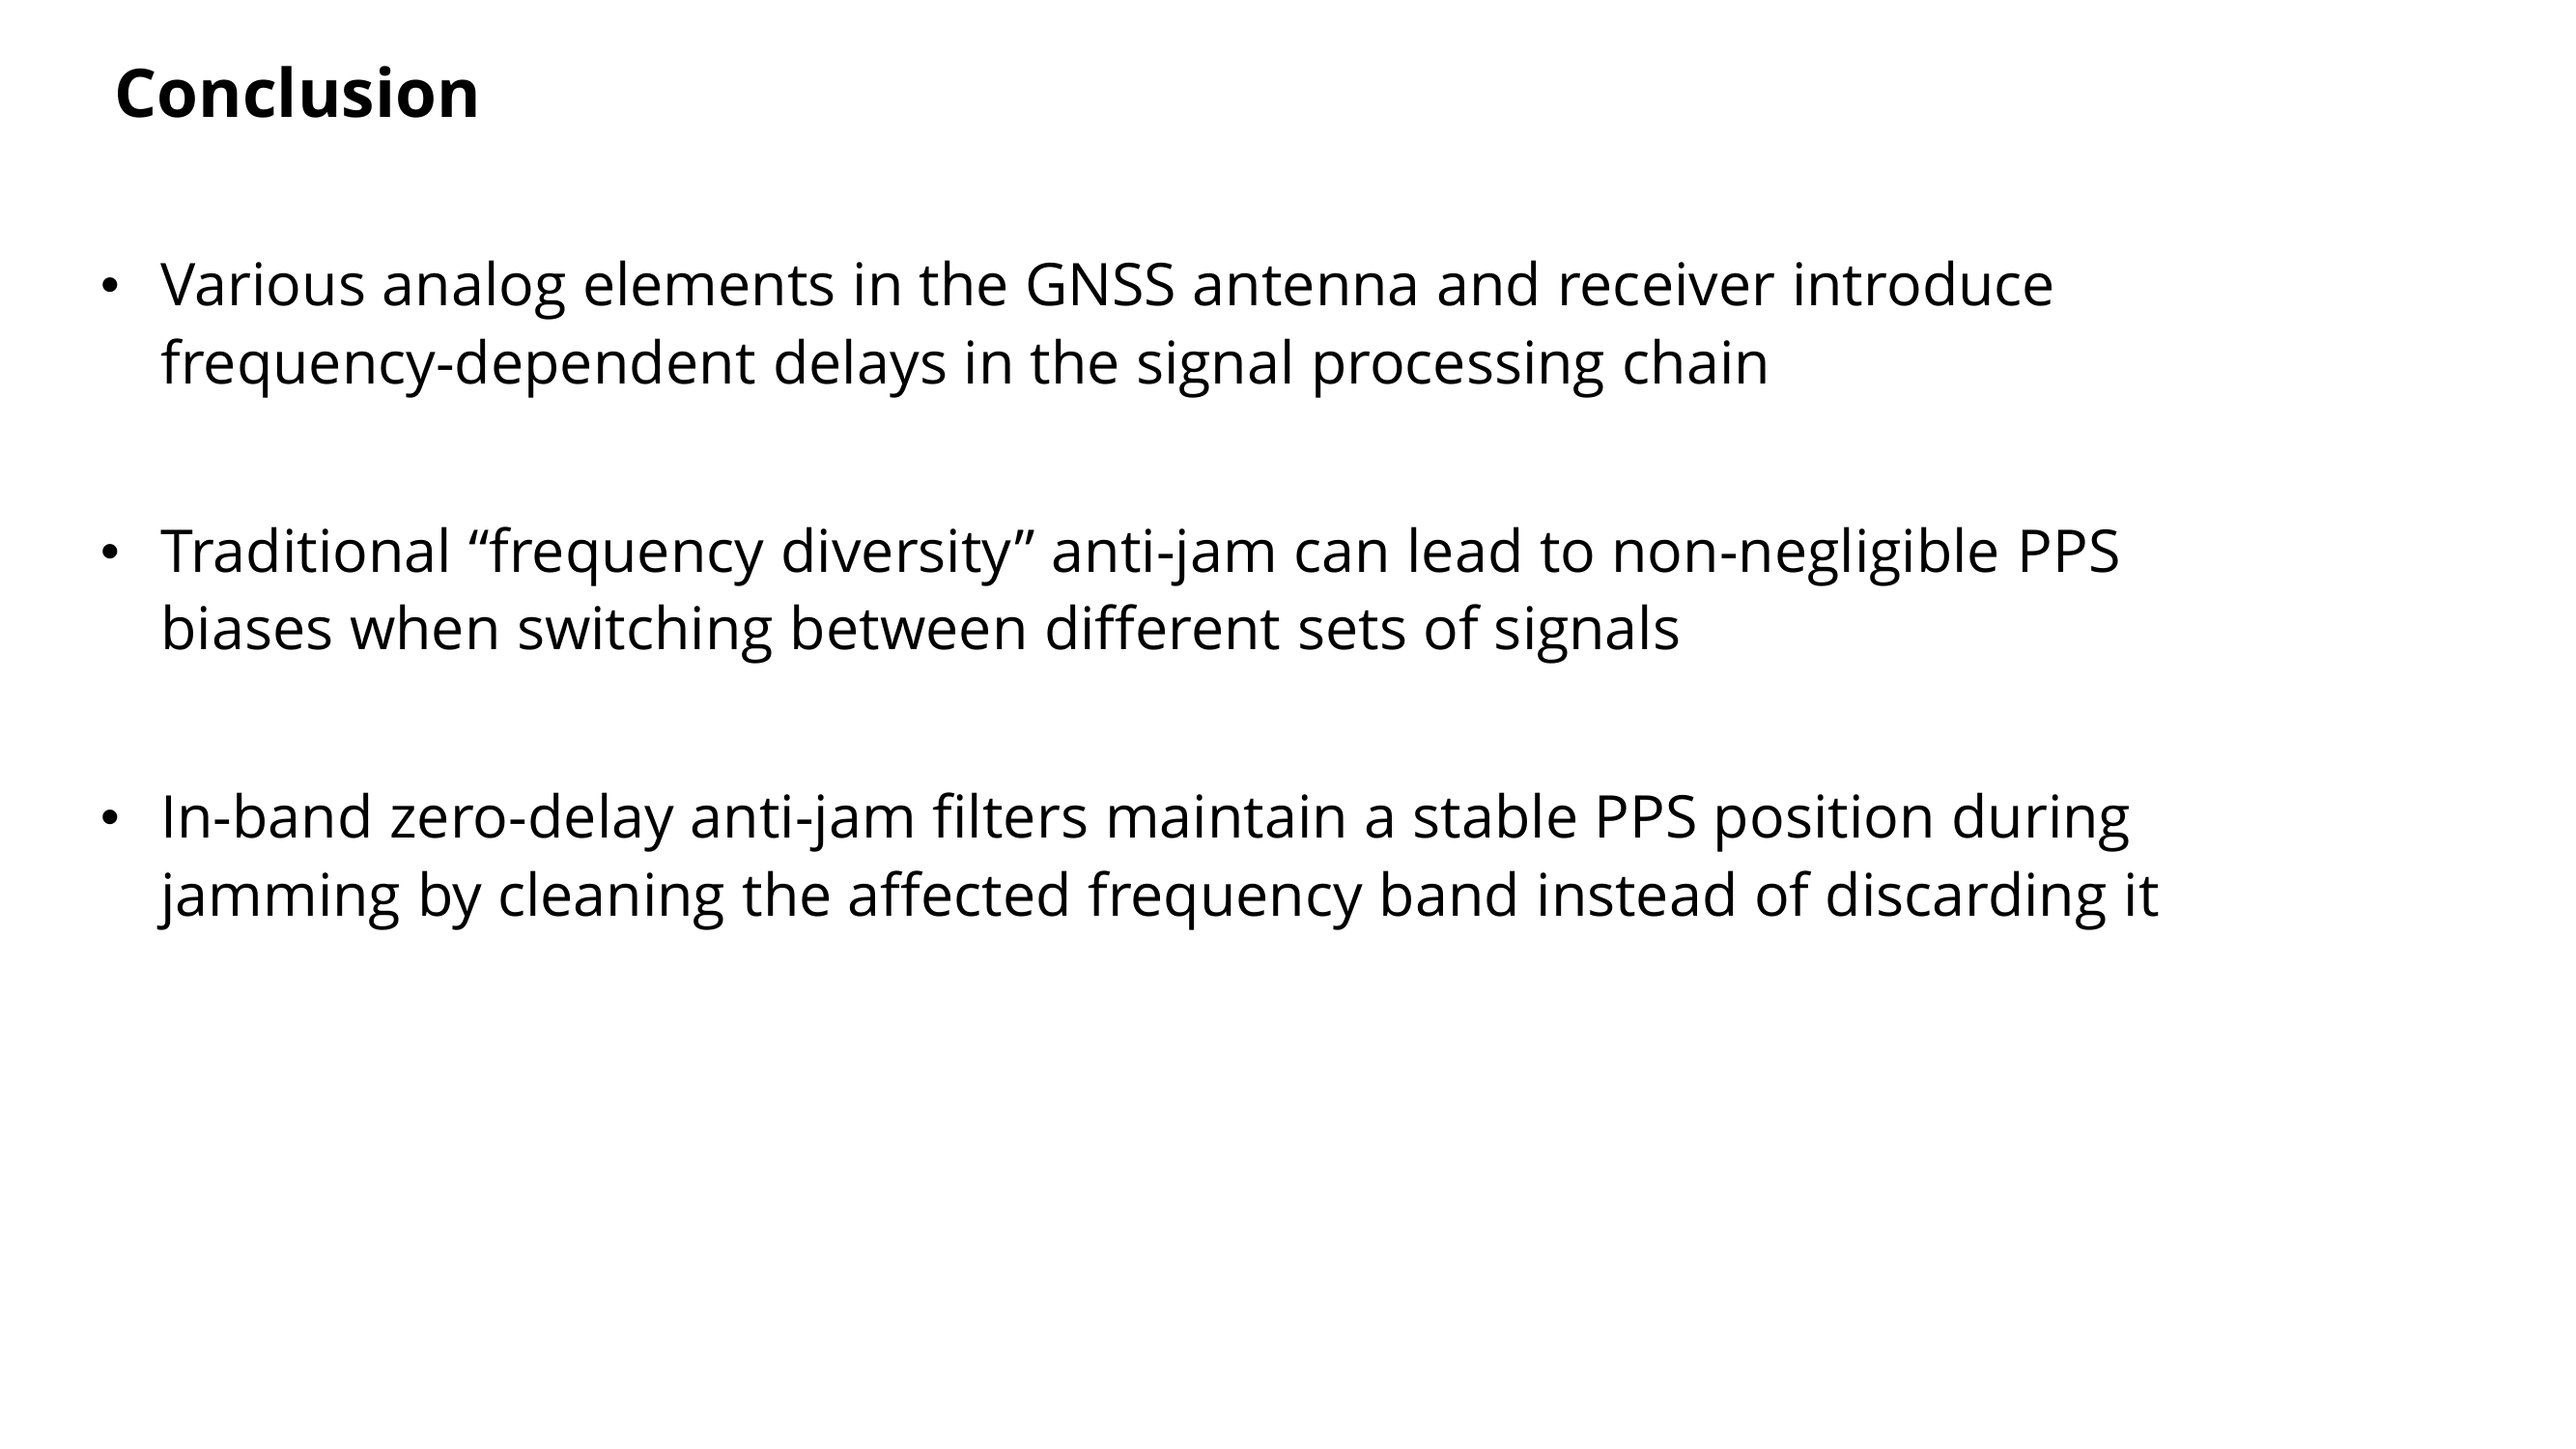
图22 结论:恒定延迟与稳定 PPS 的实现路径(图片来源:Septentrio)
会,但两者的表现并不相同。定位层面表现为各频段载噪比(C/N0)下降,严重时失去卫星跟踪;授时层面的表现更隐蔽——接收机仍持续输出 PPS,精度指标看似正常,但 PPS 实际上已经发生时间偏移。
GNSS 接收机使用的是来自不同频段的信号组合。天线与接收机中的滤波器、放大器等模拟器件会引入频率相关的时延(群时延在不同频率上并不相同)。当某个频段被干扰,参与信号组合的信号随之改变,处理链路上适用的延迟也发生变化,于是定位可能不受影响,但时间受到影响。
传统做法是频率分集:被干扰就切换到其他频段,但切换会带来时延变化,从而产生 PPS 偏差。带内零延迟抗干扰的核心思路是:不清空、不丢弃受影响的频段,而是在原频段内完成信号清洗;仅使用恒定延迟滤波器并进行延迟补偿,配合线性相位滤波器获得确定且恒定的延迟。
在城市峡谷且存在干扰的条件下,所有定位点均在 2 m 以内,所有 RTK Fix 定位点均在 1 cm 以内;L1 / B1 / G1 频段的干扰得到有效抑制,卫星跟踪数、参与 PVT 的卫星数以及速度解算均保持稳定。
接收机可实时上报哪些频段检测到干扰、以及是否已抑制。例如状态 8 表示检测到干扰但未抑制,状态 2 表示检测到干扰并已成功抑制,便于系统监控与判断干扰类型。
上述抗干扰与授时能力来自 Septentrio 接收机平台本身。以下为可实现同类能力的 Septentrio 自有产品线:

图23 Septentrio mosaic-X5(图片来源:Septentrio 产品资料)
Septentrio mosaic-X5:多频多星座高精度 GNSS 模组,本文实测所用 mosaic 系列模组的同系列产品。

图24 Septentrio Mosaic-G5 系列(P1 / P3 / P3H / T / P6 / P8)(图片来源:Septentrio 产品资料)
Septentrio Mosaic-G5 系列(P1 / P3 / P3H / T / P6 / P8):新一代超紧凑型抗干扰模组系列,支持 AIM+ 抗干扰与抗欺骗。

图25 AsteRx 系列(图片来源:Septentrio 产品资料)
AsteRx 系列:高端多频 GNSS 板卡与接收机,面向高动态与高可靠性应用。

图26 PolaRx5 系列(图片来源:Septentrio 产品资料)
PolaRx5 系列:面向授时与科学观测的高精度接收机,具备稳定的 PPS 与事件输出。
Septentrio全球最大代理商-南京宏成:南京宏成智能科技有限公司长期供应 Septentrio Mosaic-G5 系列(P1 / P3 / P3H / T / P6 / P8)、mosaic-X5、PolaRx5 系列与 AsteRx 系列高精度 GNSS 模组、板卡与接收机,并提供选型、集成与技术支持。相关需求请联系 cs@hc-zn.com。
电话: 025-85577685
地址:南京市江宁开发区诚信大道990号优尚天地3栋417室
企业微信